 Schütz,Leistungsschalter,Sensor,Encoder,SPS,Konverter
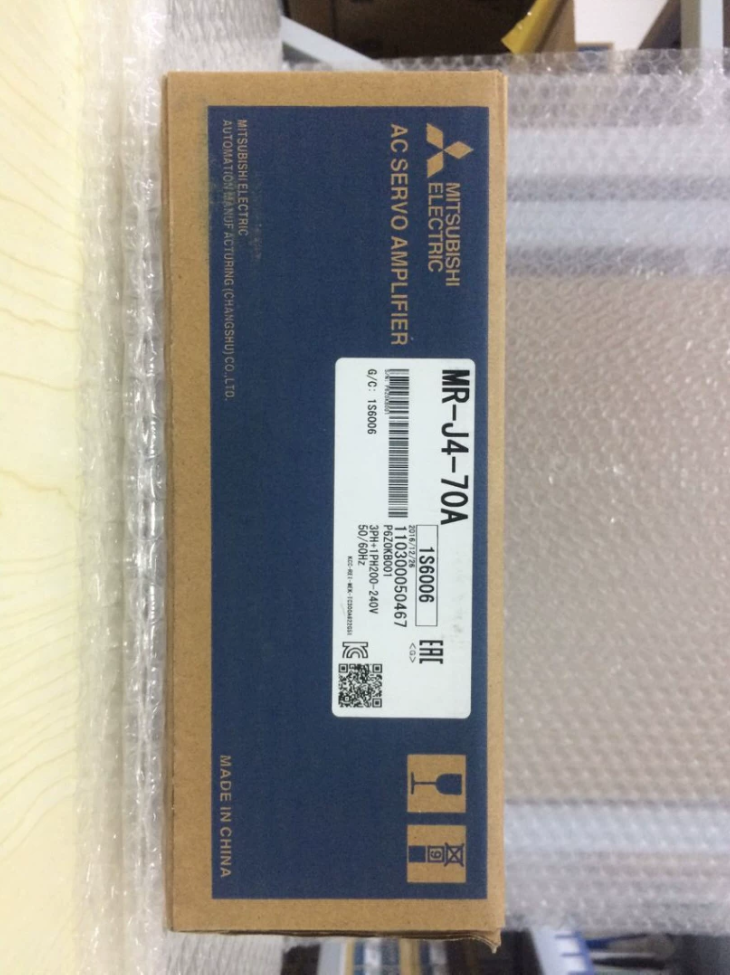
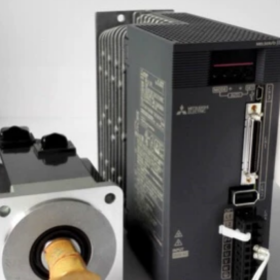
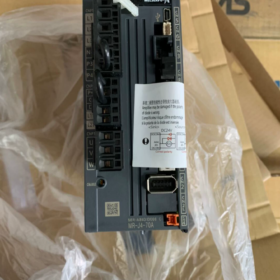
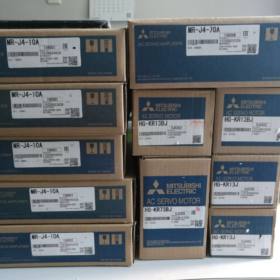
(MELSERVO-J4-Serie, 3.5 kW)
MR-J4: 4Hochleistung der neuen Generation Servoverstärker der J4-Serie
350: Nennleistung 3,5 kW
A: Impuls + analoge Allzweckschnittstelle (fest verdrahteter Befehl, kein SSCNET-Glasfaserbus). Busversion: MR-J4-350B. Suffix -RJ: Unterstützt einen externen Linearencoder für eine vollständige Regelung im geschlossenen Regelkreis.
⚠️ Modelle mit 3,5 kW und mehr akzeptieren nur eine dreiphasige AC200-240V-Hauptstromversorgung. Eine einphasige Versorgung ist NICHT zulässig.
Grundlegende elektrische Spezifikationen
| Artikel | Parameter |
| Hauptstromkreiseingang | 3-Phase AC200-240V, 50/60Hz; zulässigen Bereich:170-264V |
| Nenneingangsstrom | 21.7A |
| Nennausgangsstrom | 20A |
| Spitzenausgangsstrom | 60A (3-falten, max. 10s kurzzeitig) |
| Steuerstromversorgung | DC24V ±10 %, 0.5A (inklusive STO-Sicherheitsschaltung) |
| Bandbreite der Geschwindigkeitsschleife | 2.5 kHz |
| Eingebauter regenerativer Widerstand | 850W; Für vertikale Lasten oder häufige Start-Stopp-Zyklen ist ein externer Bremswiderstand erforderlich |
| Sicherheitsfunktion | STO (Sicher abgeschaltetes Drehmoment), konform mit IEC61800-5-2 |
| Impulsbefehl | Differential:4Mps; Offener Kollektor:200kpps |
| Analoger Befehl | ±10V (Geschwindigkeit / Drehmomentreferenz) |
| Encoder-Auflösung | Passender Motor: 22-bisschen (4194304 p/r) |
| Gesamtabmessungen | 140×180×195mm |
| Gewicht | 2.8 kg |
| Schutzklasse | IP20, Nur für den Schrankeinbau |
Kompatible Servomotoren (200V-Klasse)
Mittlere Trägheit: HG-SR352, HG-SR353; Mit Bremse: HG-SR352B, HG-SR353B
Geringe Trägheit: HG-KR353, HG-KR353B (mit Bremse)
J2S / Motoren der JE-Serie können aufgrund der Inkompatibilität des Encoderprotokolls nicht direkt verwendet werden.
Schnittstellenübersicht
- CN1: E/A-Signalklemmenblock, Puls/Richtung, ±10V Analogeingang, digitaler DI/C, STO-Sicherheitsschaltung
- CN2: Motor-Encoder-Anschluss
- CN3: USB-Service-Anschluss, zur PC-Anbindung mit MR-Configurator2 zur Inbetriebnahme, Überwachung und Parametersicherung
- CN4: Linear-Encoder-Schnittstelle mit vollständig geschlossenem Regelkreis (Nur für die -RJ-Variante aktiviert)
- Hauptstromkreisklemmen: L1/L2/L3 Hauptstrom; U/V/W zum Motor; B1-B2 für externen Bremswiderstand.
Hauptmerkmale
Drei umschaltbare Steuermodi: Position, Geschwindigkeit, Drehmoment. Kompatibel mit SPS mit Impulsausgang (FX/Q/L/R-Serie) und Pulse-Motion-Controller von Drittanbietern.
Erweiterte Vibrationsunterdrückung Ⅱ, adaptiver Filter, Autotuning, ToughDrive-Schutz vor plötzlichem Stromausfall, Quadrantenüberstandskompensation, Maschinendiagnosefunktion.
A/B/Z-Phasenencoder-Impulsausgang, 2-analoger Monitorausgang des Kanals.
Direkter Ersatz für MR-J3-350A (mechanische Montage kompatibel; Parameter erfordern eine Neuabstimmung).
Alternative Auswahlreferenz
- Gleiche Busversion der Serie: MR-J4-350B (SSCNET Ⅲ/H-Glasfaserbus, für mehrachsige Synchronsysteme)
- Upgrade der neuen Generation: MR-J5-350A (höhere Bandbreite; Hardware-Montage nicht vollständig kompatibel, Verkabelung und Motorkompatibilität müssen überprüft werden).
- Nachrüstung für Altgeräte: Rüsten Sie MR-J3-350A auf dieses Gerät auf; Achten Sie auf den Bremswiderstand und die Parametermigration.
Checkliste für die Inspektion gebrauchter Geräte
- Visuelle Kontrolle: Brandspuren, verbrannte Terminals, prall gefüllte Kondensatoren.
- Isolationstest: Megger-Test zwischen Hauptstromkreis U/V/W und Schutzerde.
- Einschalten ohne Motor: Suchen Sie nach Alarmen; Überprüfen Sie den Status der STO-Schaltung.
- Tipptest des Leerlaufmotors: Überprüfen Sie ungewöhnliche Geräusche, Vibration und Encoder-Feedback.
- Verwenden Sie MR-Configurator2, um den internen Alarmverlauf auszulesen.
Allgemeine Alarme
AL.30: Regenerativer Fehler. Überprüfen Sie die Größe des Bremswiderstands. Für häufige Start-Stopp-Anwendungen oder Anwendungen mit vertikaler Achse ist ein externer Widerstand zwingend erforderlich.
AL.16: Encoder-Kommunikationsfehler. Überprüfen Sie das CN2-Kabel und die Anschlüsse.
AL.E6: STO-Schaltkreis offen. CN1 STO-Klemmen nicht kurzgeschlossen oder externes Sicherheitssignal ausgelöst.
Ergänzende Hinweise für MR-J4-350A (Abschnitt 2)
- Typische Pulsrichtungsverdrahtung für die Positionssteuerung
CN1-Klemmen, Differenzsignalisierung (Empfohlen für hohe Störfestigkeit, für SPS-Differenzausgang)
- Impulsbefehl: PP ← SPS-Impulsausgang; NP ← Impuls negativ
- Richtungsbefehl: PD ← SPS-Richtungsausgang; ND ← Richtung negativ
- STO-Sicherheitsschaltung: Schließen Sie STO1-STO2 und STO3-STO4 an CN1 kurz, Andernfalls tritt AL.E6 auf und der Servo kann nicht laufen.
- DC24V-Steuerversorgung: DICOM auf 24V+; DOCOM auf 24V-.
Parametereinstellungen für den Pulsrichtungsmodus
| Parameter-Nr. | Einstellung | Beschreibung |
| Pr.000 | 0 | Positionskontrollmodus |
| Pr.001 | 1 | Impuls + Richtungseingabemodus |
| Pr.042 | 10000 | Elektronischer Getriebezähler, nach Bedarf anpassen |
Open-Collector-Modus (Legacy-SPS, nicht für lange Kabelwege empfohlen)
Max. Pulsfrequenz auf 200 kpps begrenzt; Kabellänge ≤3m, anfällig für elektromagnetische Störungen.
Vorsichtsmaßnahmen bei der Verkabelung
- L1/L2/L3 müssen mit 3-phasigem 200-240V AC gespeist werden. Legen Sie niemals einphasige 220 V an MR-J4-350A an, Es wird ein Fehleralarm für die Stromversorgung ausgelöst.
- Eine falsche U/V-W-Phasenfolge führt zu Erschütterungen und AL.37-Alarm.
- Verwenden Mitsubishi abgeschirmtes Servokabel für CN2-Encoder-Verkabelung; Schirmerdung an beiden Enden.
Inbetriebnahmesoftware
MR-Konfigurator2. Für den Jog-Betrieb schließen Sie den USB-Anschluss des PCs an CN3 an, Autotuning, Auslesen des Alarmverlaufs und Sichern der Parameter.
Volle Unterschiede & Austauschanleitung: MR-J4-350A ersetzt MR-J3-350A
Originalgerät: MR-J3-350A; Ersatzgerät: MR-J4-350A; Beide 3,5 kW, 200V-Klasse.
- Mechanische Installation & Hardware
- Einbauausschnitt voll kompatibel: Schraubenlochpositionen stimmen überein, Direkte Nachrüstung ohne Schrankumbau.
- Gesamtabmessungen nahezu identisch; Die Anordnung des Kühlkörpers unterscheidet sich, ohne dass sich dies auf die Montage auswirkt.
- Hauptstromkreisklemmen L1/L2/L3, U/V/W, B1-B2 für Bremswiderstand: Pin-zu-Pin identisch. Vorhandene Stromkabel und externer Bremswiderstand können wiederverwendet werden.
- ✅Großer Unterschied: CN1-Steuer-E/A-Anschluss
MR-J3-350A: Federklemmenblock
MR-J4-350A: Abnehmbarer Steckverbinder
Hinweis zur Vor-Ort-Nachrüstung: Der vorhandene MR-J3 CN1-Kabelbaum kann nicht direkt an MR-J4 angeschlossen werden. Zwei Möglichkeiten:
① Kaufen Sie einen speziellen CN1-Stecker für MR-J4 und schließen Sie die vorhandenen Kabel neu an.
② Behalten Sie den alten J3-Klemmenblock und implementieren Sie einen externen Flying-Wire-Adapter.
- CN2-Encoder-Anschluss: Gleicher physischer Stecker, anderes Protokoll
MR-J4-350A kann den älteren MR-J3 HF-SP352-Motor antreiben (Firmware-Version A8 oder höher).
MR-J3 kann keine HG-SR-Motoren der J4-Serie antreiben.
Der Stecker des physischen Encoderkabels passt, Überprüfen Sie die vertikalen Achsen noch einmal; Verwenden Sie original abgeschirmte Kabel.
- Neuer CN3 USB-Service-Port (fehlt auf MR-J3). Verwenden Sie zur Einrichtung den MR-Configurator2.
- STO-Sicherheitsschaltung (Grundursache für AL.E6)
MR-J3 verfügt über keine integrierte STO-Sicherheitsfunktion.
Die STO-Klemmen des MR-J4 sind standardmäßig geöffnet. Schließen Sie STO1-STO2 und STO3-STO4 an CN1 kurz, andernfalls erscheint AL.E6 sofort nach dem Einschalten. Dies ist die häufigste Fallstricke beim Austausch.
- Vergleich der regenerativen Widerstände
| Artikel | MR-J3-350A | MR-J4-350A |
| Zulässige Leistung des eingebauten Bremswiderstands | 300W | 850W |
| B1-B2-Terminaldefinition | Identisch | Identisch |
Der vorhandene externe Bremswiderstand kann in Betrieb bleiben. Für häufige Start-Stopp- oder Vertikalachslasten, Verlassen Sie sich nicht ausschließlich auf den internen Widerstand; Lassen Sie den externen Widerstand angeschlossen.
- Motorkompatibilität
- ✅MR-J4-350A unterstützt ältere HF-SP352 / HF-SP352B-Motoren der J3-Plattform, Firmware ≥A8 erforderlich.
- ❌MR-J3-350A kann keine HG-SR352-Motoren der J4-Serie antreiben.
- Motorleistungskabel: mechanisch austauschbar zur Wiederverwendung. Encoderkabel haben denselben Stecker, unterscheiden sich jedoch im Protokoll; Ältere HF-Motorkabel sind akzeptabel.
- Parametermigration (Importieren Sie MR-J3-Parameterdateien NICHT direkt)
MR-J3-Parameterdateien können nicht in MR-J4 geladen werden. Teilweise Parameternummern haben sich geändert; Werte manuell eingeben, Kopieren Sie nicht alle Parameter im Großhandel.
Schlüsselparameterzuordnung (Pulsrichtungs-Positionsmodus)
| Funktion | MR-J3 Parameter-Nr. | MR-J4 Parameter-Nr. | Bemerkungen |
| Auswahl des Steuermodus | Pr.0 | Pr.000 | Positionsmodus =0 |
| Impulseingangsmodus (Puls+Richtung) | Pr.1 | Pr.001 | Puls+Richtung =1 |
| Elektronischer Getriebezähler | Pr.42 | Pr.042 | Das elektronische Übersetzungsverhältnis muss erneut überprüft werden |
| Nenner des elektronischen Getriebes | Pr.43 | Pr.043 | |
| Max. Befehlsimpulsfrequenz | Pr.21 | Pr.021 | MR-J4 Differenzeingang bis zu 4 Mpps vs. MR-J3 max. 1 Mpps |
MR-J4 akzeptiert höhere Pulsfrequenzen (4Mpps-Differenz, MR-J3 nur 1 Mpps). Nach dem Austausch sind höhere Impulsraten der SPS erreichbar.
Tuning-Bemerkungen
MR-J4 implementiert Advanced Vibration Suppression Ⅱ und adaptive Filterverstärkungen. Kopieren Sie die Verstärkungswerte nicht direkt vom MR-J3. Führen Sie nach dem Austausch eine automatische Optimierung durch und nehmen Sie eine Feinabstimmung der Verstärkung vor.
- Schritt-für-Schritt-Anleitung zum Nachrüsten beim Einschalten
- Geräte ausschalten; Entfernen Sie MR-J3-350A und montieren Sie MR-J4-350A vor Ort.
- Bestehende Verkabelung für Hauptstromkreis L1/L2/L3 beibehalten, U/V/W und B1-B2-Regenerativer Widerstand.
- Prozess CN1: Passenden MR-J4-Stecker montieren; Schließen Sie STO1-STO2 und STO3-STO4 kurz, um AL.E6 zu verhindern.
- CN2-Encoderkabel anschließen. Für ältere HF-SP-Motoren, Bestätigen Sie die Laufwerksfirmware ≥A8.
- Einschalten; Führen Sie zunächst einen Werksreset durch, Geben Sie dann die kritischen Parameter manuell ein (Modus, Impulseingangsformat, elektronisches Übersetzungsverhältnis).
- Leerlauf-Jog-Test zur Überprüfung der Drehrichtung. Kehren Sie die Richtung um, indem Sie die Bit-Einstellung in Pr ändern.000 (Softwareumkehr), Vertauschen Sie nicht die U/V/W-Leistungsphasen.
- Führen Sie die automatische Optimierung aus. Maschine unter Last laufen lassen; Überwachen Sie es auf Vibrationen oder Geräusche. Beobachten Sie den regenerativen Lastfaktor, um den regenerativen Fehler AL.30 zu vermeiden.
- Typische Fehler im Zusammenhang mit dem Austausch
- AL.E6: STO-Kreis nicht kurzgeschlossen. MR-J3 fehlt STO, Dieser Fehler kommt bei Nachrüstungen sehr häufig vor.
- AL.16 Encoderfehler: Älterer J3-Motor mit veralteter Antriebsfirmware → Firmware aktualisieren.
- Schlechte Positionierungsgenauigkeit / Vibration: J3-Verstärkungseinstellungen nicht wiederverwenden; Führen Sie ein neues Autotuning durch.
- AL.30 Regenerativer Fehler: Häufiges Start-Stopp / vertikale Achse → externen Bremswiderstand prüfen.
- Keine Reaktion auf Impulsbefehl: Überprüfen Sie Pr. noch einmal.001 Einstellung des Impulseingangsmodus.
- Überlegungen zum SPS-Programm
Die Dauer der Einschaltinitialisierung unterscheidet sich zwischen MR-J3 und MR-J4. Für Vertikalachsmaschinen, Fügen Sie nach dem Servo-Bereitschaftssignal eine kurze Verzögerung in der SPS-Logik hinzu, um ein Absinken der Achse zu verhindern.


NH42-63-318x560.png "Automatische Transferschalter vom Typ CHINT PC (ATS)NH42-63/4SZ")