 Contattore,interruttore automatico,sensore,Codificatore,PLC,Convertitore
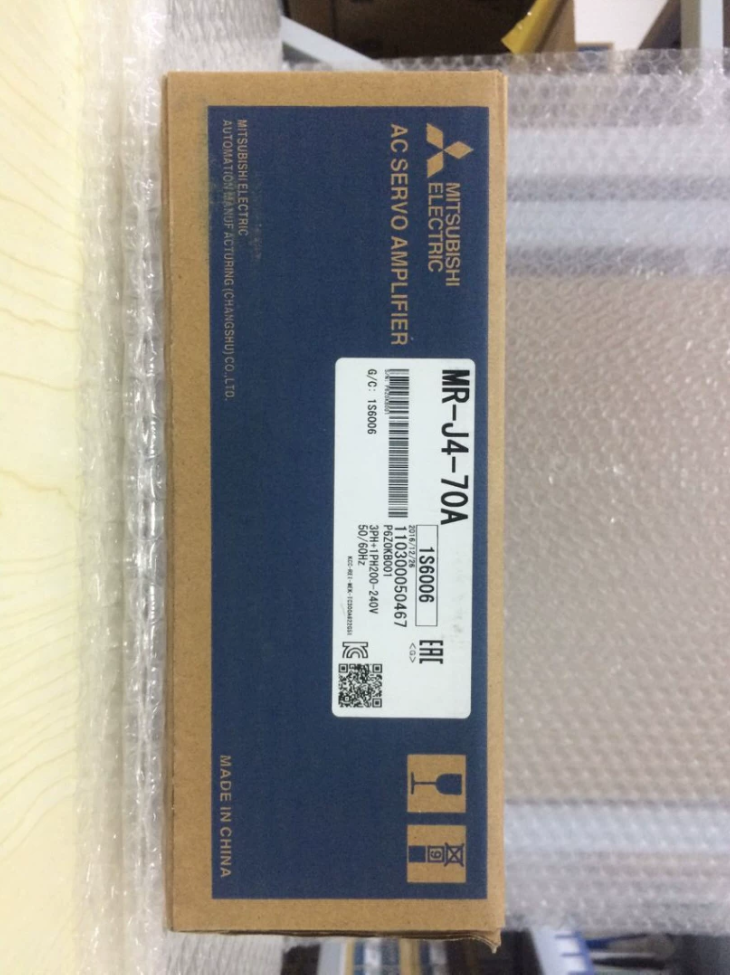
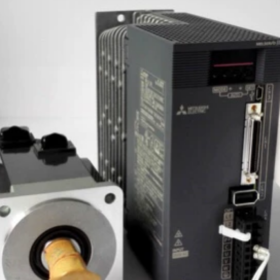
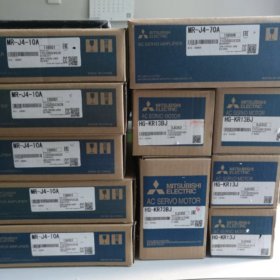
Serie MELSERVO-J4, 750W (0.75 kW), 200-Ingresso impulsivo per uso generale di classe V servoamplificatore
Definizione del modello
MR-J4: Mitsubishi 4serie di servo di quinta generazione
70: Potenza motore abbinata: 750 W
UN: Interfaccia per uso generale (impulso + ingresso analogico). Non di tipo bus in fibra SSCNET. Accetta comandi a impulsi da PLC. La variante -B è dotata di interfaccia bus in fibra ottica SSCNET III/H.
Specifiche elettriche principali
| Articolo | Specifica |
| Ingresso alimentazione circuito principale | Monofase / AC 200‑240 V trifase, 50/60 Hz |
| Intervallo di input consentito | CA 170‑264 V |
| Corrente di uscita nominale | 4.0 UN; Corrente di picco: 12 UN (1 S) |
| Controllare l'alimentazione | DC24V ±10%, ca. 0.5 UN |
| Modalità di controllo | Posizione (Massimo. impulso in ingresso: 4 Mps), Velocità, Coppia |
| Funzione di sicurezza | STO (Coppia di sicurezza disattivata) |
| Componenti di bordo | Resistenza rigenerativa incorporata, Freno dinamico |
| Software di configurazione | MR‑Configuratore2, Porta di debug USB |
Specifiche meccaniche
Dimensioni: L60×A168×P185mm
Peso: 1.4 kg
Montaggio: Montaggio verticale su guida DIN all'interno dell'armadio, IP20
Temperatura operativa: 0-55 °C, nessuna condensa
Motori compatibili (Combinazioni standard)
HG-KR73: 750 W, bassa inerzia, senza freno
HG-KR73B: 750 W, bassa inerzia, con freno elettromagnetico
HG-SR73: 750 W, inerzia media
Nota: L'amplificatore e l'encoder del motore devono essere abbinati. Gli azionamenti MR-J4 non possono azionare direttamente i motori della serie MR-J3.
Panoramica del connettore
- CN1: Segnali I/O digitali, Ingressi di sicurezza STO
- CN2: Interfaccia encoder servomotore
- CN3: Impulso / ingresso di comando analogico (per il PLC ospite)
- CN4: Porta di debug USB per la configurazione dei parametri del PC
- CN5: Uscita monitor analogico
- U/V/W: Potenza in uscita al servomotore
Compatibilità di sostituzione
- Upgrade all'interno della stessa famiglia di prodotti
MR-J4-70A → MR-J5-70A (Servo a impulsi di nuova generazione). La piedinatura hardware non è compatibile; è necessaria la risintonizzazione del programma.
- Sostituzione per unità legacy
Aggiornamento MR-J3-70A: MR-J4-70A offre compatibilità funzionale, ma le dimensioni di montaggio e il cablaggio non sono completamente intercambiabili; i cavi devono essere sostituiti.
- Confronto tra tipi di autobus
MR-J4-70A: Impulso / interfaccia analogica; MR-J4-70B: Bus in fibra SSCNET. Non sostituzioni dirette pin per pin.
Applicazioni tipiche
Macchine per incidere, etichettatrici, meccanismi di movimentazione dei materiali, attrezzature per l'imballaggio, assi di avanzamento della macchina utensile. Adatto per sistemi PLC con capacità di uscita a impulsi.
Risoluzione dei problemi & Note sulla manutenzione
- ALM32: Sovracorrente. Ispezionare il cortocircuito del motore U/V-W o la dispersione verso terra.
- ALM50: Sovraccarico. Controllare eventuali inceppamenti meccanici o scarso adattamento dell'inerzia.
- AL.E6: Errore di comunicazione dell'encoder. Ispezionare il cavo dell'encoder CN2.
- Sovraccarico rigenerativo: Accelerazioni/decelerazioni frequenti e rapide richiedono un resistore rigenerativo esterno.
Codice tariffario doganale: 8501520000
Guida all'installazione completa per Mitsubishi MR-J4-70A
⚠️Avviso di sicurezza: Tutto il cablaggio e lo smontaggio devono essere eseguiti con l'alimentazione completamente rimossa. Attendere almeno 15 minuti finché la spia di carica non si spegne. Verificare che non esista alcun residuo di alta tensione tra P+-N- terminali con multimetro per evitare scosse elettriche. Il lavoro deve essere eseguito da elettricisti qualificati.
MR-J4-70A: 750 W, 200-Servoamplificatore con ingresso a impulsi V, supporta l'alimentazione AC200-240V monofase o trifase.
- Installazione meccanica dell'armadio
1.1 Ambiente di installazione
Montare verticalmente in posizione verticale all'interno dell'armadio di controllo. NON distenderlo né installarlo capovolto.
Temperatura ambiente: 0-55 °C, nessuna condensa; Altitudine ≤1000m; Privo di polvere, nebbia d'olio e gas corrosivi.
Metodo di montaggio: Fissaggio a vite o montaggio su guida DIN.
1.2 Spazi di raffreddamento (Critico)
Distanza superiore ≥50mm; Spazio inferiore ≥50mm; Distanza laterale ≥10mm
Quando più amplificatori sono montati fianco a fianco, riservare spazio di raffreddamento sufficiente. Tenere lontano da componenti che generano calore come contattori e resistori.
Non ostruire le aperture di aspirazione e scarico con cavi o canaline.
1.3 Procedura di fissaggio
- Assicurarsi che la piastra posteriore dell'armadio sia piatta e priva di bave.
- Montare l'amplificatore contro la piastra posteriore e serrare le quattro viti di montaggio.
- Evitare forti impatti sull'alloggiamento per evitare danni ai componenti interni.
- Cablaggio passo dopo passo
Definizioni dei terminali per MR-J4-70A
L1, L2, L3: Ingresso alimentazione circuito principale. Per funzionamento monofase 220V: collega L1 & L2; lasciare L3 scollegato.
L11, L21: Alimentazione del circuito di controllo AC200-240V
U/V/W: Potenza in uscita al servomotore
P+, N-: Terminali del resistore rigenerativo; ponticello di cortocircuito di fabbrica predisposto per resistenza incorporata
PE: Terra protettiva
CN1: Segnali di sicurezza I/O digitali e STO
CN2: Spina encoder per HG-KR73 / Motore HG-SR73
CN3: I/O di comando a impulsi collegato all'uscita a impulsi del PLC
CN4: Porta di debug mini-USB per il software PC MR-Configurator2
Passaggio 1: Terra protettiva (PE)
Collegare il terminale PE dell'amplificatore e il PE del motore alla sbarra di terra protettiva dell'armadio. Resistenza di terra ≤10Ω. Eseguire prima la messa a terra.
Passaggio 2: Cablaggio del circuito di potenza
- Alimentazione del circuito principale L1/L2/L3
AC200-240V trifase: Filo L1, L2 e L3.
AC200-240V monofase: Collega L1 e L2; L3 deve rimanere aperto.
Installare l'interruttore e il contattore a monte. Non alimentare mai la tensione di rete nei terminali di uscita U/V-W.
- Alimentazione del circuito di controllo L11, L21: CA 200-240 V. Può condividere l'alimentazione con il circuito principale.
Nota: Il circuito principale e il circuito di controllo possono essere forniti separatamente. Per il debug del solo segnale, energizzare solo L11/L21; l'amplificatore si accende senza la tensione del motore principale.
- Configurazione del resistore rigenerativo:
Servizio start-stop normale: Mantenere il ponticello di cortocircuito di fabbrica tra P+-D per utilizzare il resistore rigenerativo interno.
Frequenti accelerazioni/decelerazioni rapide: Rimuovere il ponticello e montare il resistore rigenerativo esterno tra P+ e N-, selezionare la resistenza e la potenza nominale corrette.
Passaggio 3: Cavo di alimentazione motore U/V/W
Collegare l'amplificatore U-motore U; Motore a V V; W-motore W uno a uno. NON scambiare le fasi. Non inserire il contattore, condensatore o soppressore di sovratensioni tra amplificatore e motore.
Motori con freno elettromagnetico: La bobina del freno richiede un'alimentazione indipendente da 24 V CC. La logica di rilascio del freno sarà controllata tramite relè esterno. Non alimentare il freno dal servoazionamento.
Passaggio 4: Cavo encoder CN2
Utilizzare un cavo encoder MR-J4 dedicato. Inserire completamente il connettore CN2 e bloccare il fermo. Disporre il cavo dell'encoder lontano dai cavi di alimentazione. Evitare piegature o tiri bruschi. I cavi encoder MR-J3 NON sono compatibili con gli azionamenti MR-J4.
Passaggio 5: I/O digitale CN1 & Interfaccia impulsi CN3 (Controllo degli impulsi di posizione)
- EM2 (Arresto forzato / Arresto di emergenza): Segnale di sicurezza hardware. Arresto di emergenza via cavo per macchine operatrici. Cortocircuitare solo per prove temporanee al banco.
- FIGLIO (Servo attivato), RES (Reset allarme), LSP (Limite della corsa in avanti), LSN (Limite della corsa inversa).
- Comando ad impulsi CN3: Selezionare il formato IMPULSO+SEGNO per corrispondere alla configurazione dell'uscita PLC.
Separare i cavi di segnale dai cavi di alimentazione di ≥10 cm per ridurre le interferenze di rumore. Utilizzare cavi di segnale schermati con messa a terra schermata a un'estremità.
Passaggio 6: Interfaccia di debug CN4-USB
Collegare il cavo Mini-USB tra PC e CN4. Installare il software MR-Configurator2 per il backup dei parametri, Funzionamento JOG e diagnostica degli allarmi.
- Elenco di controllo obbligatorio prima dell'accensione (Eseguire con l'alimentazione spenta)
- Misurazioni con multimetro:
Nessun cortocircuito tra L1-L2-L3 e L11-L21.
Buon isolamento; nessun cortocircuito tra fase e fase o tra fase e terra sull'uscita del motore U/V-W.
Nessun cortocircuito tra P+ e N- terminali.
- Verifica del cablaggio:
Verificare che l'alimentazione di rete NON sia collegata ai terminali di uscita U/V-W.
Fasi U/V-W abbinate correttamente; connettore dell'encoder bloccato; Messa a terra PE solida.
Ponticello del resistore rigenerativo / resistenza esterna montata correttamente; cablaggio del freno verificato.
- Ispezione meccanica:
Accoppiamento serrato saldamente; nessun legame meccanico; nessun rischio di collisione meccanica. Implementare la protezione anticaduta per gli assi verticali.
- Anello di sicurezza: Il circuito di arresto di emergenza è confermato funzionante.
- Sequenza di accensione
- Tenere il personale lontano dai meccanismi in movimento; posizionare la macchina in un luogo sicuro.
- Alimentare prima l'alimentazione di controllo L11/L21. Confermare l'accensione dell'amplificatore senza allarmi.
- Chiudere l'alimentazione del circuito principale L1/L2/L3.
- Se compaiono allarmi: Risolvere i problemi in base ai codici di allarme (AL32 sovracorrente, Errore encoder AL.E6, Sovraccarico AL50).
- Collegare il software per PC e il set di parametri di fabbrica di backup.
- Flusso di lavoro di debug:
- Eseguire JOG a bassa velocità tramite software, verificare il senso di rotazione del motore.
- Convalida in avanti / segnali di limite inverso.
- Configurare il formato degli impulsi e il rapporto di trasmissione elettronico per adattarli al PLC.
- Testare il posizionamento con comandi a impulsi di volume ridotto; aumentare gradualmente i viaggi.
- Esegui il movimento a ciclo completo ed esegui la sintonizzazione One-Touch per l'ottimizzazione del guadagno del servo.
- Errori comuni nell'installazione
- Alimentazione monofase: Non collegare la tensione al terminale L3.
- L'applicazione dell'alimentazione AC220V a U/V-W distruggerà permanentemente l'amplificatore.
- Il connettore CN2 dell'encoder allentato causa il guasto intermittente dell'encoder AL.E6.
- L'alimentazione del freno motore direttamente dal servoazionamento provoca un errore di rilascio del freno.
- In caso di funzionamento continuo, una distanza di raffreddamento insufficiente provoca l'allarme termico AL51.
- L'arresto di emergenza EM2 lasciato non cablato impedisce il funzionamento servo-on.
- Il percorso parallelo dei cavi di alimentazione e di segnale provoca rumore di impulso e perdita di posizionamento.
- Manutenzione
Stringere periodicamente le viti dei terminali; mantenere l'armadio privo di polvere. Esporta e salva annualmente i file dei parametri del servo.
Condizioni di conservazione: -20 ~+65°C, nessuna condensa.
Procedura completa di regolazione dei parametri per Mitsubishi MR-J4-70A
Servoamplificatore con ingresso a impulsi MR-J4-70A. Strumento di ottimizzazione: MR-Configuratore2 (Cavo mini-USB collegato a CN4).
⚠️Prima dell'accordatura: Verificare che la macchina sia meccanicamente priva di inceppamenti; tenere il personale lontano dalle parti in movimento. Dopo la modifica dei parametri, scrivere parametri su EEPROM per la memorizzazione non volatile. Gruppi di parametri: Parametri PA-Base, Guadagno PB & Filtro, Parametri estesi per PC, Parametri di assegnazione PD-I/O.
- Connessione al software & Preparativi
- Collegare la Mini-USB del PC a CN4. Accendere l'unità. Avviare MR-Configurator2, andare in linea, leggere tutti i parametri e salvare il file di backup dei parametri.
- Ripristino delle impostazioni di fabbrica (opzionale): Sblocca la protezione da scrittura tramite PA19, eseguire il ripristino dei parametri, spegnere e riaccendere affinché le modifiche abbiano effetto.
- Confermare l'identificazione del motore: Verificare il motore collegato HG-KR73 / HG-SR73 viene riconosciuto correttamente nella schermata del monitor del software; nessun allarme di mancata corrispondenza del motore.
- Parametri di controllo di base (Modalità impulso di posizione più utilizzata)
Gruppo PA (Parametri di impostazione di base)
| Parametro n. | Nome | Descrizione | Impostazione tipica |
| PA01 | Selezione della modalità operativa | 1000 = Controllo della posizione ad impulsi; 0001 = Velocità; 0002 = Coppia | 1000 (Posizionamento a impulsi) |
| PA13 | PLSS Formato ingresso impulso comando | Corrisponde al formato di uscita degli impulsi del PLC | Deve corrispondere alla configurazione del PLC |
| 0100: IMPULSO+SEGNO (Impulso + Cartello, più comune) | |||
| 0001: Doppio impulso CW/CCW | |||
| 0002: Impulso in quadratura di fase A/B | |||
| PA06 CMX | Numeratore elettronico del cambio | CDVCMX=Numero di impulsi PLC per motore rivoluzioneRisoluzione dell'encoder del motore(4194304) | Calcolato per configurazione meccanica |
| PA07CDV | Denominatore elettronico del cambio | ||
| PA10 | INP Intervallo in posizione | Finestra di output posizione completata, unità: impulsi di comando | 50-200, adeguarsi ai requisiti di precisione |
| PA11 | Filtro degli impulsi di comando | 0 per l'ingresso del driver della linea differenziale; impostato su 1 per l'ingresso a collettore aperto | 0 (Segnale differenziale) |
| PA19 | Inibizione scrittura parametri | 0000: È consentita la modifica completa dei parametri; abilitare il blocco scrittura dopo la messa in servizio | 0000 durante il debug |
✅Esempio di alimentatore elettronico: Passo vite a ricircolo di sfere10mm, accoppiamento diretto del motore. Richiedere 10000 Impulsi PLC per rotazione completa del motore.
Risoluzione dell'encoder: 4194304 (22-morso)
CMX/CDV = 4194304 / 10000 → CMX=4194304, CDV=10000
Nota sull'hardware: Ingresso differenziale max. 4Mpps; collettore aperto max. 200 kpps. Utilizzare la segnalazione differenziale per il funzionamento ad alta velocità.
- Parametri I/O digitali del gruppo PD
- PD01-PD14: Assegnazione dei terminali di ingresso (CN1)
FIGLIO (Servo attivato), LSP (Limite della corsa in avanti), LSN (Limite della corsa inversa), RES (Reset), EM2 (Arresto di emergenza).
L'arresto di emergenza hardware EM2 deve essere cablato. Collegamento in cortocircuito consentito solo per prova temporanea al banco; mai per le apparecchiature di produzione.
- PD20-PD27: Assegnazione dei terminali di uscita: ALME (Allarme), RD (Servo pronto), INP (In posizione completata).
- Accensione & LEGGE Corpo (Collegamento al PLC non richiesto, prima la validazione motoria)
- Software → Operazione di prova → Operazione JOG.
- Impostare la bassa velocità su 50-200 giri/min, fare jogging avanti e indietro.
- Conferma la direzione di rotazione. Se la direzione è invertita: inverte l'impostazione di PA14 Selezione direzione di rotazione.
- Verificare la presenza di rumori anomali, vibrazioni e vincoli meccanici.
Completare la convalida JOG prima di collegare i comandi a impulsi del PLC.
- Regolazione del guadagno del servo (Critico per le vibrazioni, superamento e tempo di posizionamento)
Tre metodi di accordatura per MR-J4: Sintonizzazione con un solo tocco (Prima scelta consigliata), Sintonizzazione automatica in tempo reale, Regolazione fine manuale dei parametri PB.
Metodo1: Sintonizzazione con un solo tocco (Consigliato per la messa in servizio)
- Assemblaggio meccanico completo con carico reale montato.
- Menu software Accordatura → Sintonizzazione One-Touch.
- Imposta il livello di risposta target: 1-15
Macchina per carichi leggeri ad alta rigidità: 8-12
Cinghia di distribuzione / meccanismo a bassa rigidità: 3-7
- Eseguire la procedura; il servo esegue un movimento di prova alternativo per stimare l'inerzia del carico e impostare automaticamente guadagni e filtri.
- Scrivere il risultato nella EEPROM al termine.
- Eseguire cicli di posizionamento; valutare le vibrazioni, overshoot e rumore acustico.
Metodo2: Sintonizzazione automatica in tempo reale
Impostare la modalità di sintonizzazione PA08 su "_ _ _1".. Il servo stima continuamente l'inerzia del carico e regola dinamicamente il guadagno durante il funzionamento effettivo della macchina. Adatto per condizioni di carico variabile.
Metodo3: Regolazione fine manuale dei parametri PB (Affinare quando il risultato One-Touch non è soddisfacente)
| Parametro | Nome | Funzione |
| PB06 | Rapporto di inerzia carico-motore | Inerzia del carico / motore inerziale. Calcolato automaticamente tramite One‑Touch‑Tuning; può essere inserito manualmente. |
| PB07 | Guadagno dell'anello di posizione PG1 | Un valore più alto accelera il posizionamento; un guadagno eccessivo provoca oscillazione |
| PB08 | Guadagno dell'anello di velocità VG1 | Determina la risposta dinamica; maggiore migliora le prestazioni di tracciamento |
| PB09 | Tempo integrale dell'anello di velocità VI | Un valore più piccolo rafforza l’azione integrale, aumenta la tendenza ad oscillare |
| PB13 | Filtro passa basso | Sopprime la risonanza meccanica ad alta frequenza |
| PB01 | Filtro adattivo per la soppressione delle vibrazioni | Set1 per abilitare la soppressione automatica della risonanza |
Sequenza di sintonizzazione manuale: Regolare prima i parametri dell'anello di velocità, quindi ciclo di posizione. Se si verifica un'oscillazione, ridurre immediatamente i valori di guadagno; non aumentare il guadagno alla cieca.
Tabella di correzione basata sui sintomi
- Vibrazione ronzante a veicolo fermo: Ridurre il guadagno dell'anello di posizione PB07; abilitare il filtro adattivo PB01, configurare il filtro notch.
- Superamento della posizione: Guadagno del loop di posizione inferiore; aumentare il tempo integrale dell’anello di velocità.
- Risposta lenta e tempo di assestamento lungo: Aumentare moderatamente PG1 e VG1.
- Rumore anomalo a frequenza fissa: Utilizzare la funzione del software Machine Analyser per scansionare la frequenza di risonanza e configurare il filtro notch.
- Limite, Ritorno a casa & Parametri del limite di coppia
- PA12 Limite di coppia: Intervallo0-100%. Impostare al 50% durante la messa in servizio per evitare danni da collisione meccanica.
- PC01-PC06: Parametri di homing; modalità di ritorno a casa, velocità di ritorno, velocità di scorrimento, valore di compensazione della casa.
- PC13, PC14: Soglie di posizione soft-limit (unità: impulsi di comando).
- Caricamento parametri / Scaricamento & Risparmio
- Dopo la modifica, eseguire Scrivi su EEPROM nel software. Le modifiche archiviate solo nella RAM andranno perse al riavvio.
- Caricamento: Leggi i parametri del servo e salva il file di progetto. Per la sostituzione dell'amplificatore, scarica il file dei parametri salvato per una rapida messa in servizio.
- Sequenza di test di messa in servizio standard
- Organismo legislativo JOG; confermare la direzione di rotazione e nessun vincolo meccanico.
- Invia comandi di impulsi di piccolo volume dal PLC, verificare la distanza percorsa tramite il calcolo del rapporto di trasmissione elettronico.
- Movimento alternativo a bassa velocità; verificare la presenza di rumore e vibrazioni.
- Eseguire la sintonizzazione One-Touch.
- Cicli di posizionamento a velocità media e massima; monitorare lo stato in posizione, overshoot e vibrazioni residue.
- Test funzionale dei limiti di corsa, arresto di emergenza e ripristino allarme.
- Dopo la convalida completa, salvare il backup completo dei parametri.
- Errori comuni di messa in servizio
- Il motore non gira, RD (Servo pronto) uscita attivata: Controlla FIGLIO (Servo attivato) segnale, Anello di arresto di emergenza EM2 e impostazione della modalità operativa PA01.
- Il motore gira ma la distanza da percorrere non è corretta: Verificare il formato dell'ingresso impulsi PA13 e il calcolo del rapporto di trasmissione elettronica CMX/CDV.
- Vibrazioni e rumori anomali durante il funzionamento: Impostazione del rapporto di inerzia errata, guadagno eccessivo, risonanza meccanica. Dai la priorità allo strumento One-Touch-Tuning e Machine-Analyzer.
- AL50 Allarme di sovraccarico: Rapporto carico-inerzia eccessivo, elevato attrito meccanico, acquisire valori troppo alti.
- AL.E6 Allarme encoder: Cavo dell'encoder CN2 danneggiato o posizionato male.
Codice HS per la dogana: 8501520000


NH42-63-318x560.png "Commutatori automatici di tipo PC CHINT (ATS)NH42-63/4SZ")