 Контактор,автоматический выключатель,датчик,Кодер,ПЛК,Конвертер
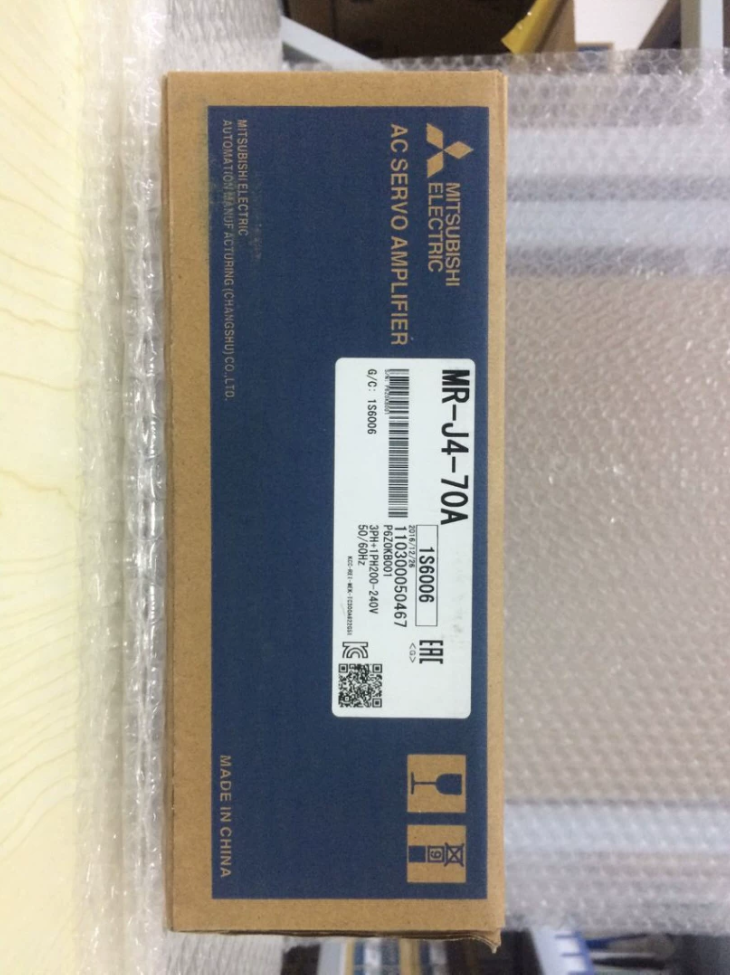
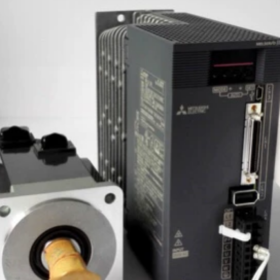
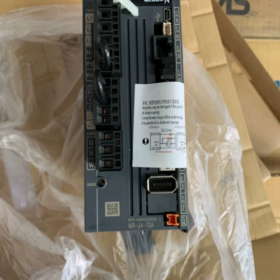
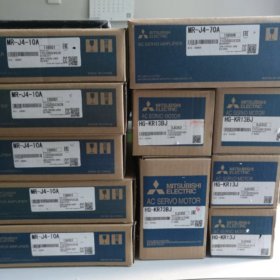
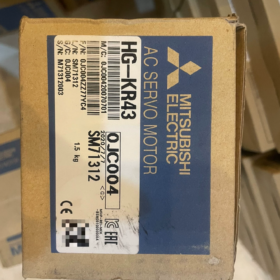
Серия МЕЛЬСЕРВО-J4, 750Вт (0.75 кВт), 200-Импульсный вход общего назначения класса V сервоусилитель
Определение модели
МР-J4: Мицубиси 4серия сервоприводов четвертого поколения
70: Соответствующая мощность двигателя: 750 Вт
А: Универсальный интерфейс (пульс + аналоговый вход). Не тип оптоволоконной шины SSCNET. Принимает импульсные команды от ПЛК. Вариант -B оснащен интерфейсом оптоволоконной шины SSCNET III/H..
Основные электрические характеристики
| Элемент | Спецификация |
| Входная мощность главной цепи | Однофазный / Трехфазный переменный ток 200‑240 В, 50/60 Гц |
| Допустимый диапазон ввода | 170‑264 В переменного тока |
| Номинальный выходной ток | 4.0 А; Пиковый ток: 12 А (1 с) |
| Контрольный источник питания | 24 В постоянного тока ± 10%, приблизительно. 0.5 А |
| Режимы управления | Позиция (Макс. входной импульс: 4 депутаты), Скорость, Крутящий момент |
| Функция безопасности | СТО (Безопасное отключение крутящего момента) |
| Встроенные компоненты | Встроенный тормозной резистор, Динамический тормоз |
| Программное обеспечение для настройки | МР‑Конфигуратор2, USB-порт отладки |
Механические характеристики
Размеры: Ш60×В168×Г185мм
Масса: 1.4 кг
Монтаж: Вертикальный монтаж на DIN-рейку внутри шкафа, IP20
Рабочая температура: 0-55 °С, нет конденсата
Совместимые двигатели (Стандартные комбинации)
ХГ-КР73: 750 Вт, низкая инерция, без тормоза
HG-KR73B: 750 Вт, низкая инерция, с электромагнитным тормозом
HG-SR73: 750 Вт, средняя инерция
Примечание: Усилитель и датчик двигателя должны быть согласованы.. Приводы MR-J4 не могут напрямую управлять двигателями серии MR-J3..
Обзор разъема
- CN1: Цифровые сигналы ввода/вывода, Входы безопасности STO
- CN2: Интерфейс энкодера серводвигателя
- CN3: Пульс / аналоговый командный ввод (для хост-ПЛК)
- CN4: USB-порт отладки для настройки параметров ПК
- CN5: Аналоговый выход монитора
- У/В/Вт: Выходная мощность серводвигателя
Совместимость замены
- Обновление в рамках того же семейства продуктов
MR-J4-70A → MR-J5-70A (Импульсный сервопривод нового поколения.). Аппаратная распиновка несовместима; требуется перенастройка программы.
- Замена устаревшего устройства
Модернизация MR-J3-70A: MR-J4-70A обеспечивает функциональную совместимость., но монтажные размеры и проводка не полностью взаимозаменяемы; кабели необходимо заменить.
- Сравнение типов автобусов
МР-ДЖ4-70А: Пульс / аналоговый интерфейс; МР-ДЖ4-70Б: Оптоволоконная шина SSCNET. Не прямая замена контактов.
Типичные применения
Гравировальные станки, этикетировщики, механизмы погрузочно-разгрузочных работ, упаковочное оборудование, оси подачи станка. Подходит для систем ПЛК с возможностью импульсного выхода..
Поиск неисправностей & Примечания по техническому обслуживанию
- АЛМ32: Перегрузка по току. Проверьте двигатель U/V-W на короткое замыкание или утечку на землю..
- АЛМ50: Перегрузка. Проверьте механическое заклинивание или плохое согласование инерции..
- АЛ.Е6: Сбой связи с энкодером. Осмотрите кабель энкодера CN2..
- Регенеративная перегрузка: Частое быстрое ускорение/замедление требует внешнего тормозного резистора..
Таможенный код ТН ВЭД: 8501520000
Полное руководство по установке Mitsubishi MR-J4-70A
⚠️Предупреждение о безопасности.: Вся проводка и разборка должны выполняться при полном отключении питания.. Подождите не менее 15 минут, пока индикатор зарядки не погаснет.. Убедитесь, что между P+-N нет остаточного высокого напряжения.- клеммы с мультиметром, чтобы избежать поражения электрическим током. Работы должны выполнять квалифицированные электрики..
МР-ДЖ4-70А: 750 Вт, 200-Сервоусилитель V с импульсным входом, поддерживает однофазное или трехфазное питание переменного тока 200–240 В..
- Механическая установка шкафа
1.1 Среда установки
Установите вертикально внутри шкафа управления.. НЕ кладите горизонтально и не устанавливайте в перевернутом положении..
Температура окружающей среды: 0-55 °С, нет конденсата; Высота ≤1000 м; Без пыли, масляный туман и агрессивный газ.
Способ монтажа: Винтовое крепление или монтаж на DIN-рейку.
1.2 Зазоры для охлаждения (Критический)
Верхний зазор ≥50 мм; Нижний зазор ≥50 мм; Боковой зазор ≥10 мм
Когда несколько усилителей установлены рядом, зарезервируйте достаточно места для охлаждения. Держите вдали от компонентов, выделяющих тепло, таких как контакторы и резисторы..
Не закрывайте впускные и выпускные отверстия кабелями или коробами..
1.3 Процедура крепления
- Убедитесь, что задняя панель шкафа плоская и не имеет заусенцев..
- Установите усилитель на заднюю панель и затяните четыре крепежных винта..
- Избегайте сильных ударов по корпусу, чтобы предотвратить повреждение внутренних компонентов..
- Пошаговое подключение
Определения клемм для MR-J4-70A
Л1, Л2, Л3: Входная мощность главной цепи. Для однофазной работы 220 В.: подключить L1 & Л2; оставить L3 неподключенным.
Л11, Л21: Питание цепи управления AC200-240В
У/В/Вт: Выходная мощность серводвигателя
П+, Н-: Клеммы регенеративного резистора; заводская перемычка короткого замыкания установлена для встроенного резистора
ЧП: Защитная земля
CN1: Цифровые входы/выходы и сигналы безопасности STO
CN2: Разъем энкодера для HG-KR73 / Двигатель HG-SR73
CN3: Импульсный командный ввод/вывод, подключенный к импульсному выходу ПЛК
CN4: Порт отладки Mini-USB для программного обеспечения MR-Configurator2 для ПК
Шаг 1: Защитная Земля (ЧП)
Подключите клемму PE усилителя и PE двигателя к шине защитного заземления шкафа.. Сопротивление заземления ≤10 Ом. Сначала выполните заземление.
Шаг 2: Проводка силовой цепи
- Мощность главной цепи L1/L2/L3
Трехфазный переменный ток 200-240 В: Провод L1, Л2 и Л3.
Однофазный переменный ток 200-240 В: Соедините L1 и L2; L3 должен оставаться открытым.
Установите автоматический выключатель и контактор на входе. Никогда не подавайте сетевое напряжение на выходные клеммы U/V-W..
- Питание цепи управления L11, Л21: AC200-240 V. Может разделять питание с главной цепью.
Примечание: Основная цепь и схема управления могут поставляться отдельно.. Для отладки только по сигналу, подавать питание только на L11/L21; Усилитель включается без напряжения основного двигателя.
- Конфигурация тормозного резистора:
Обычный режим старт-стоп: Сохраните заводскую перемычку короткого замыкания между P+-D, чтобы использовать внутренний тормозной резистор..
Частое резкое ускорение/замедление: Снимите перемычку и установите внешний тормозной резистор между P+ и N-., выберите правильное сопротивление и номинальную мощность.
Шаг 3: Кабель питания двигателя U/V/W
Подключить усилитель U-мотор U; V-образный двигатель V; W-двигатель W один к одному. НЕ меняйте местами фазы.. Не вставляйте контактор, конденсатор или ограничитель перенапряжения между усилителем и двигателем.
Двигатели с электромагнитным тормозом: Тормозная катушка требует независимого источника питания 24 В постоянного тока.. Логика отпускания тормоза должна управляться через внешнее реле.. Не включайте тормоз от сервопривода..
Шаг 4: Кабель энкодера CN2
Используйте специальный кабель кодера MR-J4.. Полностью вставьте разъем CN2 и зафиксируйте защелку.. Прокладывайте кабель энкодера подальше от силовых кабелей.. Избегайте резких сгибаний и вытягиваний. Кабели энкодера MR-J3 НЕ совместимы с приводами MR-J4..
Шаг 5: Цифровой ввод/вывод CN1 & Импульсный интерфейс CN3 (Позиционно-импульсное управление)
- ЕМ2 (Принудительная остановка / Аварийная остановка): Сигнал безопасности оборудования. Аварийная остановка с использованием жесткого провода для работающих машин. Короткое замыкание только для временных стендовых испытаний.
- СЫН (Серво-вкл.), ВИЭ (Сброс тревоги), ЛСП (Предел хода вперед), ЛСН (Предел обратного хода).
- Импульсная команда CN3: Выберите формат PULSE+SIGN для соответствия конфигурации выхода ПЛК..
Отделите сигнальные кабели от силовых на расстоянии ≥10 см для уменьшения шумовых помех.. Используйте экранированные сигнальные кабели с односторонним заземлением экрана..
Шаг 6: Отладочный интерфейс CN4-USB
Подключите кабель Mini-USB к ПК и CN4.. Установите программное обеспечение MR-Configurator2 для резервного копирования параметров., Работа в режиме JOG и диагностика аварийных сигналов.
- Обязательный контрольный список перед включением питания (Выполнять при выключенном питании)
- Измерения мультиметром:
Нет короткого замыкания между L1-L2-L3 и L11-L21..
Хорошая изоляция; отсутствие короткого замыкания фаза-фаза или фаза-земля на выходе двигателя U/V-W.
Отсутствие короткого замыкания между P+ и N- терминалы.
- Проверка проводки:
Убедитесь, что источник питания НЕ подключен к выходным клеммам U/V-W..
Фазы U/V-W подобраны правильно; разъем энкодера зафиксирован; PE-заземление твердое.
Перемычка регенеративного резистора / внешний резистор установлен правильно; проводка тормоза проверена.
- Механический осмотр:
Муфта надежно затянута; no mechanical binding; no mechanical collision risk. Implement anti-fall protection for vertical axes.
- Safety loop: Emergency-stop circuit confirmed functional.
- Power-Up Sequence
- Keep personnel clear of moving mechanisms; position machine at safe location.
- Energize control power L11/L21 first. Confirm amplifier powers on without alarms.
- Close main-circuit power L1/L2/L3.
- If alarms appear: Troubleshoot according to alarm codes (AL 32 over-current, AL.E6 encoder error, AL 50 overload).
- Connect PC software and back-up factory parameter set.
- Debug workflow:
- Run low-speed JOG via software, verify motor rotation direction.
- Validate forward / reverse limit signals.
- Configure pulse format and electronic gear ratio to match PLC.
- Test positioning with small-volume pulse commands; gradually increase travel.
- Запустите полный цикл движения и выполните настройку в одно касание для оптимизации усиления сервопривода..
- Распространенные ошибки при установке
- Однофазное питание: Не подавайте напряжение на клемму L3..
- Подача переменного тока 220 В на U/V-W приведет к безвозвратному выходу усилителя из строя..
- Ослабленный разъем энкодера CN2 вызывает периодический отказ энкодера AL.E6..
- Включение тормоза двигателя непосредственно от сервопривода приводит к невозможности растормаживания тормоза..
- Недостаточный зазор для охлаждения приводит к срабатыванию сигнала тревоги по перегреву AL51 при длительной работе..
- Аварийный останов EM2, оставленный неподключенным, предотвращает включение сервопривода.
- Параллельная прокладка силовых и сигнальных кабелей приводит к появлению импульсных помех и потере позиционирования..
- Обслуживание
Периодически подтягивайте винты клемм.; держите шкаф в чистоте. Ежегодно экспортируйте и сохраняйте файлы параметров сервосистемы..
Условия хранения: -20 ~+65°С, нет конденсата.
Полная процедура настройки параметров для Mitsubishi MR-J4-70A
Сервоусилитель с импульсным входом MR-J4-70A. Инструмент настройки: МР-Конфигуратор2 (Кабель Mini-USB, подключенный к CN4).
⚠️Перед тюнингом: Убедитесь, что машина механически не застряла.; держите персонал подальше от движущихся частей. После изменения параметра, запись параметров в EEPROM для энергонезависимого хранения. Группы параметров: PA-Основные параметры, PB-усиление & Фильтр, Расширенные параметры ПК, Параметры назначения PD-I/O.
- Подключение программного обеспечения & Препараты
- Подключите мини-USB ПК к CN4.. Включение привода. Запустить MR-Конфигуратор2, выйти в интернет, прочитать все параметры и сохранить файл резервной копии параметров.
- Сброс к заводским настройкам (необязательный): Разблокировать защиту от записи через PA19, выполнить сброс параметров, выключите и включите питание, чтобы изменения вступили в силу.
- Подтвердите идентификацию двигателя: Проверьте подключенный двигатель HG-KR73. / HG-SR73 правильно распознается на экране монитора программного обеспечения.; нет сигнала тревоги о несоответствии двигателя.
- Основные параметры управления (Импульсный режим позиционирования Наиболее часто используемый)
ПА-Групп (Основные параметры настройки)
| Номер параметра. | Имя | Описание | Типичная обстановка |
| ПА01 | Выбор режима работы | 1000 = Импульсное управление положением; 0001 = Скорость; 0002 = Крутящий момент | 1000 (Импульсное позиционирование) |
| ПА13 | Формат ввода импульса команды PLSS | Соответствует формату импульсного вывода ПЛК | Должна соответствовать конфигурации ПЛК |
| 0100: ПУЛЬС+ЗНАК (Пульс + Знак, наиболее распространенный) | |||
| 0001: Двойной импульс CW/CCW | |||
| 0002: Фазовый квадратурный импульс A/B | |||
| PA06 СМХ | Электронный зубчатый числитель | CDVCMX = количество импульсов ПЛК на двигатель Разрешение энкодера RevolutionMotor(4194304) | Рассчитано на механическую установку |
| PA07 CDV | Знаменатель электронного редуктора | ||
| ПА10 | INP Диапазон рабочего положения | Окно вывода полной позиции, единица: командные импульсы | 50-200, корректировать требования к точности |
| ПА11 | Фильтр командных импульсов | 0 для входа драйвера дифференциальной линии; установите значение 1 для входа с открытым коллектором | 0 (Дифференциальный сигнал) |
| ПА19 | Запрет записи параметров | 0000: Разрешено полное изменение параметров; включить блокировку записи после ввода в эксплуатацию | 0000 во время отладки |
✅Пример электронного оборудования: Ход шарико-винтовой передачи10 мм, прямое соединение двигателя. Требовать 10000 Импульсы ПЛК на полный оборот двигателя.
Разрешение энкодера: 4194304 (22-кусочек)
CMX/CDV = 4194304 / 10000 → CMX=4194304, CDV=10000
Примечание по оборудованию: Дифференциальный вход макс. 4 млн пакетов в секунду; открытый коллектор макс. 200 тыс. пакетов в секунду. Используйте дифференциальную сигнализацию для высокоскоростной работы..
- Параметры цифрового ввода/вывода PD-группы
- ПД01-ПД14: Назначение входных клемм (CN1)
СЫН (Серво-вкл.), ЛСП (Предел хода вперед), ЛСН (Предел обратного хода), ВИЭ (Перезагрузить), ЕМ2 (Аварийная остановка).
Аппаратная аварийная остановка EM2 должна быть проводной.. Короткое замыкание допускается только для временных стендовых испытаний.; никогда для производственного оборудования.
- ПД20-ПД27: Назначение выходных клемм: АЛМ (Тревога), РД (Сервопривод готов), ИЯФ (В положении завершено).
- Включение питания & ЗАКОН Тело (Подключение к ПЛК не требуется, сначала проверка двигателя)
- Программное обеспечение → Тестовый режим → Режим JOG.
- Установите низкую скорость 50-200 об/мин., бегать вперед и назад.
- Подтвердить направление вращения. Если направление изменилось: инвертировать настройку PA14 Выбор направления вращения.
- Проверьте наличие постороннего шума, вибрация и механическое связывание.
Завершите проверку JOG перед подачей импульсных команд ПЛК..
- Настройка усиления сервопривода (Критично для вибрации, перерегулирование и время позиционирования)
Три метода настройки MR-J4: Настройка в одно касание (Рекомендуется первый выбор), Автонастройка в реальном времени, Ручная точная настройка параметров PB.
Метод1: Настройка в одно касание (Рекомендовано к вводу в эксплуатацию)
- Полная механическая сборка с установленной реальной нагрузкой.
- Меню программного обеспечения Настройка → Настройка в одно касание.
- Установить целевой уровень ответа: 1-15
Машина высокой жесткости для легких нагрузок: 8-12
Ремень ГРМ / механизм малой жесткости: 3-7
- Выполнить процедуру; Сервопривод выполняет возвратно-поступательное тестовое движение для оценки инерции нагрузки и автоматической установки коэффициентов усиления и фильтров..
- Запишите результат в EEPROM после завершения..
- Запуск циклов позиционирования; оценить вибрацию, перерегулирование и акустический шум.
Метод2: Автонастройка в реальном времени
Установите режим настройки PA08 на `_ _ _1`. Сервопривод непрерывно оценивает инерцию нагрузки и динамически регулирует коэффициент усиления во время фактической работы машины.. Подходит для условий переменной нагрузки.
Метод3: Ручная точная настройка параметров PB (Уточните, когда результат One Touch неудовлетворителен)
| Параметр | Имя | Функция |
| PB06 | Отношение инерции нагрузки к двигателю | Инерция нагрузки / инерционный двигатель. Автоматический расчет с помощью настройки в одно касание; можно ввести вручную. |
| PB07 | Коэффициент усиления контура положения PG1 | Позиционирование на более высоких скоростях; чрезмерное усиление вызывает колебания |
| PB08 | Коэффициент усиления контура скорости VG1 | Определяет динамический отклик; выше улучшает производительность отслеживания |
| PB09 | Интегральное время контура скорости VI | Меньшее значение усиливает целостное действие, увеличивает склонность к колебаниям |
| ПБ13 | Фильтр нижних частот | Подавление высокочастотного механического резонанса |
| PB01 | Адаптивный фильтр подавления вибрации | Установите 1, чтобы включить автоматическое подавление резонанса. |
Последовательность ручной настройки: Сначала настройте параметры контура скорости, затем позиционный цикл. Если возникают колебания, немедленно уменьшить значения усиления; не увеличивайте выигрыш вслепую.
Таблица коррекции симптомов
- Жужжащая вибрация при стоянке: Уменьшите коэффициент усиления контура положения PB07.; включить адаптивный фильтр PB01, настроить режекторный фильтр.
- Превышение позиции: Меньшее усиление контура положения; увеличить время интегрирования контура скорости.
- Медленный отклик и длительное время установления: Умеренно повысить PG1 и VG1..
- Аномальный шум фиксированной частоты: Используйте функцию программного обеспечения Machine Analyser для сканирования резонансной частоты и настройки режекторного фильтра..
- Лимит, Домой-возврат & Параметры ограничения крутящего момента
- PA12 Предел крутящего момента: Диапазон0-100%. При вводе в эксплуатацию установите значение 50 %, чтобы предотвратить механические повреждения при столкновении..
- ПК01-ПК06: Параметры возврата в исходное положение; режим возврата домой, скорость возврата в исходное положение, скорость ползучести, значение смещения дома.
- ПК13, ПК14: Пороги положения мягкого ограничения (единица: командные импульсы).
- Загрузка параметров / Скачать & Сохранение
- После модификации, выполнить запись в EEPROM в программном обеспечении. Изменения, хранящиеся только в ОЗУ, будут потеряны при выключении и выключении питания..
- Загрузить: Считайте параметры сервопривода и сохраните файл проекта.. Для замены усилителя, загрузить сохраненный файл параметров для быстрого ввода в эксплуатацию.
- Стандартная последовательность испытаний при вводе в эксплуатацию
- Юридический орган JOG; подтвердить направление вращения и отсутствие механического заедания.
- Отправка импульсных команд небольшого объема из ПЛК, проверьте расстояние хода с помощью электронного расчета передаточного числа.
- Низкоскоростное возвратно-поступательное движение; проверьте шум и вибрацию.
- Выполнение настройки в одно касание.
- Циклы позиционирования на средней и полной скорости; контролировать состояние на месте, перерегулирование и остаточная вибрация.
- Функциональная проверка пределов перемещения, аварийная остановка и сброс сигнализации.
- После полной проверки, сохранить полную резервную копию параметров.
- Распространенные ошибки при вводе в эксплуатацию
- Мотор не вращается, РД (Сервопривод готов) выход ВКЛ.: Проверьте СОН (Серво-вкл.) сигнал, Контур аварийного останова EM2 и настройка режима работы PA01.
- Motor rotates but travel distance is incorrect: Verify PA13 pulse-input format and CMX/CDV electronic-gear ratio calculation.
- Vibration and abnormal noise during operation: Incorrect inertia-ratio setting, excessive gain, mechanical resonance. Prioritize One-Touch-Tuning plus Machine-Analyzer tool.
- AL 50 Overload alarm: Excessive load-inertia ratio, high mechanical friction, gain values too high.
- AL.E6 Encoder alarm: Damaged or poorly-seated CN2 encoder cable.
HS-code for customs: 8501520000


NH42-63-318x560.png "Автоматические переключатели резерва типа PC CHINT (АТС)НХ42-63/4СЗ")