 คอนแทคเตอร์,เบรกเกอร์,เซ็นเซอร์,ตัวเข้ารหัส,บมจ,ตัวแปลง
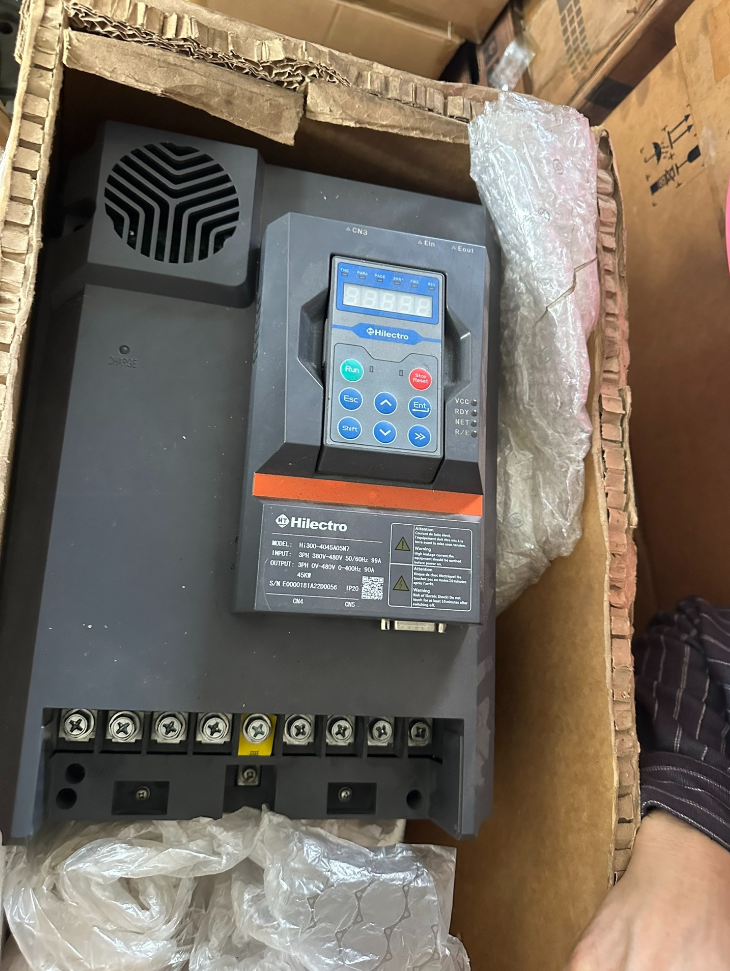
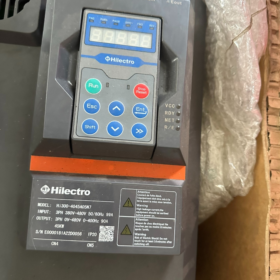
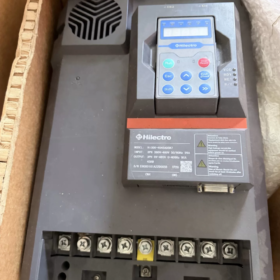
เป็นกำลังปานกลางและสูงมาตรฐาน ไดรฟ์เซอร์โวเอซี ของซีรีส์ Hi300 ที่ผลิตโดย Ningbo Haitian Drive (ยี่ห้อ: อิเล็กโทร). เป็นรุ่นเรือธงของ Haitian Drive สำหรับการใช้งานเซอร์โวไฟฟ้า-ไฮดรอลิก, สามารถใช้งานร่วมกับอุปกรณ์อุตสาหกรรม เช่น เครื่องฉีดพลาสติกและเครื่องอัดไฮดรอลิกได้อย่างกว้างขวาง. มีความน่าเชื่อถือสูง, ประสิทธิภาพการใช้พลังงานที่เหนือกว่าและประสิทธิภาพการควบคุมแรงดัน/ความเร็วที่แม่นยำ. จับคู่กับเซอร์โวมอเตอร์แม่เหล็กถาวรขนาด 45kW, ใช้การออกแบบการระบายความร้อนด้วยอากาศแบบบังคับ และรองรับตัวเข้ารหัสหลายประเภท รวมถึงการขยายบัสอุตสาหกรรม.
การถอดรหัสรหัสโมเดลแบบบิตต่อบิต
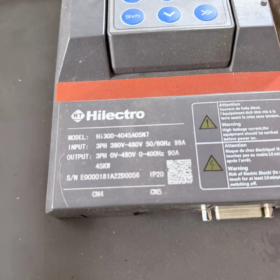
ตามข้อกำหนดการตั้งชื่ออย่างเป็นทางการ, แต่ละส่วนของรุ่น Hi300-4045A05N7 มีการกำหนดดังนี้:
| ส่วนรหัส | คำนิยาม | คำอธิบายโดยละเอียด |
| ไฮ300 | ซีรี่ส์ผลิตภัณฑ์ | เซอร์โวไดรฟ์อเนกประสงค์มาตรฐานที่มาพร้อมกับบอร์ดควบคุม Hi3-S1, ออกแบบมาสำหรับสถานการณ์เซอร์โวไฟฟ้าไฮดรอลิกสากล |
| 4 | ระดับแรงดันไฟฟ้า | 3-เฟส 380V~480V AC, เข้ากันได้กับระบบไฟฟ้าอุตสาหกรรม 3 เฟส |
| 45 | ระดับพลังงาน | กำลังการจับคู่สูงสุดของเซอร์โวมอเตอร์: 45กิโลวัตต์ |
| ก | เวอร์ชันฮาร์ดแวร์ | 1เวอร์ชันฮาร์ดแวร์มาตรฐานรุ่น st |
| 0 | โหมดทำความเย็น | การระบายความร้อนด้วยอากาศบังคับ |
| 5 | รหัสแชสซี | แชสซีมาตรฐานหมายเลข 5, ครอบคลุมช่วงกำลัง 37~45kW |
| เอ็น | ประเภทการกำหนดค่า | การกำหนดค่าพื้นฐานมาตรฐานโดยไม่มีฟังก์ชันพิเศษที่ปรับแต่งเป็นพิเศษ |
| 7 | ชิปควบคุมหลัก | ติดตั้งชิปควบคุมหลัก DSP28377 |
ข้อมูลจำเพาะทางเทคนิคหลัก
ข้อมูลจำเพาะทางไฟฟ้า
| หมวดหมู่ | รายการ | ค่าข้อมูลจำเพาะ |
| ด้านอินพุต | แรงดันไฟฟ้าที่ได้รับการจัดอันดับ | 3-เฟส 380V~480V AC |
| จัดอันดับความถี่ | 50/60เฮิรตซ์ | |
| ช่วงความผันผวนของแรงดันไฟฟ้า | -15% ~ +10% | |
| ช่วงความผันผวนของความถี่ | ±5% | |
| กระแสไฟเข้าที่ได้รับการจัดอันดับ | 99ก | |
| การจับคู่ความจุของพาวเวอร์ซัพพลาย | 83เควีเอ | |
| ฝั่งเอาท์พุต | พิกัดกำลังมอเตอร์ที่ตรงกัน | 45กิโลวัตต์ |
| ความจุเอาต์พุตสูงสุด | 63เควีเอ | |
| กระแสไฟขาออกที่ได้รับการจัดอันดับ | 90ก | |
| ความจุเกินพิกัด | 150% จัดอันดับปัจจุบันสำหรับ 60s; 200% จัดอันดับปัจจุบันเป็นเวลา 1 วินาที (ที่ความถี่สวิตชิ่ง 2kHz) | |
| แรงดันขาออกสูงสุด | 3-เฟส 380~480V (ตามแรงดันไฟฟ้าอินพุต) | |
| ความถี่เอาต์พุตสูงสุด | 400เฮิรตซ์ |
ควบคุม & อินเทอร์เฟซ
ตัวเข้ารหัสที่รองรับ: รีโซลเวอร์, ตัวเข้ารหัส TTL แบบเพิ่มหน่วย, ตัวเข้ารหัสไซน์ / โคไซน์; ขยายเป็นตัวเข้ารหัสแบบสัมบูรณ์ได้, ตัวเข้ารหัสสิ้นสุด
อินเทอร์เฟซมาตรฐาน: แคนบัส, อาร์เอส485 (รองรับโปรโตคอล Modbus), พอร์ตดีบักอีเธอร์เน็ตความเร็วสูง, พอร์ต USB (อ่าน/เขียนพารามิเตอร์ผ่านแฟลชไดรฟ์ USB)
โหมดการควบคุม: การควบคุมความเร็วแบบวงปิด, การควบคุมแรงดันแบบวงปิด, การควบคุมแรงบิดแบบวงปิด; การควบคุมแรงดัน/การไหลแบบผสมสำหรับระบบเซอร์โวไฟฟ้า-ไฮดรอลิก
ฟังก์ชั่นที่ขยายได้: โมดูลบัส PROFINET, STO เซฟ แรงบิด ปิด, แผงควบคุมการทำงานไร้สาย WIFI
เครื่องกล & ข้อมูลจำเพาะด้านสิ่งแวดล้อม
| รายการ | ค่าข้อมูลจำเพาะ |
| โหมดทำความเย็น | การระบายความร้อนด้วยอากาศบังคับ |
| มาตรฐานแชสซี | แชสซีมาตรฐานหมายเลข 5 |
| น้ำหนักโดยรวม | 11.3กก (เวอร์ชันมาตรฐาน) / 16.2กก (รุ่นแผ่นโลหะ) |
| วิธีการติดตั้ง | การติดตั้งบนผนังแนวตั้ง, รองรับการติดตั้งแบบเคียงข้างกัน |
| อุณหภูมิแวดล้อมในการทำงาน | -10℃ ~ +40 ℃ (การดำเนินการลดพิกัดที่ต้องการสูงกว่า 40 ℃) |
| ระดับการป้องกัน | IP20 |
| การสลับความถี่ | ค่าเริ่มต้น 4kHz, ช่วงที่ปรับได้ 2 ~ 8kHz (การลดพิกัดที่จำเป็นสำหรับการทำงานความถี่สูง) |
Hi300 Series No.5 รุ่นแชสซี (ประเภทระบายความร้อนด้วยอากาศ)
| รุ่นเต็ม | พลังการจับคู่ | มาตรฐานแชสซี | โหมดทำความเย็น |
| Hi300-4037A05N* | 37กิโลวัตต์ | ฉบับที่ 5 | ระบายความร้อนด้วยอากาศ |
| Hi300-4045A05N* | 45กิโลวัตต์ | ฉบับที่ 5 | ระบายความร้อนด้วยอากาศ |
บันทึก: ส่วนต่อท้ายแสดงถึงรหัสเวอร์ชันของฟังก์ชัน, ทดแทนด้วย D (การ์ดตัวเข้ารหัสรีโซลเวอร์), ป (บัตรโปรฟิเน็ต), ต (ฟังก์ชั่นความปลอดภัย STO) และเวอร์ชันที่กำหนดเองอื่น ๆ.
สถานการณ์การใช้งานทั่วไป
- อุตสาหกรรมเครื่องฉีดพลาสติก: การปรับปรุงการประหยัดพลังงานของระบบเซอร์โวไฮดรอลิกไฟฟ้าสำหรับเครื่องฉีดขึ้นรูปแนวนอน/แนวตั้ง, รองรับการประกอบเครื่องจักรใหม่; บรรลุการควบคุมแรงดันและการไหลที่แม่นยำพร้อมอัตราการประหยัดพลังงานสูงถึง 30% ~ 80%.
- อุปกรณ์ขึ้นรูปไฮดรอลิก: ระบบเซอร์โวพาวเวอร์สำหรับเครื่องหล่อแบบไดคาสติ้ง, เครื่องอัดรีดอลูมิเนียม, เครื่องอัดน้ำมันไฮดรอลิกและเครื่องเจาะไฮดรอลิก.
- หน่วยกำลังไฮดรอลิกทั่วไป: การอัพเกรดประสิทธิภาพพลังงานสำหรับระบบไฮดรอลิกอุตสาหกรรม, การปรับปรุงระบบไฟฟ้าของสถานีไฮดรอลิกของเครื่องจักรก่อสร้าง.
- สถานการณ์อื่น ๆ: ระบบขับเคลื่อนไฟฟ้าสำหรับเครื่องจักรเคลื่อนที่แบบออฟโรด, อุปกรณ์ลำเลียงวัสดุขนาดใหญ่.
เมทริกซ์การแก้ไขปัญหาข้อผิดพลาดทั่วไป
| รหัสข้อผิดพลาด | ปรากฏการณ์ความผิดปกติ | การตรวจสอบ & โซลูชั่น |
| Er049 / Er055 | แรงดันไฟเกินบัส DC | 1. ตรวจสอบว่าแรงดันไฟฟ้ากริดอินพุตสูงเกินไปหรือไม่; 2. ตรวจสอบสายไฟของตัวต้านทานเบรกและการจับคู่ความต้านทาน; 3. ขยายเวลาการชะลอตัวเพื่อลดพลังงานหมุนเวียน. |
| Er050 / Er056 | ขับกระแสเกิน | 1. ตรวจสอบสายไฟเอาต์พุต U/V/W ว่ามีไฟฟ้าลัดวงจรหรือความผิดปกติของสายดินหรือไม่; 2. ทดสอบความสมบูรณ์ของฉนวนมอเตอร์; 3. ยืนยันว่าโหลดถูกล็อคหรือทนทุกข์ทรมานจากการเปลี่ยนแปลงโหลดกะทันหัน. |
| Er054 | ฮีทซิงค์ร้อนเกินไป | 1. ตรวจสอบการทำงานปกติของพัดลมระบายความร้อน; 2. ทำความสะอาดฝุ่นภายในท่ออากาศเพื่อให้แน่ใจว่าการระบายอากาศราบรื่น; 3. ลดอุณหภูมิโดยรอบหรือทำงานภายใต้สภาวะลดพิกัด. |
| Er083 | ข้อผิดพลาดของตัวเข้ารหัส | 1. ตรวจสอบการเชื่อมต่อสายเคเบิลตัวเข้ารหัสและการกราวด์กราวด์; 2. ตรวจสอบขั้วต่อเอ็นโค้ดเดอร์ว่าหลวมหรือมีน้ำเข้าไปหรือไม่; 3. ตรวจสอบความเสียหายของตัวเข้ารหัส. |
| Er144 | ขับโอเวอร์โหลด | 1. ตรวจสอบการจับคู่กำลังระหว่างมอเตอร์และไดรฟ์; 2. ตรวจสอบสภาพการโอเวอร์โหลดในระยะยาว; 3. ปรับเส้นโค้งความเร่ง/ความหน่วงให้เหมาะสมเพื่อลดภาระผลกระทบ. |
- นิยามเทอร์มินัลให้สมบูรณ์ (Hi300-4045A05N7 No.5 รุ่นระบายความร้อนด้วยอากาศ)
- ขั้วต่อวงจรไฟฟ้าหลัก
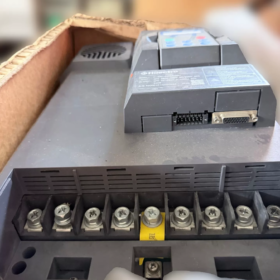
ตั้งอยู่ในโซนกำลังสูงที่ด้านล่างของไดรฟ์, จับคู่กับคลาสกำลัง 45kW, ข้อกำหนดและฟังก์ชันการเดินสายไฟดังต่อไปนี้:
| เทอร์มินัลมาร์ค | ชื่อเทอร์มินัล | คำอธิบายฟังก์ชั่น | ข้อกำหนดการเดินสายไฟ |
| ร, ส, ต | กำลังไฟฟ้าเข้าหลัก | 3-เฟส 380V ~ 480V ไฟ AC, 50/60เฮิรตซ์ | 25แนะนำให้ใช้สายทองแดง มม.²; ติดตั้งเบรกเกอร์เคสแบบขึ้นรูปขนาด 125A ที่ส่วนหน้า. |
| คุณ, วี, ว | กำลังขับมอเตอร์ | เชื่อมต่อกับขดลวดไฟฟ้า 3 เฟสของเซอร์โวมอเตอร์ | 25แนะนำให้ใช้สายทองแดง มม.², ลำดับเฟสต้องสอดคล้องกับมอเตอร์แบบหนึ่งต่อหนึ่ง. |
| วิชาพลศึกษา | ป้องกันโลก | ขั้วต่อสายดินเพื่อความปลอดภัยของชุดขับ | ความต้านทานกราวด์ ≤10Ω, หน้าตัดลวด ≥16มม.², การเชื่อมต่อที่เชื่อถือได้จุดเดียวกับแถบตู้ Earth. |
| พี+, บีอาร์ | อินเทอร์เฟซตัวต้านทานเบรก | ตัวต้านทานการเบรกภายนอกเพื่อดูดซับพลังงานที่สร้างใหม่ในระหว่างการลดความเร็ว | คำแนะนำมาตรฐานสำหรับหน่วย 45kW: 16โอ้ / 10ตัวต้านทานเบรกกำลังไฟฟ้ากิโลวัตต์. |
| ป1, พี+ | อินเทอร์เฟซเครื่องปฏิกรณ์ DC | เครื่องปฏิกรณ์ DC ภายนอกเพื่อลดความผิดเพี้ยนของฮาร์มอนิกของกริด | ติดตั้งแท่งทองแดงลัดวงจรที่โรงงาน; อย่าลบออกโดยไม่มีข้อกำหนดพิเศษ. |
- ขั้วต่อควบคุมของบอร์ดควบคุม Hi3-S1
ตั้งอยู่ในโซนควบคุมด้านหน้าของไดรฟ์, รวมถึงอินเทอร์เฟซสี่ประเภท: ฉัน/โอ, อนาล็อก, การสื่อสารและการเข้ารหัส.
(1) ขั้วต่ออินพุตดิจิตอล (X1~X6, ประเภทแคโทดทั่วไป NPN)
| เทอร์มินัลหมายเลข. | ฟังก์ชันเริ่มต้น | ประเภทสัญญาณ | คำอธิบาย |
| X1 | เปิดใช้งานเซอร์โว (ลูกชาย) | อินพุต DI | ลัดวงจรด้วย COM เพื่อตั้งค่าไดรฟ์ให้เปิดใช้งานสถานะพร้อม. |
| X2 | รีเซ็ตข้อผิดพลาด (พ.ศ) | อินพุต DI | ล้างการแจ้งเตือนข้อผิดพลาดที่รีเซ็ตได้เมื่อดำเนินการ. |
| X3 | ทริกเกอร์เรียกใช้ภายนอก | อินพุต DI | ทริกเกอร์การทำงานของมอเตอร์ผ่านหน้าสัมผัสภายนอกภายใต้โหมดแผงควบคุม. |
| X4~X6 | โปรแกรมสำรองได้ | อินพุต DI | กำหนดค่าได้ผ่านพารามิเตอร์สำหรับการสลับแรงดัน/การไหลแบบหลายขั้นตอน และฟังก์ชันอื่นๆ. |
| คอม | ขั้วต่อร่วมอินพุตดิจิตอล | 0วี สามัญ | เชื่อมต่อกับขั้วลบของแหล่งจ่ายไฟ 24V ภายนอก. |
| +24วี | กำลังขับเสริม | 24วี ดีซี เอาท์พุต | ความจุโหลดสูงสุด 200mA, แหล่งจ่ายไฟสำหรับเซ็นเซอร์พลังงานต่ำภายนอก. |
(2) ขั้วต่อเอาต์พุตดิจิตอล (ป1~ป3, เอาต์พุตหน้าสัมผัสรีเลย์)
| เทอร์มินัลหมายเลข. | ฟังก์ชันเริ่มต้น | เรตติ้งการติดต่อ | คำอธิบาย |
| Y1 | สัญญาณเตือนข้อผิดพลาด (เอแอลเอ็ม) | AC250V/1A | โดยปกติแล้วหน้าสัมผัสแบบเปิดจะปิดเมื่อไดรฟ์เกิดข้อผิดพลาด, เปิดภายใต้สแตนด์บายปกติ. |
| ย2 | สถานะการทำงาน | AC250V/1A | หน้าสัมผัสปิดระหว่างการทำงานของมอเตอร์, เปิดเมื่อสแตนด์บาย. |
| Y3 | ความเร็วถึงแล้ว | AC250V/1A | ปรับแต่งได้ผ่านพารามิเตอร์สำหรับแรงกดถึง, คำเตือนโอเวอร์โหลดและฟังก์ชั่นอื่น ๆ. |
(3) อินเทอร์เฟซแบบอะนาล็อก (พอร์ตควบคุมหลักสำหรับเซอร์โวไฮดรอลิกไฟฟ้า)
| เทอร์มินัลหมายเลข. | การทำงาน | ประเภทสัญญาณ | การประยุกต์ใช้ที่สอดคล้องกัน |
| เอไอ1 | อินพุตคำสั่งการไหล | 0~10V / 4กำหนดค่าได้ ~20mA | สอดคล้องกับการไหลของปั๊ม / การอ้างอิงความเร็วมอเตอร์. |
| เอไอ2 | อินพุตคำสั่งความดัน | 0~10V / 4กำหนดค่าได้ ~20mA | สอดคล้องกับการอ้างอิงแรงดันวงปิดของระบบไฮดรอลิก. |
| จีเอ็นดี | กราวด์ทั่วไปแบบอะนาล็อก | 0วี | กราวด์อ้างอิงสำหรับสัญญาณแอนะล็อก, จำเป็นต้องมีการเชื่อมต่อจุดเดียวพร้อมกราวด์ควบคุม. |
| AO1 | ตรวจสอบเอาท์พุท 1 | 0~10V | กำหนดค่าให้เอาท์พุตกระแสจริงได้, ความเร็ว, ค่าตอบรับแรงดัน. |
| เอโอ2 | ตรวจสอบเอาท์พุท 2 | 0~10V | สามารถกำหนดค่าแรงดันเอาต์พุตบัส DC ได้, อุณหภูมิฮีทซิงค์, ฯลฯ. |
(4) การสื่อสาร & อินเทอร์เฟซตัวเข้ารหัส
อินเทอร์เฟซการสื่อสาร: CAN บัสมาตรฐาน (CAN_H/CAN_L/GND), อาร์เอส485 (รองรับ Modbus-RTU), พอร์ตการดีบักอีเธอร์เน็ต RJ45, พอร์ต USB-A (การสำรองข้อมูลพารามิเตอร์ / อัพเกรดเฟิร์มแวร์ผ่านแฟลชไดรฟ์ USB)
อินเทอร์เฟซตัวเข้ารหัส (ซีเอ็น2): อินเทอร์เฟซตัวแก้ไขมาตรฐาน (การกระตุ้น ±, ไซน์ ±, โคไซน์ ±, พื้นโล่); สามารถขยายเป็นตัวเข้ารหัสแบบเพิ่ม TTL ได้, ตัวเข้ารหัสไซน์ / โคไซน์, การ์ดเข้ารหัสสัมบูรณ์.
- กฎข้อห้ามในการเดินสายไฟ (การดำเนินการที่ต้องห้ามอย่างเคร่งครัด)
- ห้ามมิให้เชื่อมต่อขั้วต่อสายไฟหลัก R/S/T เข้ากับขั้วต่อเอาท์พุตของมอเตอร์ U/V/W โดยเด็ดขาด, ซึ่งจะทำให้โมดูลพลังงาน IGBT หมดทันที.
- ห้ามลัดวงจรขั้วต่อ P+ และ BR; ห้ามเชื่อมต่อตัวต้านทานเบรกโดยตรงกับขั้วบวกและขั้วลบของบัส DC, ซึ่งอาจก่อให้เกิดอันตรายจากไฟไหม้ได้.
- อย่าเสียบ/ถอดสายเคเบิลตัวเข้ารหัสและควบคุมแผงขั้วต่อขณะมีกระแสไฟอยู่, ซึ่งอาจทำให้ชิปการสื่อสารของอินเทอร์เฟซเสียหายได้.
- ขั้วต่อ PE จะต้องไม่เชื่อมต่อกับสายกริดที่เป็นกลาง; จะต้องต่อสายแยกต่างหากกับแถบสายดินป้องกันอุปกรณ์ป้องกัน.
- อย่าสัมผัสขั้วต่อวงจรหลักภายใน 5 นาทีหลังจากปิดเครื่อง, เนื่องจากตัวเก็บประจุบัส DC เก็บแรงดันตกค้างสูง.
- คู่มือการว่าจ้างฉบับย่อ (เซอร์โวไฟฟ้าไฮดรอลิก / สถานการณ์เครื่องฉีดพลาสติก)
ขั้นตอนต่อไปนี้ใช้กับระบบไฮดรอลิกที่ติดตั้งเซอร์โวมอเตอร์แม่เหล็กถาวรรีโซลเวอร์และเฟิร์มแวร์เวอร์ชัน V6.30 ขึ้นไป.
- การตรวจสอบความปลอดภัยก่อนเปิดเครื่อง
- ยืนยันการเดินสายวงจรหลักอย่างแน่นหนา, วงจรควบคุมและตัวเข้ารหัสโดยไม่มีไฟฟ้าลัดวงจร, การเชื่อมต่อผิดพลาดหรือการติดต่อหลวม.
- คลายวาล์วระบายของระบบไฮดรอลิกจนสุดเพื่อให้แน่ใจว่ามอเตอร์ทำงานภายใต้สภาวะไม่มีโหลดหลังจากการสตาร์ท.
- ตัดการเชื่อมต่อสัญญาณเปิดใช้งานภายนอก (X1) เพื่อป้องกันการทำงานของไดรฟ์อัตโนมัติหลังจากเปิดเครื่อง.
- วัดแรงดันไฟฟ้าขาเข้าของกริดด้วยมัลติมิเตอร์เพื่อตรวจสอบว่าอยู่ในช่วง 380V±15%.
- รีเซ็ตเป็นค่าจากโรงงาน & ปลดล็อคสิทธิ์
- หลังจากเปิดเครื่อง, ไดรฟ์จะเข้าสู่สถานะสแตนด์บายโดยมีอินเทอร์เฟซเริ่มต้นแสดงอยู่บนแผงควบคุม.
- กดปุ่มลงสองครั้งติดต่อกันเพื่อเข้าสู่อินเทอร์เฟซการอนุญาต USB120, ป้อนรหัสผ่าน 1000 เพื่อทำการปลดล็อคให้เสร็จสิ้น; อินเทอร์เฟซจะเปลี่ยนเป็น USB121 โดยอัตโนมัติหลังจากปลดล็อคสำเร็จ.
- เข้าถึงกลุ่มพารามิเตอร์ด่วน SP.02, ตั้งค่าเป็น 2 และกด Ent เพื่อยืนยัน; ไดรฟ์จะทำการรีเซ็ตพารามิเตอร์จากโรงงาน.
- ไดรฟ์จะรีสตาร์ทโดยอัตโนมัติหลังจากการรีเซ็ตเสร็จสิ้น; รอจนกระทั่งอินเทอร์เฟซสแตนด์บายกลับมาทำงานต่อ.
- การจับคู่พารามิเตอร์มอเตอร์ & กำลังโหลด
- ตรวจสอบรหัสรุ่นบนแผ่นป้ายของเซอร์โวมอเตอร์ชาวเฮติที่ตรงกัน (ไดรฟ์มีไลบรารีพารามิเตอร์ในตัวสำหรับมอเตอร์เฮติครบชุด).
- ป้อนพารามิเตอร์ SP.01 และป้อนรหัสรุ่นมอเตอร์ที่เกี่ยวข้อง (รหัสมาตรฐานสำหรับเซอร์โวมอเตอร์ฉีดขึ้นรูปขนาด 45kW ขึ้นอยู่กับป้ายชื่อมอเตอร์).
- ป้อน SP อีกครั้ง.02, ตั้งค่าเป็น 20 และกด Ent เพื่อยืนยัน; ชุดขับเคลื่อนจะโหลดพารามิเตอร์มอเตอร์ที่กำหนดโดยอัตโนมัติ.
- แผงจะแสดง Bu002 ในระหว่างกระบวนการโหลด, และกลับสู่อินเทอร์เฟซสแตนด์บายโดยอัตโนมัติเมื่อเสร็จสิ้น.
- การปรับค่าอัตโนมัติของ Encoder Zero Offset (ขั้นตอนหลัก)
> มอเตอร์จะต้องไม่มีโหลดและวาล์วระบายคลายออกจนสุด; มิฉะนั้นการปรับเทียบมุมจะไม่ถูกต้อง.
- ป้อนพารามิเตอร์ SP.03, ตั้งค่าเป็น 1212 และกด Ent เพื่อยืนยัน.
- เปิดใช้งานเซอร์โวลัดวงจร (ดำเนินการ X1 และ COM), กดปุ่ม RUN สีเขียวบนแผง.
- แผงแสดง Bu001, มอเตอร์หมุนช้าๆ ประมาณหนึ่งรอบเพื่อสิ้นสุดการสอบเทียบออฟเซ็ตศูนย์ของตัวเข้ารหัสโดยอัตโนมัติ.
- ค่ามุมของตัวเข้ารหัสปัจจุบันจะแสดงขึ้นหลังจากการปรับจูนสำเร็จ; ทำซ้ำ 2 ~ 3 ครั้ง, มีคุณสมบัติหากส่วนเบี่ยงเบนมุม ≤0.5°.
- หากเกิดข้อผิดพลาด Er068 (ข้อผิดพลาดมุมเริ่มต้น) เกิดขึ้น: เปลี่ยนพารามิเตอร์ CS.04 จาก 0 ถึง 1, หรือสลับ U/V/W สองเฟสใดๆ หลังจากปิดเครื่องและรันการปรับอัตโนมัติอีกครั้ง.
- การทดสอบ Jog ขณะไม่มีโหลด
- ป้อนพารามิเตอร์ SP.11, ตั้งค่าความเร็วในการทดสอบเป็น 20 (หน่วย: รอบต่อนาที).
- เปิดใช้งานการนำสัญญาณค้างไว้และกดปุ่ม RUN เพื่อสังเกตทิศทางการหมุนของมอเตอร์.
- มาตรฐานการตัดสินทิศทาง: การหมุนตามเข็มนาฬิกาจะไปข้างหน้าเมื่อมองจากหางมอเตอร์ไปทางปั๊มน้ำมัน; เรียกใช้การปรับอัตโนมัติอีกครั้งหากเกิดการหมุนย้อนกลับ.
- กด STOP เพื่อหยุดการทำงาน, ค่อยๆ เพิ่มความเร็วเป็น 100r/min และรันแบบไม่มีโหลด 3 นาที, ยืนยันว่าไม่มีเสียงรบกวนผิดปกติ, การสั่นสะเทือนหรือความร้อนสูงเกินไป.
- ความดันวงปิด & การสอบเทียบการไหล
- การสอบเทียบการไหล: อินพุตสัญญาณ 10V เต็มรูปแบบไปที่ AI1, ปรับ SP.20 (อัตราการไหล) เพื่อให้ความเร็วมอเตอร์ถึงค่าพิกัด.
- การสอบเทียบแรงดัน: ปิดวาล์วหยุดที่ทางออกของปั๊ม, อินพุตสัญญาณ 10V เต็มรูปแบบไปที่ AI2, ปรับ SP.21 (เพิ่มแรงกดดัน) เพื่อให้แรงดันของระบบถึงค่าพิกัดสูงสุด.
- จูน SP.22 (เวลาอินทิกรัลของ Flow Loop) และสป.23 (เวลาอินทิกรัลของลูปแรงดัน) เพื่อปรับความเร็วการตอบสนองให้เหมาะสมและกำจัดการสั่นของระบบ.
- ทดสอบคำสั่งความดัน/การไหลได้ที่ 25%, 50%, 75% และ 100% ช่วงทีละขั้นตอน, ยืนยันการเบี่ยงเบนระหว่างข้อเสนอแนะและคำสั่ง ≤2%.
- การบันทึกพารามิเตอร์ & โหลดการว่าจ้างร่วม
- หลังจากที่พารามิเตอร์ทั้งหมดได้รับการดีบั๊กแล้ว, ใส่เอสพี.00 และตั้งค่าเป็น 1 เพื่อบันทึกพารามิเตอร์ลงในไดรฟ์อย่างถาวร.
- เชื่อมต่อกับระบบควบคุมหลักของเครื่องฉีดพลาสติก, ทำการทดสอบแบบวนรอบด้วยตนเอง, โหมดกึ่งอัตโนมัติและอัตโนมัติเต็มรูปแบบตามลำดับ.
- การทำงานของจอภาพแบบเรียลไทม์, แรงดันไฟฟ้าบัส DC และอุณหภูมิฮีทซิงค์เพื่อให้แน่ใจว่าไม่มีสัญญาณเตือนหรือสภาวะโอเวอร์โหลด.
- ปรับแต่งเวลาเร่งความเร็ว/ลดความเร็วและแบนด์วิธของลูปแรงดันอย่างละเอียดตามความต้องการของกระบวนการเพื่อให้ตรงกับวงจรการผลิตอุปกรณ์.
Hi308-4045A05N7 เป็นรุ่นสืบทอดที่ได้รับการอัพเกรดอย่างเป็นทางการของ Hi300-4045A05N7
ทั้งสองรุ่นใช้แชสซี No.5 ระบายความร้อนด้วยอากาศ 3 เฟส 380V ขนาด 45kW, ด้วยพารามิเตอร์กำลังหลักที่เข้ากันได้โดยทั่วไป, ขนาดการติดตั้งและคำจำกัดความของขั้วต่อสำหรับการเปลี่ยนทางกายภาพโดยตรง. อย่างไรก็ตาม, Hi308 บรรลุการอัพเกรดที่ครอบคลุมในอัลกอริธึมการควบคุม, ความสามารถในการขยายอินเทอร์เฟซ, การปรับตัวด้านสิ่งแวดล้อมและความสมบูรณ์ในการใช้งาน, เหมาะสำหรับการใช้งานเซอร์โวไฟฟ้าไฮดรอลิกระดับกลางถึงระดับสูงที่ซับซ้อนมากขึ้น.
ตารางเปรียบเทียบหลัก (รุ่นแชสซีระบายความร้อนด้วยอากาศขนาด 45kW No.5 แบบเดียวกัน)
| รายการเปรียบเทียบ | Hi300-4045A05N7 | Hi308-4045A05N7 |
| การวางตำแหน่งผลิตภัณฑ์ | 1ไดรฟ์เซอร์โวไฮดรอลิกไฟฟ้ามาตรฐานรุ่น st, รุ่นพื้นฐานทั่วไป | 2รุ่นทั่วไปประสิทธิภาพสูงที่ได้รับการปรับให้เหมาะสมที่สุด, การอัพเกรดทดแทนอย่างเป็นทางการของ Hi300 |
| แพลตฟอร์มฮาร์ดแวร์ | 1บอร์ดควบคุม st-gen Hi3-S1 พร้อมตัวควบคุมหลัก DSP28377 | บอร์ดควบคุม Hi3-S1 ที่ปรับให้เหมาะสมพร้อมชิปหลักที่เหมือนกัน; การสุ่มตัวอย่างอุปกรณ์ต่อพ่วงและวงจรขับเคลื่อนที่ได้รับการอัพเกรดเพื่อประสิทธิภาพการประมวลผลที่สูงขึ้นและประสิทธิภาพการป้องกันสัญญาณรบกวน |
| กระแสไฟขาออกที่ได้รับการจัดอันดับ | 90ก | 90ก (พารามิเตอร์พลังงานที่เข้ากันได้อย่างสมบูรณ์, จับคู่โดยตรงกับมอเตอร์สเปคเดียวกัน) |
| กระแสไฟเข้าที่ได้รับการจัดอันดับ | 99ก | 92ก (เพิ่มประสิทธิภาพโดยรวม, การสูญเสียด้านกริดที่ต่ำกว่าและประสิทธิภาพการประหยัดพลังงานที่เหนือกว่า) |
| ความจุเกินพิกัด | 150% จัดอันดับปัจจุบันสำหรับ 60s; 200% จัดอันดับปัจจุบันเป็นเวลา 1 วินาที (ใช้ได้เฉพาะที่ความถี่สวิตชิ่ง 2kHz เท่านั้น) | 150% จัดอันดับปัจจุบันสำหรับ 60s; 200% จัดอันดับปัจจุบันเป็นเวลา 1 วินาที (รองรับย่านความถี่เต็มเหนือ 5Hz, เอาต์พุตเต็มพิกัดที่ความถี่สวิตชิ่ง 4kHz) |
| การสลับประสิทธิภาพความถี่ | ค่าเริ่มต้น 4kHz, ปรับได้ 2~8kHz; การลดพิกัดหนักที่จำเป็นสำหรับการทำงานความถี่สูง | ค่าเริ่มต้น 4kHz, ปรับได้ 2~8kHz; ลดความต้องการการลดพิกัดลงอย่างมากที่ความถี่สูงผ่านโครงสร้างการทำความเย็นที่ได้รับการอัพเกรด |
| อัลกอริทึมการควบคุม | การควบคุมลูปปิด/ความดันผสมพื้นฐานพร้อมชุดพารามิเตอร์ PID คงที่ชุดเดียว | ปรับลูปปัจจุบันให้เหมาะสม, อัลกอริธึมการควบคุมลูปความเร็วและลูปแรงดัน; รองรับการสลับ PID แบบหลายขั้นตอน, การตั้งค่าการไหล/ความดันขั้นต่ำที่แม่นยำและผลการลดแรงดันที่ได้รับการปรับปรุง; ความแม่นยำในการควบคุมแรงดันดีขึ้นประมาณ. 30% |
| ฟังก์ชั่นไฮดรอลิกเฉพาะ | รองรับเฉพาะการควบคุมปั๊มเดี่ยวพื้นฐานเท่านั้น | เพิ่มการควบคุมการบรรจบกันของปั๊มเซอร์โวแบบขนานที่เพิ่มเข้ามาใหม่, การปรับพารามิเตอร์มอเตอร์ SPM/IPM อัตโนมัติ, การชดเชยโหลดแบบปรับได้; เข้ากันได้กับระบบหลายปั๊มและกระบวนการไฮดรอลิกที่ซับซ้อน |
| การตอบสนองแบบไดนามิก | เกรดมาตรฐาน; ประมาณ. 30ms การเร่งความเร็วแบบไม่โหลดจาก 0 ถึง 2000 รอบต่อนาที | เกรดการตอบสนองสูง; ประมาณ. 25ms การเร่งความเร็วแบบไม่โหลดจาก 0 ถึง 2000 รอบต่อนาที; ความเร็วตอบสนองขั้นตอนความดันเพิ่มขึ้นโดย 20% |
| อินเทอร์เฟซมาตรฐาน | แคนบัส, อาร์เอส485, พอร์ตดีบักอีเทอร์เน็ต, พอร์ต USB แฟลชไดรฟ์, อินเทอร์เฟซตัวเข้ารหัสตัวแก้ไข | คงอินเทอร์เฟซพื้นฐานทั้งหมดไว้; เพิ่มอินเทอร์เฟซฮาร์ดแวร์ STO Safe Torque Off ใหม่ และการตรวจจับอุณหภูมิมอเตอร์แบบเนทีฟ (เคทีวาย/พีทีซี) สนับสนุน |
| ความสามารถในการขยายตัว | เวอร์ชันบางส่วนสามารถขยายได้ด้วยตัวเข้ารหัส TTL, PROFINET และ STO ที่มีความเข้ากันได้อย่างจำกัด | ทุกรุ่นรองรับการขยายตัวเข้ารหัส TTL, ตัวเข้ารหัสไซน์ / โคไซน์, ตัวเข้ารหัสสัมบูรณ์, บัส PROFINET และแผงควบคุม LCD ที่ตั้งโปรแกรมได้พร้อมระบบนิเวศการขยายที่สมบูรณ์ |
| โปรโตคอลการสื่อสาร | Modbus-RTU พื้นฐาน, โปรโตคอล CAN ที่เป็นกรรมสิทธิ์ | เข้ากันได้กับโปรโตคอลพื้นฐานทั้งหมดอย่างสมบูรณ์, ใหม่รองรับ Modbus-TCP; โปรโตคอล PROFINET ที่ได้รับการปรับปรุงอย่างล้ำลึกเพื่อการเชื่อมต่อกับตัวควบคุมด้านบนและระบบสายการผลิตได้ง่ายขึ้น |
| น้ำหนักโดยรวม | 11.3กก (มาตรฐาน) / 16.2กก (แผ่นโลหะ) | 17.6กก (โครงสร้างที่แข็งแกร่งขึ้นและครีบระบายความร้อนที่ได้รับการอัพเกรดเพื่อการกระจายความร้อนโดยรวมที่ดีขึ้น) |
| อุณหภูมิแวดล้อมในการทำงาน | -10℃ ~ +40 ℃, ต้องการการลดพิกัดที่สูงกว่า 40 ℃ | -10℃ ~ +45 ℃, ต้องการการลดพิกัดที่สูงกว่า 45 ℃ พร้อมความสามารถในการปรับตัวให้เข้ากับการประชุมเชิงปฏิบัติการที่มีอุณหภูมิสูงได้ดียิ่งขึ้น |
| ข้อกำหนดในการติดตั้ง | 200มม. ต้องมีช่องว่างการกระจายความร้อนด้านบนและด้านล่าง; ช่องว่างที่จำเป็นสำหรับการติดตั้งแบบเคียงข้างกัน | การออกแบบท่ออากาศที่ปรับให้เหมาะสมเพื่อลดอุณหภูมิที่เพิ่มขึ้นภายใต้ภาระที่เท่ากัน, เข้ากันได้ดีกว่าสำหรับการติดตั้งแบบเคียงข้างกันและโครงร่างตู้ที่ยืดหยุ่น |
| ระบบเฟิร์มแวร์ | V6.21 และเวอร์ชันก่อนหน้า, สถาปัตยกรรมพารามิเตอร์ดั้งเดิม | V6.30 ขึ้นไป, ระบบพารามิเตอร์ที่เข้ากันได้แบบย้อนหลังพร้อมพารามิเตอร์การดีบักและการป้องกันที่เพิ่มเข้ามาใหม่หลายสิบรายการ |
| ฟังก์ชั่นการแก้ปัญหา | การปรับอัตโนมัติของตัวเข้ารหัสพื้นฐาน, การสอบเทียบความดัน/การไหลแบบแมนนวล | ใหม่การปรับเทียบอัตโนมัติเพียงคลิกเดียว, การวินิจฉัยข้อผิดพลาดด้วยตนเองและการบันทึกรูปคลื่นข้อมูล, ปรับปรุงประสิทธิภาพการดีบักและความสามารถในการแก้ไขปัญหาข้อผิดพลาด |
| กลไกการป้องกัน | การป้องกันขั้นพื้นฐานต่อแรงดันไฟฟ้าเกิน, กระแสเกิน, ร้อนมากเกินไปและข้อผิดพลาดของตัวเข้ารหัส | เพิ่มการทำนายอุณหภูมิทางแยก IGBT ใหม่, มอเตอร์โอเวอร์โหลด การแจ้งเตือนล่วงหน้าและการตรวจสอบคุณภาพกริดพร้อมการป้องกันที่ครอบคลุมมากขึ้น |
| สถานการณ์ทั่วไปที่ใช้งานได้ | เครื่องฉีดขึ้นรูปทั่วไป, การปรับปรุงการประหยัดพลังงานของสถานีไฮดรอลิกแบบธรรมดา, แอปพลิเคชันที่ต้องการประสิทธิภาพต่ำ | เครื่องฉีดขึ้นรูปความเร็วสูง, เครื่องหล่อตาย, เครื่องอัดน้ำมันไฮดรอลิก, ระบบจุดบรรจบหลายปั๊ม, การประชุมเชิงปฏิบัติการที่อุณหภูมิสูงและการใช้งานเซอร์โวไฟฟ้าไฮดรอลิกระดับกลางถึงระดับสูงอื่น ๆ |
คำอธิบายเพิ่มเติม
- ความเข้ากันได้ทดแทน
ทั้งสองรุ่นใช้ตำแหน่งรูยึดตู้ที่เหมือนกัน, ขั้วต่อวงจรหลักและคำจำกัดความขั้วต่อควบคุม. Hi308 สามารถแทนที่ Hi300 ได้โดยตรงโดยไม่ต้องดัดแปลงรูตู้หรือเปลี่ยนสายไฟวงจรหลัก. สามารถย้ายพารามิเตอร์หลักได้โดยตรง; จำเป็นต้องมีการปรับแต่งพารามิเตอร์ PID ที่ปรับให้เหมาะสมเพียงเล็กน้อยเท่านั้นสำหรับการทำงานปกติ.
- คำแนะนำในการเลือกรุ่น
สำหรับการบำรุงรักษาอุปกรณ์ที่มีอยู่และโครงการปรับปรุงทั่วไปที่คำนึงถึงต้นทุน, Hi300 ตรงตามข้อกำหนดการใช้งานขั้นพื้นฐาน.
สำหรับการประกอบเครื่องจักรใหม่, ความต้องการกระบวนการที่มีความแม่นยำสูง, ระบบหลายปั๊มและสภาพแวดล้อมการทำงานที่อุณหภูมิสูง, Hi308 ที่อัปเกรดแล้วนั้นเป็นที่ต้องการเพื่อความเสถียรในระยะยาวและประสิทธิภาพที่เหนือกว่า.
NH42-63-318x560.png "สวิตช์ถ่ายโอนอัตโนมัติชนิด CHINT PC (เอทีเอส)NH42-63/4SZ")