 คอนแทคเตอร์,เบรกเกอร์,เซ็นเซอร์,ตัวเข้ารหัส,บมจ,ตัวแปลง
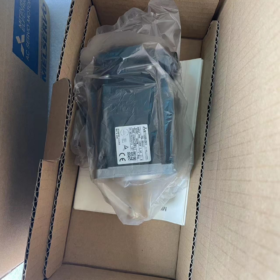
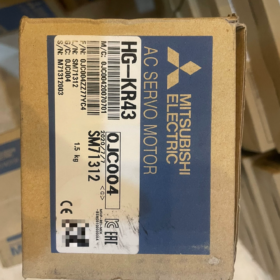
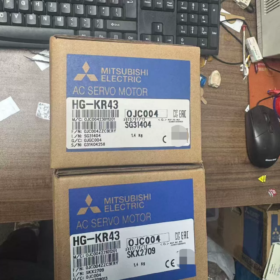
คำอธิบายรหัสรุ่น
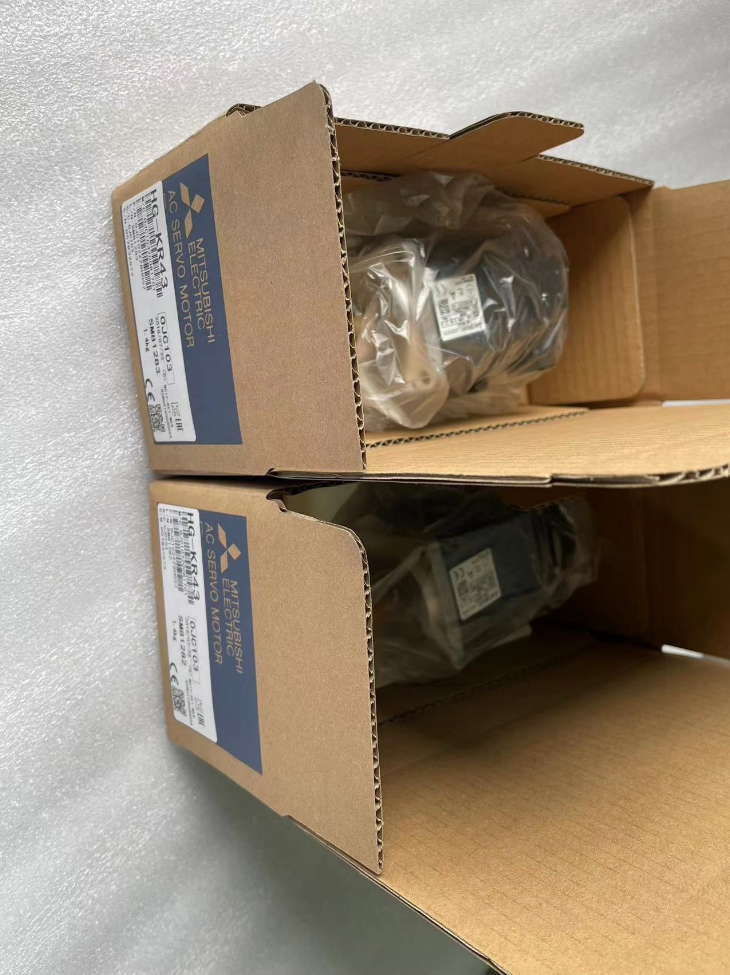
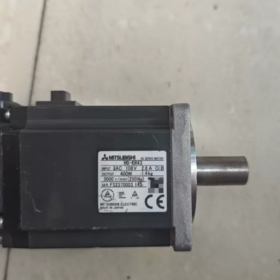
– HG-KR: โรตารีความเฉื่อยต่ำ เซอร์โวมอเตอร์ ของซีรีส์ MELSERVO-J4
– 43: กำลังไฟพิกัด 400W
-คำอธิบายคำต่อท้าย:
HG-KR43: โดยไม่ต้องซีลเพลา, ไม่มีเบรก
HG-KR43J: พร้อมซีลเพลา, ไม่มีเบรก (ที่ใช้กันอย่างแพร่หลายที่สุดในประเทศจีน)
HG-KR43B: โดยไม่ต้องซีลเพลา, พร้อมเบรกแม่เหล็กไฟฟ้า
HG-KR43BJ: พร้อมซีลเพลา + เบรกแม่เหล็กไฟฟ้า (สำหรับการใช้งานในแกนแนวตั้ง)
ข้อมูลจำเพาะทางไฟฟ้าหลัก
| รายการ | ข้อมูลจำเพาะ |
| กำลังไฟพิกัด | 0.4 กิโลวัตต์ (400ว) |
| แรงบิดสูงสุด | 1.3 น.ม |
| แรงบิดสูงสุด | 4.5 น.ม |
| ความเร็วสูงสุด | 3000 รอบต่อนาที |
| ความเร็วสูงสุด | 6000 รอบต่อนาที |
| ความเฉื่อยของโรเตอร์ | 0.371 กก.ซม.² |
| จัดอันดับปัจจุบัน | 2.6 ก |
| กระแสสูงสุด | 9.1 ก |
| ตัวเข้ารหัส | 22-บิตสัมบูรณ์/ไฮบริดแบบเพิ่มหน่วย, 4194304 หน้า/รอบ |
| ระดับการป้องกัน | IP65 (ไม่รวมส่วนการเจาะเพลา) |
| คลาสพาวเวอร์ซัพพลาย | คลาส AC200V |
| น้ำหนัก | 1.4 กก |
| มิติการติดตั้ง | หน้าแปลน 60มม, ความยาวรวม 98.3 มม |
ไดรฟ์ที่เข้ากันได้
-แกนเดี่ยว: MR-J4-40A / MR-J4-40B (ทั่วไป / ใยแก้วนำแสง SSCNETⅢ)
-หลายแกน: MR-J4W2-44B (2-แกนบูรณาการ)
⚠️ มอเตอร์ซีรีส์ HG-KR ใช้งานได้กับไดรฟ์ซีรีส์ J4 เท่านั้น. ไม่สามารถใช้งานร่วมกับ J3 ได้โดยตรง / ไดรฟ์ J2S; การแทนที่โดยตรงกับไดรฟ์รุ่นเก่าไม่ถูกต้อง.
สถานการณ์การใช้งาน
ความเฉื่อยต่ำและการตอบสนองที่รวดเร็ว, เหมาะสำหรับการเคลื่อนที่แบบจุดต่อจุดด้วยความเร็วสูง: ขาหยั่ง XY, อุปกรณ์เซมิคอนดักเตอร์, ผู้ควบคุมขนาดเล็ก, เมานท์ชิป, เครื่องจักรแปรรูปขนาดเล็ก.
ตัวเลือกการทดแทน
- การเปลี่ยนภายในซีรีส์:
แกนแนวตั้งที่ต้องการเบรก → HG-KR43BJ
สภาพแวดล้อมที่มีฝุ่นละออง/น้ำมันปนเปื้อน → เลือก -J ต่อท้ายพร้อมซีลเพลา
- การอัพเกรดข้ามซีรีส์: MR-J5 คู่กัน HG-KS43J (J5 เจเนอเรชั่นใหม่, ขนาดการติดตั้งทางกลที่เหมือนกัน)
- การปรับปรุงโครงการเดิม: มอเตอร์ 400W ยุค J3 HF-KP43, ประสิทธิภาพทางไฟฟ้าที่คล้ายกัน, แต่ไดรฟ์ไม่สามารถใช้แทนกันได้.
รายการตรวจสอบการตรวจสอบหน่วยมือสอง
- หมุนเพลามอเตอร์: การหมุนราบรื่นโดยไม่มีการติดขัดหรือเสียงรบกวนผิดปกติ.
- การทดสอบฉนวน: วัดความต้านทานของฉนวนจากขดลวดถึงพื้น.
- การทดสอบการสื่อสารของตัวเข้ารหัส: เชื่อมต่อกับ MR-J4-40A, อ่านตำแหน่งตัวเข้ารหัส; ยืนยันว่าไม่มี AL25 / สัญญาณเตือนตัวเข้ารหัส AL16.
- รุ่นที่มีระบบเบรก: ตรวจสอบการดึงเข้าและปลดเบรกขณะเปิดเครื่อง / เงื่อนไขการปิดเครื่อง.
- รุ่นซีลเพลา: ตรวจสอบปลายเพลาว่ามีน้ำมันรั่วหรือไม่.
สัญญาณเตือนทั่วไป
-อ16 / AL25: ความล้มเหลวของตัวเข้ารหัส; มักเกิดจากการชนท้ายหรือความเสียหายของสายเคเบิล.
-AL30: โอเวอร์โหลด. ตรวจสอบอัตราส่วนความเฉื่อยของโหลดต่อมอเตอร์; อัตราส่วนสูงสุดที่อนุญาต: 25× มอเตอร์เฉื่อย.
-AL50: กระแสเกิน. ตรวจสอบฉนวนสายไฟและการต่อสายดิน.
MR-J4W2-44B (J4 ไดรฟ์เซอร์โวแบบรวม 2 แกน, SSCNETⅢ/H, สูงสุด. 400W ต่อแกน)
ไดรฟ์ 2 แกนนี้รองรับการผสมประเภทมอเตอร์บนแกน A โดยพลการ / แกนบี (หมุน / เชิงเส้น / DD ไดรฟ์ตรง). อัตรากำลังสูงสุดต่อแกน: 400ว, คลาส AC200V.
- โรตารีเซอร์โวมอเตอร์ (ที่พบบ่อยที่สุด)
HG-KR ซีรีส์ความเฉื่อยต่ำ (รวมถึง HG-KR43 ที่กล่าวถึงข้างต้น)
HG-KR053(บี), HG-KR13(บี), HG-KR23(บี), HG-KR43(บี)
คำต่อท้าย B = เบรก; J = ซีลเพลา; มีคำต่อท้ายแบบรวม -BJ; ช่วงพลังงาน: 50W-400W
HG-MR ซีรีส์ความเฉื่อยต่ำพิเศษ
HG-MR053(บี), HG-MR13(บี), HG-MR23(บี), HG-MR43(บี)
ความเฉื่อยของโรเตอร์ต่ำเป็นพิเศษสำหรับการเคลื่อนที่แบบลูกสูบความถี่สูง, 50-400ว
❗ข้อจำกัดที่สำคัญ:
- มอเตอร์รุ่นเก่า J3 HF-KP, ไม่รองรับ HF-MP และไม่สามารถขับเคลื่อนโดยตรงได้.
- HG-SR, มอเตอร์กำลังสูงปานกลาง HG-JR มีพิกัดกำลังเกิน MR-J4W2-44B; ใช้ MR-J4W2-77B / MR-J4W2-1010B แทน.
- เซอร์โวมอเตอร์เชิงเส้น (ซีรีส์ LM)
รองรับคอยล์ปฐมภูมิของ LM-H3, LM-K2, ซีรีส์ LM-U2:
-LM-H3P2A-07พี-BSS0
-LM-H3P3A-12P-CSS0
-LM-K2P1A-01เอ็ม-2เอสเอส1
-LM-U2PAB-05ม-0SS0, LM-U2PAD-10M-0SS0, LM-U2PAF-15M-0SS0, LM-U2PBB-07เอ็ม-1SS0
- DD มอเตอร์ขับเคลื่อนโดยตรง (ทีเอ็ม-อาร์ / TM-RF ซีรี่ส์)
TM-RG2M002C30, TM-RU2M002C30, TM-RG2M004E30, TM-RU2M004E30, TM-RG2M009G30, TM-RU2M009G30, TM-RFM002C20, TM-RFM004C20
หมายเหตุการใช้งานที่สำคัญ
- กำลังพิกัดสูงสุดต่อแกน: 400ว. การกำหนดค่าเช่นแกน A:400ว + แกนบี:400W หรือแกน A:400ว + แกนบี:50W ได้รับอนุญาต; อนุญาตให้ใช้แกนกำลังที่ไม่ตรงกันได้.
- การสื่อสาร: บัสไฟเบอร์ออปติก SSCNETⅢ/H เท่านั้น; ไม่มีส่วนต่อประสานพัลส์เทรน.
- รองรับการควบคุมวงปิดเต็มรูปแบบ (2-ตัวเข้ารหัสแบบอนุกรมแบบลวด).
- มอเตอร์ HG-KS ซีรีส์ J5 เข้ากันไม่ได้; มอเตอร์ HG-KS ต้องใช้ไดรฟ์ MR-J5 เท่านั้น.
- การกำหนดค่าแบบผสม (หมุน + มอเตอร์เชิงเส้น, หมุน + ดีดีมอเตอร์) อนุญาตให้ใช้กับยูนิต MR-J4W2-44B หนึ่งยูนิต.
ตัวอย่างการกำหนดค่าทั่วไป
-แกนเอ: HG-KR43 (400ว) + แกนบี: HG-KR23 (200ว)
-แกนเอ: HG-MR43 + แกนบี: มอเตอร์เชิงเส้นตรง LM-U2
MR-J4W2-44B (J4 ไดรฟ์ SSCNETⅢ/H 2 แกน, Max.400W ต่อแกน, AC200V)
รองรับการกำหนดมอเตอร์แบบผสม: หมุน, สามารถรวมมอเตอร์ขับเคลื่อนเชิงเส้นตรงและ DD เข้าด้วยกันได้อย่างอิสระ. ขีดจำกัดกำลังต่อแกน:400ว; แกนเอ / แกน B สามารถวิ่งในระดับพลังงานที่แตกต่างกันได้. ใช้ได้กับมอเตอร์ซีรีส์ J4 เท่านั้น; ไม่รองรับมอเตอร์ซีรีส์ J3 และซีรีย์ J5.
- โรตารีเซอร์โวมอเตอร์ (ที่พบบ่อยที่สุด)
HG-KR ความเฉื่อยต่ำ (รวมถึง HG-KR43 ข้างต้นด้วย)
HG-KR053(บี), HG-KR13(บี), HG-KR23(บี), HG-KR43(บี)
บี = เบรก; J = ซีลเพลา; มีคำต่อท้ายแบบรวม-BJ; ช่วงพลังงาน: 50-400ว
HG-MR ความเฉื่อยต่ำเป็นพิเศษ
HG-MR053(บี), HG-MR13(บี), HG-MR23(บี), HG-MR43(บี)
50-400ว, สำหรับการเคลื่อนที่แบบลูกสูบความถี่สูง
❗แอปพลิเคชันต้องห้าม:
- ไม่สามารถขับมอเตอร์ J3 รุ่นเก่า HF-KP ได้ / HF-MP.
- HG-SR, มอเตอร์ HG-JR ≥500W เกินพิกัดกำลัง 44B; ต้องใช้ MR-J4W2-77B.
- ไม่สามารถขับเคลื่อนมอเตอร์ HG-KS ซีรีส์ J5 ได้.
- เซอร์โวมอเตอร์เชิงเส้น (คอยล์หลัก)
ความครอบคลุมของมอเตอร์เชิงเส้นตรงกำลังขนาดเล็กเหมือนกันกับ MR-J4-40B แบบแกนเดี่ยว:
-LM-H3P2A-07พี-BSS0
-LM-H3P3A-12P-CSS0
-LM-K2P1A-01เอ็ม-2เอสเอส1
-LM-U2PAB-05ม-0SS0, LM-U2PAD-10M-0SS0, LM-U2PAF-15M-0SS0, LM-U2PBB-07เอ็ม-1SS0
III. DD มอเตอร์ขับเคลื่อนโดยตรง
-TM-RFM002C20
-TM-RFM004C20
- ข้อจำกัดด้านฮาร์ดแวร์ที่สำคัญ
- กำลังขับสูงสุดต่อแกน: 400ว. ตัวอย่างที่ถูกต้อง: แกน A-HG-KR43(400ว) + แกน B-HG-KR13(100ว); มอเตอร์เชิงเส้นแกน A + มอเตอร์โรตารีแกน B.
- อินเตอร์เฟซการสื่อสาร: บัสไฟเบอร์ออปติก SSCNETⅢ/H เท่านั้น; ไม่มีพัลส์หรือพอร์ตอินพุตแบบอะนาล็อก.
- รองรับการควบคุมวงปิดเต็มรูปแบบ (ตัวเข้ารหัสอนุกรมภายนอก).
- รหัสความผิดปกติ 1A.1: ข้อผิดพลาดการรวมมอเตอร์. มักเกิดจากฮาร์ดแวร์ของมอเตอร์ที่เข้ากันไม่ได้หรือการตั้งค่าพารามิเตอร์รุ่นมอเตอร์ไม่ถูกต้อง.
การกำหนดค่าทั่วไปที่ใช้งานได้จริง
- แกนเอ: HG-KR43 (400ว) + แกนบี: HG-KR23 (200ว)
- แกนเอ: HG-MR43 + แกนบี: มอเตอร์เชิงเส้นตรง LM-U2
- แกนเอ: TM-RFM004C20 DD มอเตอร์ + แกนบี: HG-KR13


NH42-63-318x560.png "สวิตช์ถ่ายโอนอัตโนมัติชนิด CHINT PC (เอทีเอส)NH42-63/4SZ")