 คอนแทคเตอร์,เบรกเกอร์,เซ็นเซอร์,ตัวเข้ารหัส,บมจ,ตัวแปลง
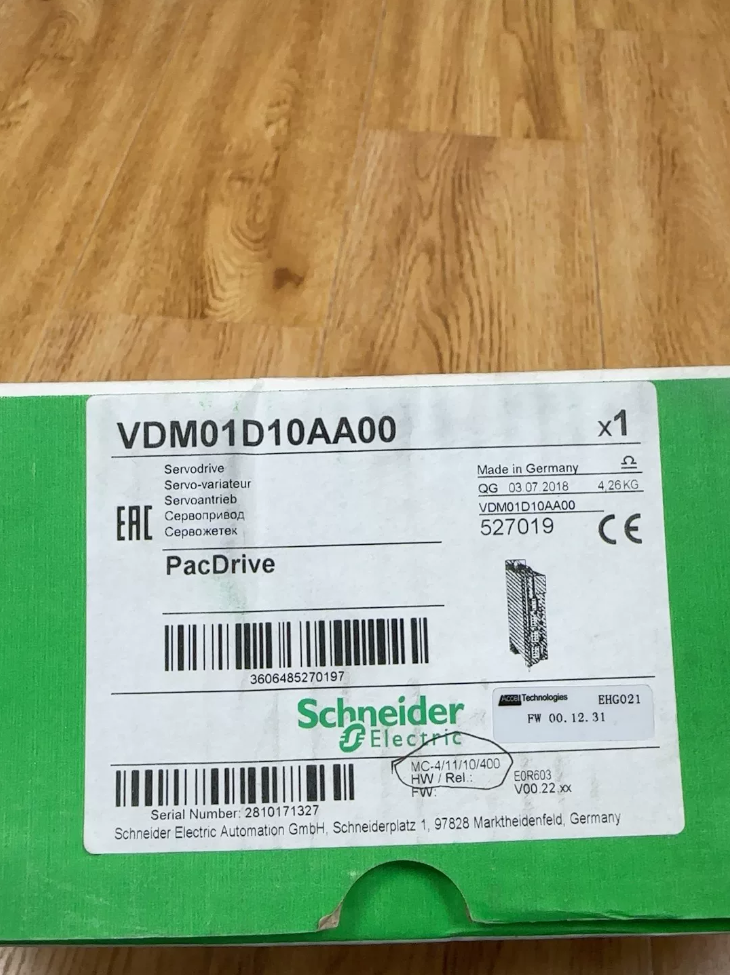
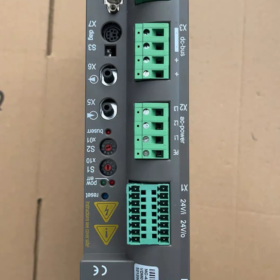
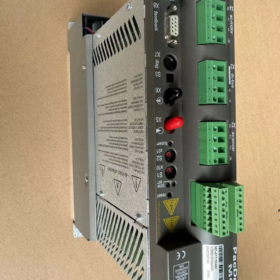
ชื่อเต็ม: ชไนเดอร์ PacDrive VDM01D10AA00
หมายเลขชิ้นส่วนเก่า: เอ็มซี-4/11/10/400 (13130247)
พื้นหลังของแบรนด์: เดิมชื่อ ELAU (เยอรมนี), ต่อมาถูกซื้อโดย Schneider Electric → PacDrive MC-4 Series เซอร์โวไดรฟ์
ต้นทาง: เยอรมนี
⚠️ สถานะสินค้า: ถูกยกเลิกโดยผู้ผลิต, ไม่มีการผลิตใหม่. เฉพาะสต็อกส่วนเกินใหม่และหน่วยมือสองที่มีอยู่ในตลาด.
ข้อมูลจำเพาะที่สำคัญ
- พาวเวอร์ซัพพลาย
3-เฟส 380~480V AC (400วีคลาส)
- กระแสไฟขาออกที่ได้รับการจัดอันดับ
10แบบต่อเนื่อง
- มอเตอร์ที่ใช้ร่วมกันได้
สอง / PacDrive SH / เซอร์โวมอเตอร์ซิงโครนัสซีรีย์ SM, เหมาะสำหรับมอเตอร์ประมาณ. 2~4กิโลวัตต์ (ขึ้นอยู่กับการจับคู่ EMF ของหลังมอเตอร์)
- ฟิลด์บัส
เซอร์คอส II (บัสเรียลไทม์คลาสสิกสำหรับการซิงโครไนซ์หลายแกน PacDrive)
- อินเทอร์เฟซตัวเข้ารหัส
รองรับ EnDat, Hiperface และโปรโตคอลป้อนกลับเซอร์โว ELAU อื่นๆ
- ระดับการป้องกัน: IP20 (การติดตั้งตู้)
- อุณหภูมิในการทำงาน: 0~+50℃ (ภายในตู้ไฟฟ้า)
การถอดรหัสโมเดล (VDM01D10AA00)
วีดีเอ็ม01: ขับเคลื่อนซีรีย์แพลตฟอร์มฮาร์ดแวร์
ดี: 400V ตัวแปรไฟฟ้าแรงสูงสามเฟส
10: จัดอันดับกระแสต่อเนื่อง 10A
AA00: เฟิร์มแวร์มาตรฐาน, ไม่มีตัวเลือกที่กำหนดเองพิเศษ
อุตสาหกรรมการใช้งานทั่วไป
เครื่องจักรบรรจุภัณฑ์, เครื่องปั้นเป่า, อุปกรณ์แปรรูปอาหาร, เครื่องจักรการพิมพ์, อุปกรณ์การผลิตส่วนหน้าแบตเตอรี่ลิเธียมและเครื่องจักรซิงโครไนซ์หลายแกนอื่น ๆ (ติดตั้งอย่างแพร่หลายในเครื่องรุ่นเก่าที่มีระบบ ELAU PacDrive)
หมายเหตุสำคัญ
- ไม่สามารถแทนที่โดยตรงด้วย Lexium28/32 หรือเซอร์โวไดรฟ์ Schneider รุ่นใหม่กว่าอื่น ๆ
นี่คือเซอร์โว PacDrive เฉพาะที่ใช้บัส SERCOS. สถาปัตยกรรมการควบคุมและโปรโตคอลการสื่อสารแตกต่างอย่างสิ้นเชิงจากกลุ่มเซอร์โว Lexium ทั่วไป. หากตัวควบคุมเครื่องจักรคือ PacDrive C400/C600, การเปลี่ยนสามารถทำได้เฉพาะกับไดรฟ์ซีรีส์ VDM ที่เหมือนกันเท่านั้น.
- รุ่นที่สามารถเปลี่ยนได้โดยตรง: VDM01D10AA00 ↔ MC-4/11/10/400, รองรับฮาร์ดแวร์อย่างสมบูรณ์.
- การจัดหา: มีจำหน่ายผ่านซัพพลายเออร์ชิ้นส่วนอะไหล่อัตโนมัติเท่านั้น (ส่วนเกินใหม่ / ใช้หน่วยที่ได้รับการตกแต่งใหม่); เจ้าหน้าที่ของชไนเดอร์ไม่มีสต็อกและไม่มีการผลิตเพิ่มเติม.
การอ้างอิงโยงภายในซีรีส์ (เพื่อคัดเลือกมาทดแทน)
VDM01U05AA00:230วี / 5ก
VDM01U10AA00:230วี/10เอ
VDM01D10AA00:400วี/10เอ (รุ่นนี้)
VDM01D22AA00:400วี/22เอ
ชไนเดอร์ ELAU VDM01D10AA00 (เอ็มซี-4/11/10/400)
- รายการรหัสความผิดปกติทั่วไป (ระบบ PacDrive SERCOS, สัญญาณเตือนจะอ่านผ่านตัวควบคุม C400/C600)
บันทึก: รหัสข้อผิดพลาดจะถูกรายงานโดยตัวควบคุมหลัก PacDrive. ตัวไดรฟ์เองมีข้อผิดพลาดเท่านั้น / ไฟ LED BusErr; ไม่มีจอแสดงผลดิจิตอล.
🔌 ข้อผิดพลาดของฮาร์ดแวร์พลังงาน (บ่อยที่สุดในรถมือสอง)
| รหัสข้อผิดพลาด | ชื่อข้อบกพร่อง | คำอธิบาย & การแก้ไขปัญหา |
| 107 | กระแสเกิน | โมดูล IGBT ล้มเหลว, มอเตอร์ลัดวงจร, เอาต์พุตสายดินสั้น; รายการตรวจสอบลำดับความสำคัญสำหรับหน่วยที่ใช้แล้ว |
| 113 | เลือดออกมีข้อบกพร่อง | ทรานซิสเตอร์เบรกภายในเสียหาย; โดยทั่วไปจะเกิดขึ้นระหว่างการชะลอตัว |
| 115 | ประตูไฟฟ้าขัดข้อง | แหล่งจ่ายไฟของไดรฟ์เกตอินเวอร์เตอร์ผิดปกติ, บอร์ดไดรฟ์เสียหาย; สัญญาณเตือนจะเกิดขึ้นทันทีหลังจากเปิดเครื่อง |
| 119 | เอาต์พุตสั้น / ความผิดของโลก | เฟส U/V/W ลัดวงจรหรือไฟรั่วของดิน; อาการทั่วไปของการสลายตัวของ IGBT |
| 120 | โอเวอร์โหลดขั้นเอาท์พุต | บรรทุกหนักอย่างต่อเนื่อง, การป้องกันความร้อนสูงเกินไปของโมดูลพลังงาน |
| 103 | ข้อผิดพลาดในการทำความเย็น | การสะสมของฝุ่นหม้อน้ำ, เซ็นเซอร์อุณหภูมิภายในล้มเหลว |
| 144 | แรงดันไฟเกินบัส DC | ไฟกระชาก, วงจรเบรกล้มเหลว; ยังถูกกระตุ้นโดยตัวเก็บประจุที่มีอายุมาก |
| 145 | แรงดันไฟตกของบัส DC | การสูญเสียเฟสอุปทานหลัก, วงจรชาร์จขัดข้อง, ตัวเก็บประจุบัส DC ที่เสื่อมสภาพ |
📡 ตัวเข้ารหัส & ข้อเสนอแนะผิดพลาด
| รหัสข้อผิดพลาด | ชื่อข้อบกพร่อง | คำอธิบาย & การแก้ไขปัญหา |
| 105 | ข้อผิดพลาดในการติดตามคำติชม | การรบกวนสัญญาณตัวเข้ารหัส, การเชื่อมต่อสายเคเบิลไม่ดี |
| 116 | ข้อผิดพลาดในการเปลี่ยน | มอเตอร์ไม่สามารถหมุนได้ในระหว่างการเริ่มต้น, สายเข้ารหัสหัก |
| 117 | ข้อผิดพลาดในการอ่าน EEPROM ของตัวเข้ารหัส | สายเคเบิลตัวเข้ารหัส Hiperface/EnDat ขาดหรือตัวเข้ารหัสมอเตอร์ทำงานล้มเหลว |
| 118 | ข้อผิดพลาดของอินเทอร์เฟซตัวเข้ารหัสแบบอนุกรม | ขั้วต่อตัวเข้ารหัสหลวม, สายเคเบิลเสียหาย (เป็นเรื่องธรรมดามากในอุปกรณ์มือสอง) |
| 138 | มอเตอร์ต้องห้าม | พารามิเตอร์ของมอเตอร์หายไปภายในไดรฟ์หรือพารามิเตอร์ไม่ตรงกัน |
🧠 หน่วยความจำ & ความผิดพลาดของฮาร์ดแวร์ไดรฟ์ที่ร้ายแรง
| รหัสข้อผิดพลาด | ชื่อข้อบกพร่อง | คำอธิบาย & การแก้ไขปัญหา |
| 114 | ข้อผิดพลาดในการอ่าน EEPROM | ชิปจัดเก็บข้อมูลไดรฟ์ออนบอร์ดเสียหาย; ไม่สามารถซ่อมแซมได้, จะต้องทิ้งไดรฟ์ |
🖧 ข้อผิดพลาดในการสื่อสารบัสของ SERCOS
| รหัสข้อผิดพลาด | ชื่อข้อบกพร่อง | คำอธิบาย & การแก้ไขปัญหา |
| 112 | ข้อผิดพลาดในการสื่อสารทาสของ SERCOS | สูญเสียการเชื่อมต่อ SERCOS; ตรวจสอบตัวต้านทานการสิ้นสุดบัส, ที่อยู่, ความเสียหายของไฟเบอร์/สายเคเบิล |
| 500 | ที่อยู่ SERCOS ซ้ำ | ไดรฟ์หลายตัวที่กำหนดค่าด้วยที่อยู่ SERCOS ที่เหมือนกัน |
⚙️ ข้อผิดพลาดในการควบคุมการเคลื่อนไหว (อาจเป็นปัญหาเกี่ยวกับพารามิเตอร์/กลไก, ไม่จำเป็นว่าไดรฟ์จะล้มเหลว)
| รหัสข้อผิดพลาด | ชื่อข้อบกพร่อง | คำอธิบาย |
| 132 | เกิดข้อผิดพลาดตามมา | การติดขัดทางกล, พารามิเตอร์เกนที่ไม่เหมาะสม, โหลดมากเกินไป |
| 100 | มอเตอร์โอเวอร์โหลดความร้อน I t | มอเตอร์ร้อนจัดอย่างต่อเนื่อง |
ไฟ LED การวินิจฉัยอย่างรวดเร็ว (ขับไฟ LED ที่แผงด้านหน้า)
- BusErr ON คงที่: ไม่มีการสร้างการสื่อสาร SERCOS กับต้นแบบ
- BusErr กระพริบ: การสื่อสารด้วยบัสเป็นระยะ; สายเคเบิล / ปัญหาตัวต้านทานการสิ้นสุด
- ข้อผิดพลาดคงที่: ความล้มเหลวของฮาร์ดแวร์ภายในที่สำคัญ
- เกิดข้อผิดพลาด กะพริบ: การป้องกันเกิดขึ้นระหว่างการทำงาน
- การยอมรับ & รายการตรวจสอบสำหรับไดรฟ์ VDM01D10AA00 มือสอง
⚠️ กฎความปลอดภัยไฟฟ้าแรงสูง: หลังจากปิดเครื่อง, รอ ≥10 นาที. ใช้มัลติมิเตอร์เพื่อยืนยันแรงดันบัส DC <50V ก่อนถอดประกอบและวัด! สวมสายรัดข้อมือป้องกันไฟฟ้าสถิต.
เวที 1: การตรวจสอบแบบคงที่ (ปิดเครื่อง - ขั้นตอนแรกเมื่อได้รับ)
- การตรวจสอบตัวเรือนและขั้วต่อด้วยสายตา
ตรวจสอบปลอกเพื่อดูการเปลี่ยนรูปของการกระแทก, สลักหัก; ยืนยันว่าช่องระบายความร้อนไม่ได้ถูกปิดกั้นโดยน้ำมัน/ฝุ่น
ตรวจสอบขั้วจ่ายไฟ L1/L2/L3, U/วี/วัตต์, DC+/DC สำหรับการอาร์ค, รอยไหม้และการเปลี่ยนสี
ตรวจสอบพอร์ตไฟเบอร์ SERCOS, ซ็อกเก็ตตัวเข้ารหัส, 24คอนเนคเตอร์ควบคุม V สำหรับการโค้งงอ, หมุดออกซิไดซ์หรือแบบฝัง
- การตรวจสอบด้วยสายตาภายใน (หากอนุญาตให้ถอดประกอบได้)
ตรวจสอบ PCB ว่ามีคราบน้ำหรือไม่, การกัดกร่อน, แม่พิมพ์, ส่วนประกอบที่ถูกไฟไหม้หรือระเบิด
ตรวจสอบตัวเก็บประจุไฟฟ้า DC บัส: โป่งหรือการรั่วไหลของอิเล็กโทรไลต์ (ปัญหาอายุทั่วไปสำหรับไดรฟ์ ELAU รุ่นเก่า)
ตรวจสอบโมดูลพลังงาน IGBT และบอร์ดไดรเวอร์เพื่อดูข้อต่อบัดกรีที่ทำใหม่; ระวังหน่วยซ่อมแซมที่ได้รับการตกแต่งใหม่
- การวัดแบบคงที่ของมัลติมิเตอร์ (โหมดทดสอบไดโอด)
วัดแรงดันไฟฟ้าตกระหว่าง U/V/W และ DC+, ดีซี-; การอ่านค่าสำหรับสามเฟสจะต้องสมดุลกับการเบี่ยงเบน <0.1V
สายดินป้องกัน U/V/W ถึง PE จะต้องแสดงความต้านทานไม่จำกัด; ความต้านทานต่ำ = การพังทลายของดิน IGBT → หน่วยปฏิเสธ
การอ่านค่าบริดจ์ของวงจรเรียงกระแสบน L1/L2/L3 จะต้องมีความสมดุล; การอ่านค่าที่ผิดปกติในเฟสใดๆ บ่งชี้ถึงความเสียหายของวงจรเรียงกระแส
เวที 2: การทดสอบกำลังไฟฟ้าล่วงหน้าแรงดันต่ำ (24พลังควบคุม V เท่านั้น, ไม่มีการเชื่อมต่อมอเตอร์)
- เชื่อมต่อเฉพาะแหล่งจ่ายไฟควบคุม 24VDC; อย่าเชื่อมต่อไฟหลักหรือมอเตอร์ 380V
- สังเกตลำดับการเพิ่มพลัง:
การทดสอบตัวเองเสร็จสิ้นโดยไม่ต้องมีการแจ้งเตือนฮาร์ดแวร์ที่สำคัญทันที เช่น 114,115
ไฟ LED ของ BusErr สว่างขึ้น (ปกติโดยไม่มีสถานีหลัก SERCOS); ไฟ LED แสดงข้อผิดพลาดจะต้องไม่ติดสว่างถาวร
✘ หาก ERR ติดค้างทันทีหลังจากเปิดเครื่อง 24V: ความผิดพลาดของฮาร์ดแวร์ภายใน, หน่วยปฏิเสธ
- บันทึกสถานะการเริ่มต้น; ตรวจสอบเสียงผิดปกติหรือกลิ่นไหม้
เวที 3: การทดสอบขับเคลื่อนด้วยฟังก์ชันเต็มรูปแบบ (ต้องใช้คอนโทรลเลอร์ PacDrive C400/C600)
ข้อจำกัดที่สำคัญ: ผู้ทดสอบเซอร์โวทั่วไปไม่สามารถสื่อสารหรือทดสอบไดรฟ์ ELAU VDM ได้เนื่องจากโปรโตคอล SERCOS II ที่เป็นเอกสิทธิ์.
- เชื่อมต่อไฟหลักสามเฟส 380V, บัส SERCOS และเซอร์โวมอเตอร์ ELAU SH/SM ที่ตรงกัน
- สแกนไดรฟ์ผ่านซอฟต์แวร์ EPAS-4 บนคอนโทรลเลอร์:
คอนโทรลเลอร์สามารถระบุรุ่น VDM01D10AA00 และอ่านหมายเลขซีเรียลได้อย่างถูกต้อง
ไม่มีความผิด 114 ข้อผิดพลาด EEPROM (ความล้มเหลวของฮาร์ดแวร์ถาวร, ไม่สามารถแก้ไขได้)
- การตรวจสอบฟังก์ชันพื้นฐาน
สามารถอัพโหลดและดาวน์โหลดพารามิเตอร์ของไดรฟ์ได้; สามารถโหลดพารามิเตอร์มอเตอร์ได้สำเร็จ
เปิดใช้งานเซอร์โว, การดำเนินการเขย่าเบา ๆ; มอเตอร์ทำงานได้อย่างราบรื่นไม่มีการสั่นสะเทือนหรือเสียงรบกวนผิดปกติ
การดำเนินการไม่มีโหลดอย่างต่อเนื่องสำหรับ 30 นาที; ตรวจสอบอุณหภูมิไดรฟ์, ไม่มีการเดินทางผิดพลาดแบบสุ่ม
- การทดสอบการปั่นจักรยานความเครียด
การเริ่ม/หยุดซ้ำๆ และการดำเนินการเดินหน้า/ถอยหลัง; ตรวจจับตัวเข้ารหัสที่ไม่ต่อเนื่องหรือข้อผิดพลาดกระแสเกินที่เกิดจากข้อต่อบัดกรีที่ไม่ดี
เวที 4: ธงแดง – อย่าซื้อหากมีเงื่อนไขใดๆ
- การอ่าน IGBT ที่ไม่สมดุล หรือ U/V/W ลัดวงจรลงดินระหว่างการวัดแบบคงที่
- ERR LED ติดค้างหลังจากการควบคุมการเปิดเครื่อง 24V
- รหัสข้อผิดพลาด 114 ข้อผิดพลาด EEPROM ตรวจพบโดยคอนโทรลเลอร์
- PCB เสียหายจากน้ำ, การกัดกร่อนอย่างหนัก, การเดินสายไฟใหม่อย่างกว้างขวางหรือการเปลี่ยนตัวเก็บประจุแบบเต็ม
- ข้อผิดพลาดเกิดขึ้นหลังจากการอุ่นเครื่องภายใต้ภาระเท่านั้น (อาการทั่วไปของข้อต่อแห้งหรือตัวเก็บประจุเสื่อมสภาพ)
เคล็ดลับการปฏิบัติเพิ่มเติม
- VDM01D10AA00 ↔ MC-4/11/10/400 สามารถใช้แทนกันได้ด้วยฮาร์ดแวร์; อย่างไรก็ตามเวอร์ชันเฟิร์มแวร์ควรตรงกับไดรฟ์ที่มีอยู่ในเครื่องเพื่อหลีกเลี่ยงปัญหาความเข้ากันได้.
- อย่าพยายามทดสอบกับเครื่องทดสอบเซอร์โวมาตรฐานทั่วไป; โปรโตคอล SERCOS II ไม่รองรับคำสั่งพัลส์หรือ EtherCAT.
- เคล็ดลับการขายทั่วไป: ให้เฉพาะภาพถ่ายกำลังไฟ 24V เท่านั้น (ไม่มีไฟแสดงข้อผิดพลาด), โดยไม่มีวิดีโอการทำงานภายใต้กำลังหลัก + มอเตอร์. หน่วยดังกล่าวมักจะมีข้อบกพร่องที่ซ่อนอยู่ซึ่งเกิดขึ้นเฉพาะภายใต้โหลดเท่านั้น.
มาตรฐานการตรวจสอบเต็มรูปแบบสำหรับมือสอง ELAU VDM01D10AA00 (เอ็มซี-4/11/10/400)
เงื่อนไขเบื้องต้นที่สำคัญ: ไดรฟ์นี้ใช้บัส SERCOS II โดยเฉพาะ. ผู้ทดสอบเซอร์โวทั่วไปเข้ากันไม่ได้. การทดสอบต้องใช้คอนโทรลเลอร์ PacDrive C400/C600 + ซอฟต์แวร์ EPAS4. หลังจากไฟฟ้าดับ, รอ 10 นาทีขั้นต่ำในการคายประจุตัวเก็บประจุบัส DC; สวมสายรัดข้อมือป้องกันไฟฟ้าสถิต.
- การตรวจสอบการปิดเครื่องแบบคงที่ (ภาพ + มัลติมิเตอร์)
1.1 การตรวจสอบด้วยสายตาภายนอก
- ตรวจสอบที่อยู่อาศัยว่ามีรอยแตกร้าวหรือไม่; ช่องระบายความร้อนปราศจากน้ำมันและฝุ่นอุดตัน.
- ขั้วต่อสายไฟ L1/L2/L3, U/วี/วัตต์, ดีซี+/ดีซี-: ตรวจสอบรอยไหม้และขั้วหลอมละลาย.
- ขั้วต่อ: พอร์ตไฟเบอร์ SERCOS, ซ็อกเก็ตตัวเข้ารหัส, 24ปลั๊กควบคุมวี; ตรวจสอบพินเพื่อหาออกซิเดชัน, การดัดและการถอนพิน.
- ป้ายชื่อ: ยืนยันรุ่นที่ชัดเจน VDM01D10AA00 และหมายเลขซีเรียล; ระวังฉลากปลอมติดซ้ำ.
1.2 การตรวจสอบด้วยภาพภายใน (แนะนำหากอนุญาตให้ถอดชิ้นส่วนได้)
- บอร์ดพีซีบี: ไม่มีรอยน้ำ, จุดกัดกร่อน, แม่พิมพ์; ไม่มีส่วนประกอบที่ถูกไฟไหม้หรือแตกร้าว.
- ตัวเก็บประจุไฟฟ้า DC บัส: ตรวจสอบเคสโป่งและการรั่วไหลของอิเล็กโทรไลต์ (โหมดความล้มเหลวด้านอายุสูงสุดสำหรับไดรฟ์รุ่นเก่าของ ELAU).
- ทำใหม่ตามรอย: ตรวจสอบบอร์ดไดรเวอร์ IGBT และบอร์ดควบคุมหลักเพื่อดูการบัดกรีซ้ำหรือสายจัมเปอร์; ไดรฟ์ที่ได้รับการซ่อมแซมอย่างหนักจะมีความเสถียรในระยะยาวต่ำ.
- สายแบนภายใน: ตรวจสอบขั้วต่อว่าหลวมและออกซิเดชันหรือไม่.
1.3 การทดสอบไดโอดมัลติมิเตอร์สำหรับการคัดกรองวงจรไฟฟ้า【การทดสอบการแยกย่อย IGBT ที่สำคัญ】
ขั้วต่อที่อยู่ระหว่างการทดสอบ: L1/L2/L3 (ป้อนข้อมูล), U/วี/วัตต์ (เอาท์พุทมอเตอร์), ดีซี+, ดี.ซี-
- การทดสอบสะพานวงจรเรียงกระแส: แรงดันตกคร่อมไปข้างหน้าที่สมดุลจาก L1/L2/L3 เป็น DC+ และ DC-, ส่วนเบี่ยงเบนเฟส <0.1V; การอ่านที่ผิดปกติบ่งชี้ถึงความเสียหายของวงจรเรียงกระแส.
- การทดสอบอินเวอร์เตอร์ IGBT: แรงดันไฟฟ้าตกที่สมดุลจาก U/V/W เป็น DC+ และ DC-.
- การทดสอบฉนวน: ความต้านทานไม่จำกัดระหว่างสายดินป้องกัน U/V/W และ PE;
✅ การอ่านค่าความต้านทานต่ำ → การสลาย IGBT, ปฏิเสธหน่วยทันที.
การตรวจวัดแบบคงที่เป็นเพียงการยืนยันว่าโมดูลพลังงานไม่ได้ลัดวงจร. ไม่สามารถตรวจสอบการทำงานที่เหมาะสมของวงจรขับเคลื่อนเกตได้.
- การทดสอบกำลังไฟฟ้าแบบสแตนด์อโลนแรงดันต่ำ (24แหล่งจ่ายไฟควบคุม V เท่านั้น, ไม่มีไฟหลัก 380V / ไม่มีเครื่องยนต์)
- ใช้ไฟควบคุม 24VDC และสังเกตสถานะ LED:
✅สถานะปกติ: บัสข้อผิดพลาด LED ติด (คาดว่าจะไม่มี SERCOS master); ไฟ LED แสดงข้อผิดพลาด ERR จะต้องไม่ติดสว่างอย่างต่อเนื่อง
❌ตำหนิร้ายแรง: ข้อผิดพลาดคงที่หลังจากเปิดเครื่อง → ความล้มเหลวของฮาร์ดแวร์ควบคุมหลัก (อีพรอม / เกตไดรฟ์แหล่งจ่ายไฟเสียหาย, ไม่ค่อยซ่อมได้)
- ฟังเสียงหึ่งๆ ผิดปกติหรือกลิ่นไหม้.
การผ่านขั้นตอนนี้จะเป็นการยืนยันแหล่งจ่ายไฟของบอร์ดควบคุมพื้นฐานเท่านั้น; การทำงานของวงจรไฟฟ้ายังคงไม่ได้รับการตรวจสอบ.
- การทดสอบการทำงานแบบเต็มรูปแบบ (380วี ซัพพลาย + คอนโทรลเลอร์ PacDrive + ELAU เซอร์โวมอเตอร์ + ซอฟต์แวร์ EPAS4)
3.1 การทดสอบการระบุบัสของ SERCOS
- เปิดแหล่งจ่ายไฟหลักสามเฟสและไฟเบอร์บัส SERCOS; ทำการสแกนบัสผ่านซอฟต์แวร์.
- ✅ผ่าน: คอนโทรลเลอร์ระบุรุ่นไดรฟ์ VDM01D10AA00, หมายเลขซีเรียลและการแก้ไขเฟิร์มแวร์.
- ❌ล้มเหลว: ไม่สามารถสแกนหรือขาดการเชื่อมต่อบ่อยครั้ง → อินเทอร์เฟซ SERCOS เสียหาย; รหัสข้อผิดพลาด 114 (ข้อผิดพลาด EEPROM) = ความล้มเหลวถาวร, ทิ้งหน่วย.
3.2 พารามิเตอร์อ่าน/เขียน & การทดสอบการจับคู่มอเตอร์
- สามารถอัพโหลดและดาวน์โหลดพารามิเตอร์ไดรฟ์และข้อมูลมอเตอร์ได้ตามปกติ.
- โหลดพารามิเตอร์มอเตอร์ SH/SM ที่สอดคล้องกันโดยไม่มี 138 สัญญาณเตือนมอเตอร์ต้องห้าม.
3.3 การทดสอบการทำงานขณะไม่มีโหลด
- เปิดใช้งานเซอร์โว, ดำเนินการคำสั่ง jog; มอเตอร์ทำงานได้อย่างราบรื่นไม่มีการสั่นสะเทือน, เสียงแหลมหรือเสียงผิดปกติ.
- การดำเนินการไม่มีโหลดอย่างต่อเนื่องสำหรับ 30 นาทีกับการตรวจสอบ:
ไม่มีการเดินทางผิดพลาดแบบสุ่ม (กระแสเกิน, ข้อผิดพลาดของตัวเข้ารหัส, ความล้มเหลวในการสื่อสาร);
อุณหภูมิเคสคงที่โดยไม่มีความร้อนสูงเกินไป.
3.4 การทดสอบความเครียดแบบไดนามิก (ตรวจจับข้อต่อแห้งที่ซ่อนอยู่และการเสื่อมสภาพของตัวเก็บประจุ)
- การสตาร์ท-หยุดอย่างต่อเนื่อง และการปั่นจักรยานเดินหน้า/ถอยหลัง.
- ใช้แรงสั่นสะเทือนจำลองหากเป็นไปได้.
การสังเกตที่สำคัญ: ตรวจสอบว่ามีข้อผิดพลาดเกิดขึ้นหลังจากการรักษาเสถียรภาพทางความร้อนหรือไม่ (ลักษณะทั่วไปของข้อต่อบัดกรีแห้งหรือความจุลดลง).
- เกณฑ์ความเสี่ยงในการซื้อ – ปฏิเสธหน่วยหากมีรายการใดๆ ที่เกี่ยวข้อง
- การอ่านไดโอด U/V/W ที่ไม่สมดุลหรือเอาท์พุตของมอเตอร์ลัดวงจรลงดินระหว่างการวัดแบบคงที่
- ERR LED ติดค้างหลังจากการควบคุมการเปิดเครื่อง 24V
- รหัสข้อผิดพลาด 114 ข้อผิดพลาดในการอ่าน EEPROM ตรวจพบโดยคอนโทรลเลอร์
- ความผิดพลาดเป็นระยะๆ (107 กระแสเกิน, 118 ข้อผิดพลาดของตัวเข้ารหัส, 115 ข้อผิดพลาดของประตูไฟฟ้า) หลังจากไดรฟ์ร้อนขึ้น
- การกัดกร่อนของน้ำบน PCB, การเปลี่ยนส่วนประกอบและการทำงานซ้ำอย่างกว้างขวาง
- ซัพพลายเออร์สามารถจัดเตรียมฟุตเทจการเปิดเครื่องได้เพียง 24V เท่านั้น, ไม่สามารถจ่ายไฟวิดีโอการทำงานภายใต้ไฟหลัก 380V ได้ + มอเตอร์ (การฉ้อโกงตลาดทั่วไป)
- การจัดซื้อจัดจ้าง & คำแนะนำเพิ่มเติมเกี่ยวกับการยอมรับไซต์
- การจับคู่เวอร์ชันเฟิร์มแวร์: จับคู่การแก้ไขเฟิร์มแวร์กับไดรฟ์ที่มีอยู่ซึ่งติดตั้งอยู่ในเครื่องเพื่อหลีกเลี่ยงการทำงานที่ผิดปกติ. VDM01D10AA00 และ MC-4/11/10/400 ใช้ความเข้ากันได้ของฮาร์ดแวร์ร่วมกัน, แต่เฟิร์มแวร์ไม่ตรงกันอาจทำให้เกิดการทำงานที่ไม่คาดคิด.
- ความเสี่ยงหากไม่มีคอนโทรลเลอร์ C400/C600 ดั้งเดิม:
ไม่มีผู้ทดสอบเซอร์โวแบบสากลที่สามารถตรวจสอบไดรฟ์นี้ได้อย่างสมบูรณ์. การวัดค่าแบบคงที่เพียงอย่างเดียวอาจมีความเสี่ยงต่อข้อผิดพลาดที่ตรวจไม่พบ. ขอการสนับสนุนการรับประกันจากผู้ขาย.
- การตรวจสอบวงจรเบรก: รันรอบการชะลอความเร็วแบบขยายเพื่อยืนยันว่าไม่มีข้อผิดพลาด 113 (เลือดออกมีข้อบกพร่อง), เนื่องจากความล้มเหลวของทรานซิสเตอร์เบรกภายในถือเป็นข้อบกพร่องที่ซ่อนอยู่ทั่วไป.
รายการตรวจสอบการยอมรับแบบง่าย (สามารถส่งตรงถึงผู้จำหน่ายได้)
- หลักฐานภาพถ่ายของสถานะ LED การเปิดเครื่อง 24V;
- ภาพหน้าจอที่แสดงคอนโทรลเลอร์จดจำรุ่นไดรฟ์ที่ใช้พลังงานหลัก 380V ได้สำเร็จ;
- วิดีโอแสดงการจ็อกกิ้งของมอเตอร์อย่างต่อเนื่องและการทำงานเดินหน้า/ถอยหลัง;
- ความมุ่งมั่นในการรับประกันของซัพพลายเออร์: ไม่มีการแยกย่อย IGBT, ไม่มีความล้มเหลวของฮาร์ดแวร์ EEPROM, รองรับการตรวจสอบการเปิดเครื่องนอกสถานที่หลังการส่งมอบ.


NH42-63-318x560.png "สวิตช์ถ่ายโอนอัตโนมัติชนิด CHINT PC (เอทีเอส)NH42-63/4SZ")