 Schütz,Leistungsschalter,Sensor,Encoder,SPS,Konverter
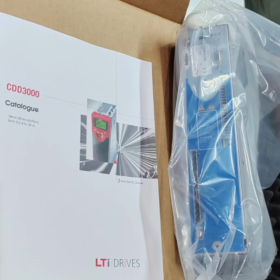
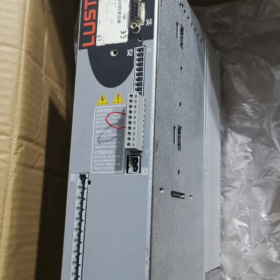
Die CDE3000-Serie wird nicht mehr hergestellt (LUST von KEBA übernommen). Nur Neu-Altbestand, Auf dem Markt sind gebrauchte, demontierte Einheiten und reparierte Ersatzteile erhältlich.
Serie: CDE3000 programmierbar Servoantrieb. Unterstützt Synchronservomotoren & Asynchron-Servomotoren, integrierter Bremstransistor, integrierte Motion-SPS, elektronische CAM- und Dual-Encoder-Schnittstellen.
Modelldekodierung CDE32.004.C2.3
| Feld | Definition |
| CDE | CDE3000-Serie, programmierbarer Servoantrieb |
| 32 | Spannungsklasse: Einphasig / Dreiphasiger Wechselstrom 230 V (200-240V) |
| 4 | Dauerausgangsstrom 4A |
| C2 | Hardware-Revision C2; CANopen an Bord; unterstützt optionale Profibus-DP-Erweiterungskarte |
| 0.3 | Firmware-Version V.3 |
Grundlegende elektrische Spezifikationen (CDE32.004)
| Artikel | Spezifikation |
| Hauptstromkreiseingang | 1-Phasen-/3-Phasen-Wechselstrom 230 V, 50-60Hz |
| Kontinuierlicher Ausgangsstrom | 4.0Waffen |
| Spitzenausgangsstrom | 7.2A (1.8×In, 30s Dauer) |
| Scheinbare Leistung | 1.7kVA; Passende Motorleistung ca. 0.75kW |
| Ausgangsfrequenz | 0-400 Hz |
| PWM-Schaltfrequenz | 4/8/16kHz, Werkseinstellung:8kHz |
| Integrierter Bremstransistor; Min. externer Bremswiderstand | 100Oh |
| Steuerstromversorgung | External DC24V |
Hardware-Schnittstellen
- X2: Digitale I/O: Digitale Eingänge, Relaisausgang, ±10V analog speed/torque reference
- X4: SIO Debug Port (RS232): Connect to DriveManager V3.x configuration software and KP200-XL keypad panel
- X5: CANopen (DS402): Standard onboard; Profibus-DP available via optional expansion board
- Dual-encoder feedback: TTL, HTL, Resolver, SSI-Absolutwertgeber. Secondary external encoder input for full-closed-loop control
- X9: Motor Holding Brake Output (24V)
- Program memory card slot: Parameter & motion program backup, batch duplication
Software & Funktionsmerkmale
Steuermodi: Position, Geschwindigkeit, Drehmoment; Puls+Richtung; Analoge Referenz; CANopen DS402; Built-in IEC motion PLC
Elektronische CAM, multi-step position sequence, full-closed-loop control (motor encoder + external encoder)
Real-time cycle:250μs
Inbetriebnahmesoftware: DriveManager V3; RS232 only, USB-RS232 converter required; No native EtherCAT support
Fault codes: E-OLM Motor overload, E-OLI Drive overload, E-OTI Drive over-temperature, E-PAR Parameter error etc.
Kühlung & Umgebungsbedingungen
Montage: Wall-mount or cold-plate cooling; Metal housing IP20
Betriebstemperatur:0-45℃; derating required above 45℃
Wärmeableitung: Housing natural convection, no internal cooling fan
Inspektionscheckliste für Gebrauchtwagen / Gebrauchte Einheiten
- Verwenden Sie nur eine externe 24-V-DC-Steuerspannung, Motor abgeklemmt; Überprüfen Sie den Selbsttest beim Einschalten ohne Hardwarefehler
- Verbinden Sie sich über RS232 mit DriveManager, Firmware-Revision lesen und V.3 bestätigen. Sichern Sie den vollständigen Parametersatz
- Statische Messung der IGBT-Impedanz und des Bremstransistors auf der Leistungsstufe
- Testen Sie sowohl den primären Encoderkanal als auch den sekundären externen Encoderkanal
- Motorhochlauf im Leerlauf, Führen Sie die automatische Motoridentifikation durch; Stromschleife sicherstellen & Geschwindigkeitsregelkreisstabil ohne Schwingungen oder akustische Geräusche
- Überprüfen Sie den Alterungsstatus der internen Elektrolytkondensatoren (entscheidend für gebrauchte Laufwerke)
Ersatz & Alternative Auswahl
- Direkter Drop-In-Ersatz: Gleiche Serie CDE32.004.C2.x. Hardwarekompatibel für alle C2.x-Revisionen, Firmware V.3 bevorzugt. Auslaufmodell, nur NOS / Gebrauchte Ersatzteile verfügbar.
- Inländische chinesische Alternativen
CANopen-Bus beibehalten: Inovance SV660PS2R8I (220V,4.4Ein CANopen). Komplette Neuverkabelung und vollständige Neuprogrammierung erforderlich.
Upgrade auf EtherCAT erlaubt: Inovance SV680, HCFA X3EA. Bewegungslogik muss migriert werden; LUST-Projektdateien können nicht direkt importiert werden.
⚠️ Wichtig: DriveManager-Projektdateien sind nicht mit Servoantrieben von Drittanbietern kompatibel. Motion-SPS- und CAM-Profile müssen vollständig neu entwickelt werden.
LTi-LUST CDE32.004.C2.3 (CDE3000-Serie, 230V-4A, ~0,75 kW) Anwendungsfelder
Kernkompetenzen: Integrierte Motion-SPS, Elektronische CAM, Dual-Encoder mit vollständig geschlossenem Regelkreis, CANopen DS402, Unterstützung bei der Positionierung / Geschwindigkeit / Drehmoment, fliegende Schere & Spurschnitt. 230V-Variante mit geringem Stromverbrauch, weit verbreitet auf alten europäischen importierten Automatisierungsmaschinen.
- Verpackung & Druckindustrie (Hauptanwendung)
Druckmaschinen: Flexodrucker, Etikettendrucker, Rotationspresse. Vorschubachse antreiben, Bahnführungsachse, Schnittachse, Andruckrolle. Fliegende Schere & Spurschnitt für synchrones Schneiden, elektronisches CAM, das der Master-Achsenphase folgt.
Verpackungsmaschinen: Vertikal / horizontale Schlauchbeutelmaschine, Etikettierer, Beutelherstellungsmaschine. Etikettenzuführung, Filmtransport, Schneidservo, Revolverpositionierung.
Aufwickler & schlittern: Hilfsspannungsservo, Positionierung des Schneidmessers.
Maschinencharakteristik: Die CAM-Funktion im Antrieb reduziert die SPS-Belastung; Mehrachssynchronisation über CANopen.
- Textilmaschinen
Hochgeschwindigkeits-Stickmaschine, Flachstrickmaschine, Kettenwirkmaschine, Textildruckmaschine. Stofftransport, Hebemesser, Rahmenverschiebungsservo, mehrstufige Positionierung & synchrones Folgen.
Färberei & Endbearbeitungsausrüstung: Stoffzuführung, Verfahrmechanismus, Stabile Leistung bei niedriger Geschwindigkeit bei wechselnder Belastung.
- Gummi-Kunststoff & Hilfsausrüstung für die Extrusion
Kleine Extruderhilfsmittel: Abzieher, Pelletierer, Schneidservo.
Hilfsachsen der Spritzgießmaschine (Vorplastifizieren, Verschiebungsachse; Hochleistungs-Haupthydraulikpumpe ausschließen).
Blasfolienwickler, Verfahrmechanismus; Spannungsregelungsmodus unterstützt.
- Spezialwerkzeugmaschinen & Metallbearbeitungsgeräte
Keine Hochleistungs-CNC-Werkzeugmaschinen, hauptsächlich spezielle Spezialmaschinen
Federwickler, Drahtwickelmaschine, Graviermaschine, Heißprägemaschine; Positionierung und einfache Interpolationsbewegung.
Spezialschleifmaschinen, Nicht-CNC-kundenspezifische Maschinenvorschubachsen; Der vollständig geschlossene Regelkreis macht eine Leitspindel überflüssig / Riemenspiel.
Vorrichtungsdrehtisch, indexierender Drehteller; Multipositionstisch zur indexierenden Positionierung.
- Materialhandhabung, Roboter & Kundenspezifische Automatisierungsmaschinen
Kleiner Portalroboter, Pick-and-Place-Mechanismus; X/Y/Z-Punkt-zu-Punkt-Handhabung. Die integrierte Positionstabelle speichert Zielpositionen ohne aufwändige SPS-Bewegungsberechnung.
Hilfsmittel für Sortierförderer: Stopper, Schubservo.
Laborprüfstände, Montage von Sondermaschinen.
- Essen & Pharmazeutische Maschinen
Kapselfüllung, Tablettenverpackung, Verschließen & Abfüllanlagen.
Flaschenetikettierung & Transportpositionierung; hohe Anforderungen an Laufruhe und Wiederholgenauigkeit bei niedrigen Geschwindigkeiten.
- Verschiedene Nischenbranchen
- Elektronik: PCB-Hilfsachse, Einsteckmaschine, Inspektionsausrüstung
- Keramik & Baustoffe: Kleinformatiger Druck, Indexierungsmechanismus
- Laborausrüstung: Präzise Prüfstufen
✅ Typische Maschinenszenarien bei Auswahl von CDE32.004.C2.3
- Strombedarf: 0.37-0.75kW, AC220V ein-/dreiphasige Versorgung
- Voraussetzung für elektronisches CAM, flying-shear / tracking-cut, multi-position table, secondary encoder full-closed-loop
- Off-load motion tasks onto servo drive to reduce master PLC workload
- Vintage European-import equipment manufactured 2000-2012, large installed base of LTi-LUST CDE3000
- Kommunikation: CANopen primary, Profibus-DP via optional board.
❌ Not Suitable Applications
High-power spindle axes, main hydraulic pumps for injection molding (select higher-current CDE34 series)
Requiring native EtherCAT real-time bus (CDE3000 hardware does not support EtherCAT)
Explosion-hazard environment
New green-field projects (Serie eingestellt, only spare-part repair-replacement available)
LTi-LUST CDE32.004.C2.3 Full Technical Specifications
Serie: CDE3000 programmierbarer Servoantrieb; Hardware Rev C2, Firmware V.3; Hergestellt in Deutschland; Auslaufmodell. Passender Motor: 0.37-0.75kW AC230V synchronous / asynchronous servo motor
- Main Power Supply Ratings
| Artikel | Spezifikation |
| Versorgungsspannung | Einphasig / Three‑phase AC 200‑240V (230V-Klasse),50/60Hz |
| Nominal Input Current (single‑phase) | 9.5A |
| Ausgangsspannung | 3‑phase 0‑230V AC |
| Kontinuierlicher Ausgangsstrom | 4.0Waffen |
| Spitzenausgangsstrom | 7.2A (1.8×In,30S) |
| Ausgangsfrequenzbereich | 0-400 Hz |
| PWM Carrier Frequency | 4 /8 /16 kHz configurable, factory default 8kHz |
| Scheinbare Leistung | 1.7kVA |
| Integrated Brake Chopper | ✅ Eingebaut; Min. external brake resistor 100Ω |
| Recommended brake resistor power | ≥100W |
| Kontrollmacht | External isolated DC24V ±20%, power consumption approx.30W. Must be separate, do not derive from main power rectifier |
- Control I/O Terminals (X2)
Digitale Eingänge (7-Kanal, ISD)
Typ: PNP / NPN-kompatibel,24V logic; Hoch>18V, Niedrig<5V
Max input frequency:150kHz (high-speed channel for pulse command)
Funktionen: Drive enable, Fehler-Reset, Start-Stopp, positioning trigger, Pulse+Direction reference
Digitale Ausgänge (2-channel transistor OSD)
DC24V, max.1A per channel, short-circuit protected
Relaisausgang (1-Kanal)
Kontaktbewertung: AC-1:25V/1A; DC-1:30V/1A; Drive ready / fault signal output, ~10ms actuation delay
Analog Channels
2×Analog Input ±10V,10-Bitauflösung; Geschwindigkeit / Drehmomentreferenz
1×Analog Output ±10V; Geschwindigkeit / current monitoring output
Holding-Brake Output X9
On-board motor brake driver, DC24V max.2.1A; Drahtbrucherkennung & Kurzschlussschutz
- Encoder Feedback Interfaces (Dual-Encoder for Full-Closed-Loop)
X7 Primary motor encoder, X8 Secondary external encoder (full-closed-loop)
- TTL-RS422-Inkrementalgeber:5V, max. 150 kHz; 32-8192ppr; differenzielle A/B/Z-Signale
- SSI-Absolutwertgeber: Gray-Code, max. 25-Bit-Multiturn
- Resolver: Direkter Resolvereingang, kein externer RDC-Wandler erforderlich
- HTL-Inkrementalgeber (15-30V)
- Encoder-Stromversorgung:+5V, insgesamt max. 150 mA für beide Encoder-Ports; Sense-Leitungen zur Spannungsabfallüberwachung
✅ Vollständige Closed-Loop-Fähigkeit: Motorgeber für Geschwindigkeitsregelkreis; Externer Encoder für Positionsregelkreis zur Eliminierung des mechanischen Spiels der Leitspindel / Riemenantrieb.
- Kommunikationsschnittstellen
- X4 SIO RS232-Debug-Port: Für Software DriveManager V3 und Bedienpanel KP200-XL. USB-RS232-Adapter erforderlich; kein nativer USB-Anschluss.
- X5 CANopen DS402 an Bord: NMT, gU, SDO unterstützt; Mehrachssynchronisation.
- Erweiterungssteckplatz: Optionale PROFIBUS-DP-Karte; Keine EtherCAT-Hardwareunterstützung.
- Speicherkartensteckplatz: Parameter & Sicherung des Bewegungsprogramms des Benutzers, Stapelkopie.
- Bewegungsleistung & Funktionen
Kontrollzyklus: 250μs Echtzeitzyklus
Steuermodi: Position, Geschwindigkeit, Drehmoment; Puls+Richtung; Analoge Referenz; CANopen DS402
Integrierte IEC-Motion-SPS: Die Bewegungslogik wird im Antrieb ausgeführt, um den SPS-Overhead zu reduzieren
Elektronische CAM: Fliegende Schere, tracking-cut, Master-Phasen-Synchronisation
Mehrstufige Positionstabelle: Lokal im Antrieb gespeicherte Positionen, getriggert über digitale I/O
Unterstützte Motoren: Permanentmagnet-Synchronservo, Asynchroner Induktionsmotor; PTC / KTY-Motortemperatursensoreingang unterstützt
Automatische Motoridentifikation: Statisch & dynamische Inbetriebnahme
Fehlerspeicher: Lädt haltbar 10 Fehlerereignisse
- Mechanisch, Kühlung & Umweltfreundlich
| Artikel | Spezifikation |
| Konstruktion | Metallgehäuse, IP20; Rahmengröße BG1 |
| Kühlung | Natürliche Konvektion zur Wandmontage / Kaltplattenkühlung. Kein eingebauter Lüfter |
| Montage | Nicht DIN-Schienen-kompatibel; Schrauben Sie die Wandhalterung oder die Cold-Plate-Rückwandhalterung an |
| Dimension(B×H×T) | 45 mm × 215 mm × 180 mm |
| Gewicht | Ca. 2,2 kg |
| Betriebsumgebungstemperatur | 0℃ … +45℃; Derating zwingend erforderlich >45℃ |
| Lagertemperatur | -25℃ … +70℃ |
| Relative Luftfeuchtigkeit | 5-95 %, nicht kondensierend |
| Schutz vor Eindringen | IP20 (Für den reinen Schrankeinbau) |
| EMV-Konformität | EN 61800-3, industrielle zweite Umgebung |
| Sicherheitsstandard | EN61800-5-1; CE-gekennzeichnet |
- Kabelgröße & Anzugsdrehmoment
Stromanschlüsse (Netz / Motor):0.5-2.5mm²; Drehmoment 0,5-0,6 Nm
Signalsteuerklemmen:0.25-1.5mm²
- Kritische Einschränkungen (für Reparatur-Ersatz)
- Firmware V.3; Projekte aus älteren C2.0 sind kompatibel; C1-Revisionsprojekte können nicht geladen werden.
- Nur DriveManager V3 funktioniert; DriveManager V4 ist nicht kompatibel.
- Eine isolierte externe DC24V-Steuerversorgung ist zwingend erforderlich. Das Laufwerk startet ohne 24 V nicht, selbst wenn die Hauptstromversorgung vorhanden ist.
- Maximale Motorkabellänge:Abgeschirmtes TTL-Encoderkabel ≤50 m. Für längere Läufe ist eine Ausgangsdrossel erforderlich; Alle Signalkabel sind einseitig geerdet und geschirmt.
- Serienende, Keine OEM-Neugeräte verfügbar; Nur NOS-Lagerbestand, gebrauchte demontierte oder reparierte Ersatzteile.
- Zusammenfassung allgemeiner Fehlercodes
E-OTI: Übertemperatur des Antriebs
E-OLI: Überlastung der Antriebsendstufe
E-OLM: Motorüberlastung
E-ENC: Encoderfehler
E-PAR: Parameterfehler
E-BR: Fehler im Bremskreis
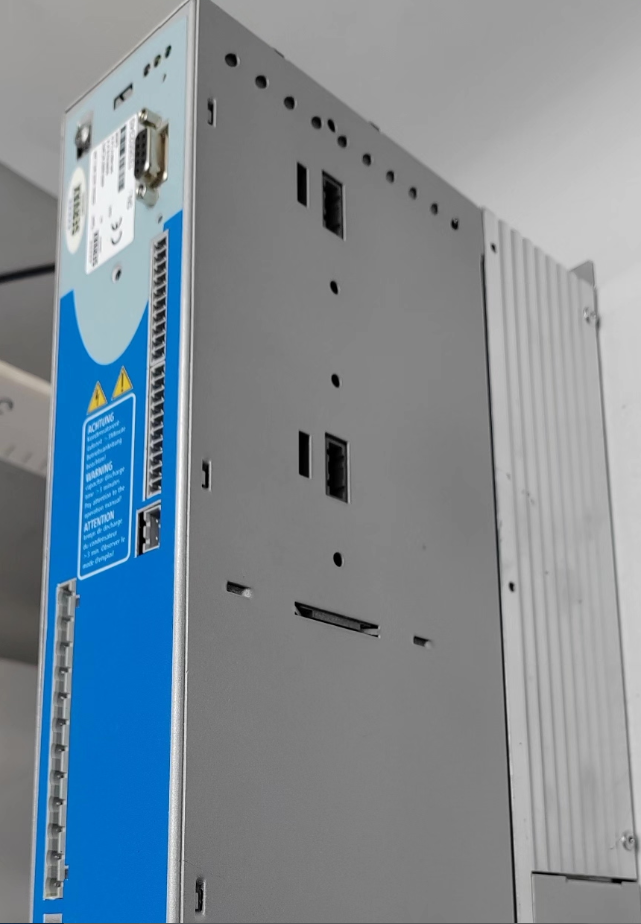
LTi-LUST CDE32.004.C2.3 Physische Hardware & Schnittstellenbeschreibung (entsprechend Referenzdiagramm)
Das Diagramm zeigt das Layout der CDE3000-Serie; Das mechanische Layout entspricht vollständig CDE32.004.C2.3 (BG1-Größe)
Physisches Layout von oben nach unten
- Kühlkörper für optionalen internen Bremswiderstand: Bremschopper im Antrieb integriert. Hochenergieanwendungen benötigen einen externen Bremswiderstand, der an BR+ angeschlossen ist / BRpower-Klemmen.
- DIP-Schalter S1: CANopen-Abschlusswiderstand. Auf EIN stellen = 120-Ω-Abschlusswiderstand aktivieren. Nur an physischen Bus-Endknoten terminieren.
- Erweiterungssteckplatz X8: Für optionale Profibus-DP-Karte. Keine EtherCAT-Option. Leerer Steckplatz = reine CANopen-Konfiguration.
- X4 SIO-RS232-Debug (9-Pin D-Sub): KP200-XL-Panel oder USB-RS232-Konverter zum PC. Nur DriveManager V3 wird unterstützt; V4-Software kann nicht mit dieser Hardware kommunizieren.
- X5 CANopen DS402 (9-Pin D-Sub): CAN_HIGH, CAN_LOW, CAN_GND; gU / SDO-Mehrachsvernetzung. Busabschluss über DIP-Schalter S1 steuerbar.
- X7 Primärer Motor-Encoder (15-Pin D-Sub): TTL/HTL inkrementell, SSI-Absolut-Motor-Encoder. +5V-Ausgang max. insgesamt 150 mA, Achten Sie auf einen Spannungsabfall am Kabel; unterstützt PTC / KTY-Motortemperatureingang.
- X6-Resolver-Schnittstelle (9-Pin D-Sub): Direkter Resolveranschluss ohne externen Wandler; gemultiplext für die Motortemperaturerfassung.
- X2 Großer E/A-Klemmenblock im Euro-Stil: Alle digitalen I/O, analoge Referenzen, Impuls- und Richtungsbefehlseingänge. Inklusive 7 digital-in,2 Transistor-Ausgang,1 Fehlerweiterleitung, 2× ±10 V Analogeingang, 1×Analog-Ausgang.
- X9 Motorhaltebremsen-Klemmenblock: 24V-Bremstreiberausgang max. 2,1 A mit Kurzschluss / Drahtbruchdiagnose, Elektromagnetische Bremse des direkt antreibenden Motors.
- X1 Hauptstromanschlüsse: Netz L1/L2/L3; Motor U/V/W; PE-Schutzerde; BR+ BRfür externen Bremswiderstand.
- Externe isolierte Steuerspannung DC24V: ±20 % Toleranz. Obligatorische externe Versorgung. Bei fehlenden 24V bleibt die Antriebslogik auch bei Hauptstromversorgung spannungslos.
LED-Anzeigen auf der Vorderseite
RDY: Grün, Fahrbereit
ERR: Rot, Fehler vorhanden; Fehlerhistorie mit DriveManager auslesen
COM: Blinkt, CANopen-Bus-Kommunikationsaktivität
Wichtige Hinweise zur Verkabelung (Common field pitfalls during repair-replacement)
- Control 24V must be isolated external supply (≥30W rating). Never derive from main-circuit rectified bus.
- Set DIP-switch S1=ON only for first and last physical node of CANopen bus; intermediate nodes set S1=OFF.
- Total +5V encoder supply limit 150mA at X7; avoid over-loading with dual high-current encoders.
- Brake resistor minimum resistance:100Oh, power rating ≥100W. Never use resistor below 100Ω, risk of destroying on-board brake chopper.
- Max motor-cable length for TTL encoder:50M. Install output reactor for longer cables; all signal shielding single-end grounded inside control cabinet.
Terminal Summary Table
| Terminal ID | Steckertyp | Main Purpose |
| X1 | Power terminal block | Mains input, Motor U/V/W, brake resistor BR+ BR‑, PE-Erde |
| X2 | Euro‑style terminal block | All digital & analoge E/A, pulse‑direction reference input |
| X4 | 9-Pin D-Sub RS232 | DriveManager-Konfiguration, Bedienpanel KP200‑XL |
| X5 | 9-Pin D-Sub CANopen | CANopen DS402 Feldbuskommunikation |
| X6 | 9-Pin D-Sub | Resolver-Feedback + Motor-PTC/KTY-Temperatur |
| X7 | 15-Pin D-Sub | Primäre TTL / SSI-Motor-Encoder-Feedback |
| X8 | Erweiterungssteckplatz | Optionale Profibus-DP-Schnittstellenkarte |
| X9 | Klemmenblock | 24V-Motor-Haltebremsen-Treiberausgang |
| S1 DIP-Schalter | DIP-Schalter | 120Ω CANopen-Bus-Abschlusswiderstand |


NH42-63-318x560.png "Automatische Transferschalter vom Typ CHINT PC (ATS)NH42-63/4SZ")