 Schütz,Leistungsschalter,Sensor,Encoder,SPS,Konverter
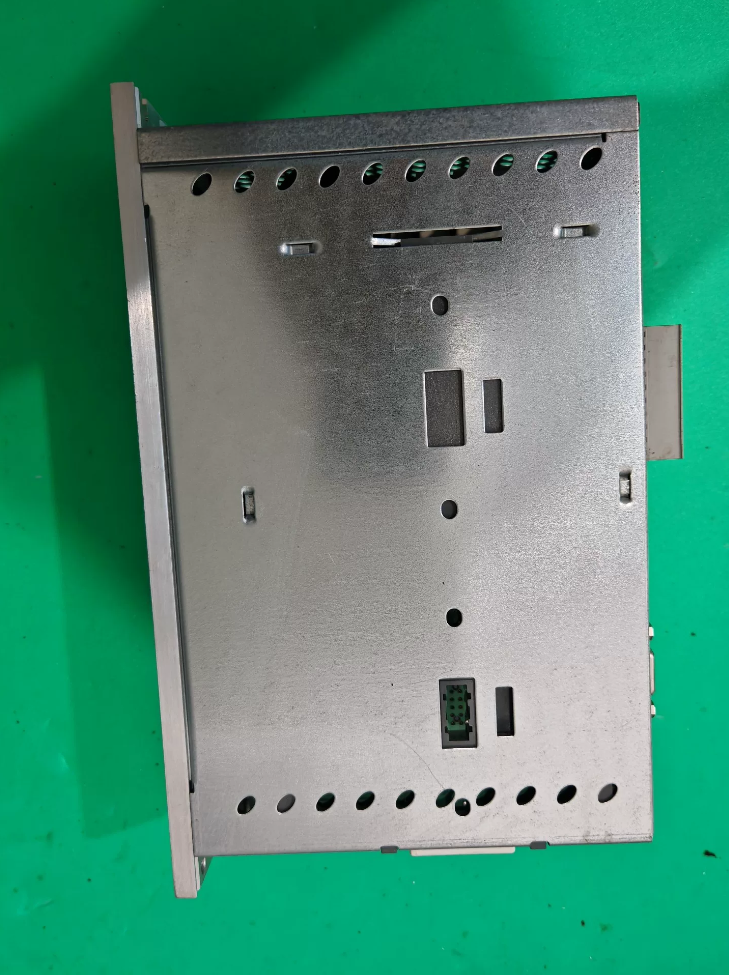
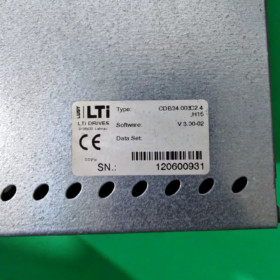
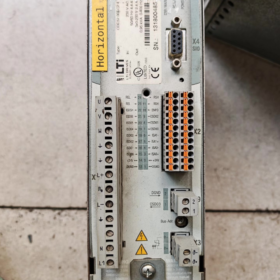
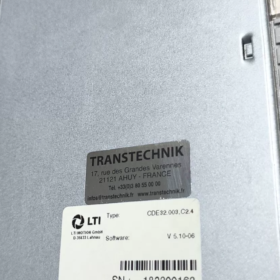
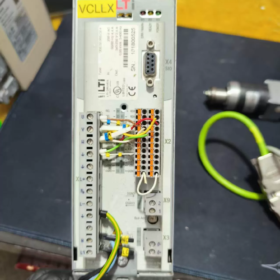
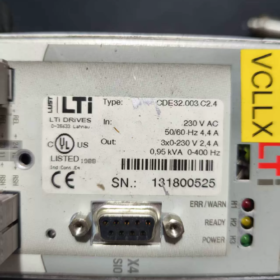
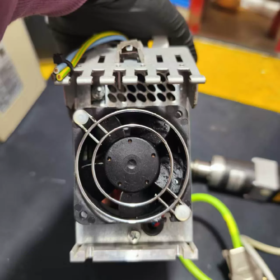
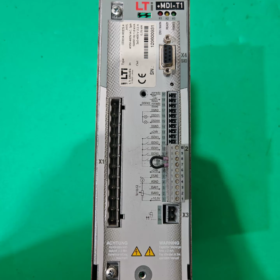
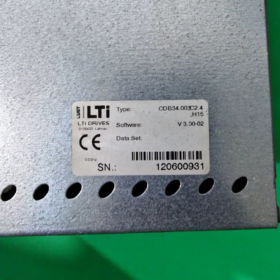
Status: EOLendofLife. LUST wurde erworben von VORSICHT; OEM-Lieferung eingestellt. Nur verwendet / aus zweiter Hand / generalüberholte Einheiten auf dem Markt verfügbar.
- Modellcode-Dekodierung
„CDE32.003.C2.4“.
| Segment | Definition |
| CDE | Serie: Pos-Servo CDE3000-Serie, Positionierung Servoantrieb; unterstützt die Position / Geschwindigkeit / Drehmomentsteuerungsmodi |
| 32 | Spannungsklasse: 3×230VAC; 34 steht für 400V-Klasse |
| 3 | Nennausgangsstromcode: 3 Eine kontinuierliche, 6 Ein Höhepunkt |
| C | Hardware-Revision C |
| 2 | Encoder-Schnittstelle: EnDat2.2 |
| 4 | Firmware-Version V2.4; Suffix .PC1 = Profibus-DP-Optionskarte (nicht im Basisgerät CDE32.003.C2.4 enthalten) |
Bestellreferenz: „1021.0003.x“. (Basisbestellcode für die Serie CDE32.003)
- Wichtige elektrische Spezifikationen
| Artikel | Parameter |
| Hauptstromversorgung | 3-Phase 208-230VAC, 50-60Hz |
| Steuerkraft | 24 Externe VDC-Versorgung |
| Kontinuierlicher Ausgangsstrom | 3 Waffen |
| Spitzenausgangsstrom | 6 A (Dauer durch Überlastkurve begrenzt) |
| Kompatible Motorleistung | 0.25-0,75 kW, 230 V LUST Synchron-Servomotoren |
| Steuermodi | Position (Positionierung an Bord), Geschwindigkeitsschleife, Drehmomentschleife |
| Encoder | EnDat2.2 (Hardware C2.4); TTL inkrementell optional bei anderen Hardwarevarianten |
| E/A | Digitale Eingänge / Ausgänge, analoger ±10V-Sollwert; Steuerklemmenblock X2 |
| Motorbremsausgang | Klemme X9, 24 V-Motorbremsantrieb mit Kabelbruchüberwachung |
Umgebungsbedingungen
Betriebstemperatur: 0 ~ +45°C (Schrankeinbau mit Zwangsbelüftung; Leistungsreduzierung über 40°C)
Lagerung / Transporttemperatur: −25 ~ +70°C
Luftfeuchtigkeit: 590 %RH, keine Kondensation zulässig
Montage: DIN-Schienenmontage im Schrank; IP20
Mechanische Abmessungen (CDE32 kleines Gehäuse)
Breite 55 mm × Höhe 215 mm × Tiefe 150 mm; vormontierte DIN-Schienen-Clips.
- Schnittstellenübersicht
- X1: 3Phase Hauptstromeingang L1/L2/L3, DC-Bus-Bremswiderstandsklemmen
- X2: I/O steuern (digitale I/O, analoger Sollwert, aktivieren, Fehlerrelaisausgang)
- X6: Motorleistung U/V/W, PE-Schutzerde
- X7: EnDat-Encoder-Port
- X9: 24 V Motorbremsausgang; erfordert eine externe 24V-Versorgung, Kabelbrucherkennung inklusive
- KP200: Handtastaturschnittstelle für Parameterzugriff und Fehlerablesung
Inbetriebnahmesoftware: DriveManager (altes LUST-Tool; native Unterstützung für Windows XP / 7; Kompatibilitätsmodus für Win10 erforderlich).
- Schnelle FaultCode-Referenz (CDE3000-Serie)
| Anzeige | Fehlerbeschreibung | Typische Grundursachen |
| E-CPU | CPU / Firmware-Hardwarefehler | Beschädigung der Hauptplatine, Parameterbeschädigung, RAM-Fehler |
| E-OC | Überstrom | Motorkurzschluss, Erdschluss, Ausfall der Leistungsstufe, Motorisolationsausfall |
| AUS | Unterspannung im DC-Bus | 3Phaseneingangsphasenverlust, unzureichende Hauptversorgungsspannung |
| E-OTI | Übertemperatur des Antriebs | Schlechte Wärmeableitung, Lüfterausfall, zu hohe Umgebungstemperatur |
| E-OTM | Übertemperatur des Motors | Offener Stromkreis des Motorthermistors, Motorüberlastung |
| E-PLS | Encoderfehler | EnDat-Kommunikationsfehler, beschädigtes Kabel, Encoder-Hardwarefehler |
| E-CAN | CAN-Bus-Fehler | Fehlender 120-Ω-Abschlusswiderstand, Buskurzschluss |
H1 roter LED-Blinkcode: Die Anzahl der Blinksignale zeigt die Fehlergruppe an; Vollständige Fehlerinformationen über die KP200-Tastatur lesbar.
- Ersatzoptionen (Wichtig: Kein mit Pintopin Dropin kompatibler Ersatz; Hardware, Verkabelung und Software müssen komplett überarbeitet werden)
Abschluss: Eine Plug-and-Play-Alternative gibt es nicht. Zwei Strategien: Geräteerhaltung durch Reparatur; oder vollständiges System-Upgrade.
Strategie1: Reparaturbasierte Beibehaltung bestehender Maschinen
Verwendete Quelle / Gebraucht CDE32.003.C2.4. Risiken: begrenzte Verfügbarkeit, Bauteilalterung. Inspektion der Leistungsplatine und Erneuerung des Kondensators empfohlen.
Überprüfen Sie die Firmware-Version und den Encodertyp (EnDat2.2) zur Anpassung an den vorhandenen Motor.
Strategie2: Vollständiges Upgrade (KEBA-Nachfolger & 3Servos von Drittanbietern)
- KEBA KeDriveD3-Serie (technisches Erbe von LUST): Erfordert neue elektrische Zeichnungen, Encoder-Neukonfiguration. DriveManager-Projektdateien können nicht direkt importiert werden.
- 3Kandidaten der dritten Partei: Schneider Lexium 28, B&R ACOPOSmicro, Siemens S210.
Kritischer Hinweis: Der Originalmotor verwendet einen EnDat2.2-Encoder. Der neue Antrieb muss die EnDat-Schnittstelle unterstützen, um den vorhandenen Motor wiederverwenden zu können.
Warnungen vor Auswahlfallen
- ❌ Ersetzen Sie niemals CDE32 (230 V-Klasse) mit CDE34 (400 V-Klasse); Spannungsunterschiede führen zur Zerstörung des Motors.
- ❌ Der Zusatz C2.4 bezeichnet EnDat-Hardware; kann C1.x nicht direkt ersetzen (TTL-Inkrementalgeber) Varianten; Encoder-Hardware ist inkompatibel.
- Ältere DriveManager-Projektdateien können nicht in KEBA KeDrive importiert werden; Vollständige Neuabstimmung erforderlich.
- Typische Anwendungsfelder
Textilmaschinen, Druckmaschinen, Verpackungsausrüstung
Hilfsachsen für Werkzeugmaschinen, Positionierungstische
Holzbearbeitungsmaschinen; Meistens auf älteren importierten Geräten zu finden.
- Standardpaketinhalt
Servoantrieb CDE32.003.C2.4 ×1
Vorinstallierte DIN-Schienen-Montageclips
Artikel NICHT enthalten, müssen separat bestellt werden: Tastatur KP200, ProfibusDP PC1-Optionskarte, Encoderkabel, Stromkabel, externer Bremswiderstand.
Kompatible Original-Synchron-Servomotoren von LUST
Antriebshardware: C2=EnDat2.2 Absolut-Encoder-Schnittstelle; Antrieb Dauerstrom 3A, Peak6A; 3×230VAC-Versorgung.
Harte Einschränkungen: Der Motor muss ein Synchronservo mit 230-V-Wicklung und EnDat2.2 sein (Singleturn / Multiturn). Motordauerstrom ≤3A, Spitze ≤6A. Leistungsbereich: 0.250.75 kW. 400 Vwicklungsmotoren werden nicht unterstützt. TTL-Inkrementalencoder-Motoren (für C1Hardware-Laufwerke) kann nicht direkt mit diesem Gerät betrieben werden.
Originale Motorfamilien LS, LSM, LSML (LUST / LTi) sind alle EOL. Nur verwendet / renovierte Einheiten verfügbar.
- Liste der OEM-kompatiblen Motoren (EnDat2.2, 230 V)
| Motormodell | Nennleistung | Nenndrehmoment | Nenngeschwindigkeit | Nennstrom | Bemerkungen |
| LS-07-030-2N-000 | 250 W | 0.8 Nm | 3000 U/min | 1.4 A | Kleiner Flansch, keine Bremse, EnDat2.2 |
| LS-07-050-2N-000 | 400 W | 1.27 Nm | 3000 U/min | 2.1 A | Keine Bremse; Bremsenvariantensuffix-B000 |
| LS-08-075-2N-000 | 750 W | 2.39 Nm | 3000 U/min | 2.8 A | Maximal kompatible Leistung. Dauerbetrieb unter Volllast nicht zulässig; Derating erforderlich. |
| LSML‑07‑030‑4N‑000 | 250 W | 0.8 Nm | 4500 U/min | 1.5 A | Hohe Geschwindigkeit, geringe Trägheit; für Hochgeschwindigkeitsachsen im Textilbereich / Verpackung |
| LSML‑07‑050‑4N‑000 | 400 W | 1.27 Nm | 4500 U/min | 2.2 A | Hochgeschwindigkeit ohne Bremse;‑B4N = 24V Haltebremse |
| LSMM-08-075-2N-000 | 750 W | 2.4 Nm | 3000 U/min | 2.9 A | Mittlere Trägheit, 80 mm Flansch; Hilfsmaschinenachsen |
Modellcode-Aufschlüsselungsbeispiel „LS070502NB000“.
- „LS“.: Standard-Trägheits-Synchronservo; „LSML“.: niedrige Trägheit, hohe Geschwindigkeit; „LSMM“.: mittlere Trägheit
- `07 / 08`: Flanschcode (07 =70mm; 08 =80mm)
- `030 / 050 / 075`: Leistung ×10W (075 =750W)
- „2“ = 3000 U/min; „4“ = 4500 U/min
- `N`=EnDat2.2-Encoder; „I“=TTL-Inkrementalgeber (NICHT für dieses Laufwerk)
- „B“=integrierte 24V-Haltebremse; noB = bremsenlos.
- Elektrische Randbedingungen (Harte Auswahlregeln)
- Aktuelle Grenze: Motor-Dauerstrom (RMS) ≤3A; Motorspitzenstrom ≤6A. 750 W ist die obere Leistungsgrenze; Vermeiden Sie Dauerbetrieb unter Volllast, Derating anwenden.
- Encoder-Pflichtübereinstimmung: Die X7-Hardware ist EnDat2.2. Das Motor-Encoder-Suffix muss 2N/4N sein. An X7 angeschlossene Isuffix-TTL-Inkrementalmotoren lösen einen Ausfall des EPLS-Encoders aus.
- Wicklungsspannung: Muss eine 230-V-Wicklung haben. 400 Wicklungsmotoren sind auf dem CDE32 strengstens verboten; Die Erregung kann nicht richtig funktionieren.
- Bremsantrieb: Motorintegrierte 24V-Haltebremse, Anschluss an X9. X9 erfordert eine unabhängige externe 24-V-Versorgung; Antrieb liefert keine Bremsleistung. Kabelbruchüberwachung aktiv.
- Motortemperatursensor: Zur antriebsseitigen Überwachung kann ein integrierter PTC-Thermistor angeschlossen werden, löst EOTM-Motorübertemperatur aus.
- 3Kompatibilitätsanforderungen für rdParty-Motoren
CDE32.003.C2.4 kann Permanentmagnet-Synchronmotoren von Drittanbietern nur dann antreiben, wenn alle Bedingungen erfüllt sind:
- Motorwicklung 3×230VAC; Dauerphasenstrom ≤3A.
- Rückmeldung: Heidenhain EnDat2.2, DSub15-Pinbelegung entsprechend der LUST-Kabelspezifikation.
- Alle Motorparameter müssen manuell im DriveManager eingegeben werden: Statorwiderstand, d/qaxis-Induktivität, Polpaarzahl, kontinuierlich / Spitzenstrom, zurückEMF Ke. Keine vorinstallierte Motordatenbank; keine automatische Erkennung.
⚠️ Risiko: Eine falsche Abstimmung von Motoren von Drittanbietern führt zu EOC-Überstrom, Achsoszillation oder schlechte Positionierungsgenauigkeit. Bevorzuge Original-LS / Motoren der LSML-Serie.
- Häufige Fehler im Zusammenhang mit Nichtübereinstimmungen
| Fehlercode | Phänomen | Grundursache |
| E-PLS | Encoder-Alarm | Motor ausgestattet mit TTL-I statt EnDat-N; Kabelschaden; Nichtübereinstimmung der Pinbelegung |
| E-OC bei Aktivierung | Sofortiger Überstrom bei Freigabe | 400 V-Wicklungsmotor angeschlossen; Kurzschluss der Motorwicklung; falsches Polpaar / Induktivitätsparameter |
| E-OTM-Motorübertemperaturalarm | Motor körperlich kühl | Verkabelung des PTC-Thermistors fehlt; mechanische Überlastung des Motors |
| Unzureichendes Drehmoment / niedrige Höchstgeschwindigkeit | Der Motornennstrom übersteigt die 3A-Nennleistung des Antriebs; falsche Gegen-EMF-Einstellung |
- Upgrade-Pfade für das MotorDrive-System (wenn der Originalmotor ausfällt)
- Reparaturroute: Quelle verwendete LSxxxxx2N /4N-Motor. Überprüfen Sie den Zustand des EnDat2.2-Encoders, Nennstrom prüfen, Neuabstimmung über DriveManager.
- Vollständige Systemersatzroute: KEBA KeDriveD3-Antrieb plus KEBA-Synchronmotor; oder Servo eines Drittanbieters. Passen Sie die ursprünglichen mechanischen Flansch- und Wellenabmessungen an.
Notiz: Vorhandene DriveManager-Motorparameter können nicht in die neue Plattform importiert werden; Eine vollständige Neuabstimmung ist erforderlich.
- Zugehörige Verkabelung
- Motorstromkabel: LUSTspec-Stromkabel U/V/W/PE inklusive PTC-Temperaturrückführungsleitern.
- Encoderkabel: Doppelt geschirmtes dediziertes EnDat2.2 DSub15-Kabel. Verwenden Sie TTL-Inkrementalgeberkabel NICHT wieder.
- Bremsleiter im Stromkabel integriert, an X9 weitergeleitet.
LUST CDE3000 (CDE32.003.C2.4) Vollständige FaultCode-Tabelle
Notizen:
- Blinkanzahl der roten LED H1 = Hauptfehlergruppennummer. Detaillierte Unterfehlercodes über KP200 oder DriveManager lesbar.
- Fehler-Reset: Powercycle; oder KP200 STOP-Taste ≥3s gedrückt halten; oder Softwarefehlerbestätigung.
- Viele Fehler enthalten Subcodes, die im Parameter „ERPAR“ gespeichert sind, Zur genauen Diagnose den DriveManager einlesen.
- Gültig für CDE32 / CDE34-Familien. Für CDE32.003.C2.4 (EnDat2.2) Achten Sie besonders auf EPLS.
- Hauptfehlertabelle (H1-Blinkanzahl / KP200-Anzeige)
| Blinkt | Anzeige | Fehlername | Beschreibung | Grundursache & Abhilfe |
| 1 | E-CPU | CPU / Prozessorfehler | Controller-Hardware / Firmware-Anomalie | ① Zurücksetzen aus und wieder einschalten. ② Wiederholtes Auftreten weist auf einen Ausfall der Hauptplatine hin; Steuerplatine austauschen. |
| 2 | E-AUS | DC-Bus-Unterspannungsauslöser | DC-Busspannung unter dem Schwellenwert | ① 3-Phasen-Eingangsphasenverlust / niedrige Versorgungsspannung. ② Sicherung im Hauptstromkreis durchgebrannt. Kurzes normales Ereignis während des Ausschaltens. |
| 3 | E-OC | Überstromauslösung | Verletzung der Ausgangsstromgrenze; Hardware- oder Softwareschutz | Untercodes: 19Software-Überstrom; 34schneller Ixt-Überstrom; 35 Kurzschluss beim Selbsttest beim Einschalten; 41Überstrom der Hardware-Leistungsstufe. |
| Auf U/V-W-Kurzschluss prüfen, Erdschluss des Motors, Beschädigung des Leistungsmoduls, falsche Motorparameter, Kabelschaden. | ||||
| 4 | E-OV | DC-Bus-Überspannungsauslösung | Zwischenkreisüberspannung durch regenerative Energie | ① Netzüberspannung. ② Zu steile Verzögerungsrampe. ③ Fehlt / beschädigter Bremswiderstand. Bremswiderstand einbauen; Verzögerungszeit verlängern. |
| 5 | E-OLM | Motor-I²t-Überlastschutz | Überlastzeitüberschreitung des thermischen Motormodells | Mechanische Blockierung; übermäßige Belastung; hohe Beschleunigungswerte. Überprüfen Sie die Motorparameter; mechanische Belastung reduzieren; Mechanik prüfen. |
| 6 | E-OLI | Antriebs-I²t-Überlastschutz | Zeitüberschreitung bei thermischer Überlastung der Leistungsstufe | Dauerbetrieb oberhalb der Nennkapazität. Wenden Sie eine Leistungsreduzierung an; Überprüfen Sie die Leistungsdimensionierung; Verbesserung der Schrankkühlung. |
| 7 | E-OTM | Motorübertemperaturfehler | PTC-Thermistorauslöser | ① Kaputt / PTC-Schaltkreis falsch verdrahtet. ② Echte thermische Überlastung des Motors. Überprüfen Sie die tatsächliche Motortemperatur und die PTC-Verkabelung X2. |
| 8 | E-OTI | Fehler wegen Überhitzung des Laufwerks | Kühlkörper / Übertemperatur der internen Platine. Untercodes31Kühlkörperübertemperatur; 32Übertemperatur im Schrankinneren. | Schlechte Schrankbelüftung; Lüfterfehler; Umgebung > 45 °C. Clear airflow derating; reduce enclosure temperature. |
| 9 | E-PLS | Encoder / Feedback Checksum Fault | Invalid feedback signal, encoder communication failure, position‑check error | High‑frequency alarm for C2.4 EnDat 2.2 variant. |
| Check X7 encoder‑cable damage, poor shield‑grounding, bent D‑Sub‑15 pins, Encoder-Hardwarefehler. Never fit TTL incremental cables to EnDat port. | ||||
| 10 | E‑PAR | Parameterfehler | Parameter out‑of‑bounds, initialization failure; faulty‑parameter‑ID stored in ERPAR | Corrupted parameter download; out‑of‑range settings. Restore factory defaults; reload valid motor‑parameter‑set. |
| 11 | E‑EEP | EEPROM Storage Fault | Non‑volatile‑memory read‑write error | Power‑cycle reset. Repetitive fault indicates EEPROM chip hardware damage on main‑board. |
| 12 | E-CAN | CAN‑Bus Fault | CANopen communication failure; Untercodes decken Bus-Off ab, Heartbeat-Fehler, PDO-Ausnahmen | An den Busenden fehlen 120-Ω-Abschlusswiderstände; Buskurzschluss; widersprüchliche Knoten-ID; Nichtübereinstimmung der Baudrate; defektes Kabel. |
| 13 | EPOS | Positionierungsfehler | Ausfall des integrierten Positionsreglers; Zielpositionsüberlauf; Schleppfehlerschwelle überschritten | Mechanischer Anfall; schlecht abgestimmte Servoverstärkungen; Schleppfehlerschwelle zu niedrig eingestellt. Überprüfen Sie die Mechanik und die Positions-/Geschwindigkeitsregelkreisparameter. |
| 14 | E-SPS | Fehler im integrierten Sequenzer | Laufzeitfehler des Benutzermakros; Stapelüberlauf, Division durch Null, Syntaxfehler | Überprüfen Sie den benutzerdefinierten SPS-Makrocode. Benutzerprogramm löschen; Werksmakrosatz wiederherstellen. Lesen Sie den Subcode für die Fehlerliniennummer im DriveManager. |
| 15 | E-BR | Fehler der Bremseinheit | Interner Brems-Chopper-Fehler; Kurzschluss im Bremswiderstand / Leerlauf | Falscher Ohmwert des Bremswiderstands; Widerstand offener Stromkreis; Schäden an der Bremskraftplatine. Überprüfen Sie die Widerstandsspezifikationen. |
| 16 | E-EXT | Externer Fehlereingang | Externes Fehlersignal an Klemme X2 (Logik, konfiguriert durch Parameter 524) | Von externen Geräten ausgegebenes Fehlersignal. Überprüfen Sie die Verkabelung und Parameterkonfiguration der externen Fehlerschleife. |
- Ausgewählte ERPAR-Subcode-Definitionen
EOC (Überstrom) Subcodes
19: Software-Überstromschutz
34: Schnelle Ixt-Überlastung (Niederfrequenz-Kurzschlusszustand)
35: Beim Einschalt-Selbsttest wurde ein Kurzschluss erkannt
41: Überstrom der Hardware-Leistungsstufe
EOTI-Subcodes
31: Übertemperatur des Kühlkörpers
32: Übertemperatur in der Antriebskammer
Ausgewählte ECAN-Subcodes
31: BusOff-Status
39: Fehler bei der Heartbeat-Überwachung
40: Ungültige CAN-Knoten-ID
42: PDO-Synchronisierungsüberwachungsfehler
Ausgewählte EPAR-Subcodes
5: Überlauf beim Parameter-Download
6: Parametrierbarer Initialisierungsfehler
7: Fehler beim Speichern der Parameter
8: Parameterlesefehler
47: Fehler bei der Initialisierung der Motorschutzparameter
100123: Fehler bei der Initialisierung des Steuermoduls (Stromschleife, Speedloop, Positionsschleife, Encoderschnittstelle)
- Warnungen (WARNEN: keine Autofahrt; Nur Statusbit)
WARNOLM: Motorüberlastvorwarnung (Schwelle vor der Fahrt)
WARNOLI: Vorwarnung bei Antriebsüberlastung
WARNHINWEIS: Vorwarnung der Motortemperatur
WARNHINWEIS: Vorwarnung der Antriebstemperatur
Warnungen deaktivieren Powerstage nicht; Statusbits im DriveManager lesen / SPS für proaktives Laden / Überprüfung des Kühlzustands.
- Hochfrequenz-Fehlerbehebung für CDE32.003.C2.4 (EnDat2.2)
- EPLS (Der häufigste Fehler)
Symptome: Alarm beim Einschalten ODER zufällige Laufzeitauslösungen.
Ursachen: Beschädigtes X7 EnDat-Kabel; verbogene DSub15-Pins; TTLencoder-Motor mit C2-Hardware verbunden; Encoder-Hardwarefehler; schlechte Schirmerdung.
Verbot: Stecken Sie niemals TTL-Inkrementalencoderkabel in den EnDat-Anschluss.
- EOC bei Aktivierung
Stellen Sie sicher, dass die Motorwicklung der 230-V-Klasse entspricht (400 V-Wicklungen verboten). Motorparametereintrag prüfen (Polpaarzahl, d/q-Induktivität des Stators).
- Häufige EOFF-Unterspannungsauslösungen
CDE32 erfordert eine vollständige 3-Phasen-230-V-Versorgung. Bestätigen Sie, dass alle L1L2L3 verbunden sind; kein Phasenverlust.
- EOTM-Alarm, während der Motor physikalisch kühl ist
Überprüfen Sie die Verkabelung des PTC-Thermistors X2. Wenn der Motor keinen PTC-Sensor hat, Deaktivieren Sie die PTC-Überwachung in den Parametern.
- Allgemeiner Arbeitsablauf zur Fehlerbehandlung
- Notieren Sie den Fehlercode des Panels. Wenn möglich, verbinden Sie DriveManager und erfassen Sie das Fehlerprotokoll sowie den ERPAR-Subcode.
- Ausschalten; Trennen Sie das Motorstromkabel und das Encoderkabel, um festzustellen, ob der Fehler vom Antrieb herrührt, Kabel oder Motor.
- Messen Sie den Isolationswiderstand des Motors, PTC-Widerstand, und Ohmwert des Bremswiderstands.
- Werksparameter wiederherstellen; Laden Sie den gültigen OEM-Motorparametersatz neu; Currentloop und Speedloop neu abstimmen.
- Hardwarebedingte Fehler (CPU, Hardwaresubcode EOC): Antriebseinheit reparieren oder austauschen.
NH42-63-318x560.png "Automatische Transferschalter vom Typ CHINT PC (ATS)NH42-63/4SZ")