 Contattore,interruttore automatico,sensore,Codificatore,PLC,Convertitore
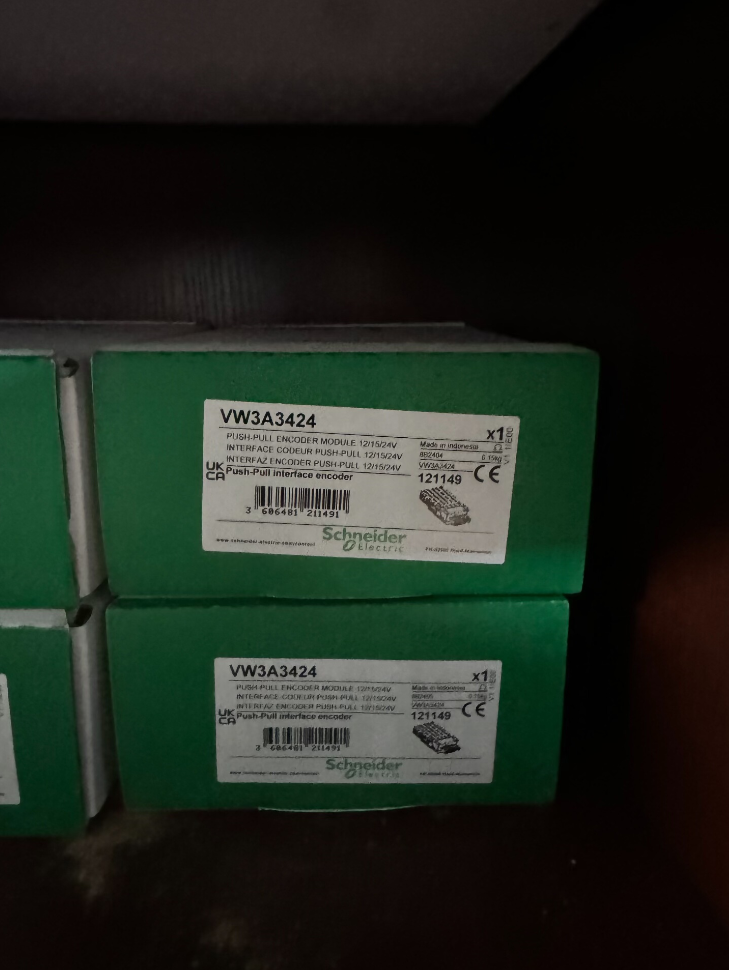
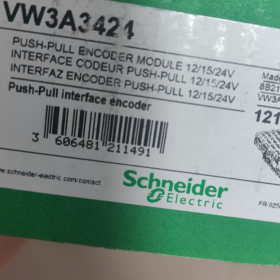
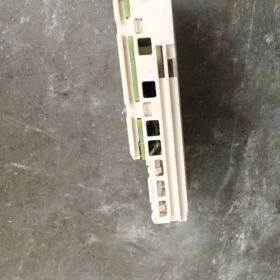
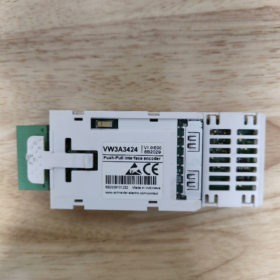
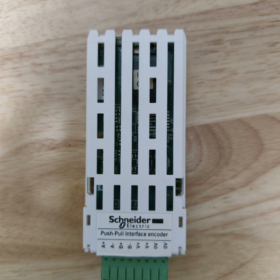
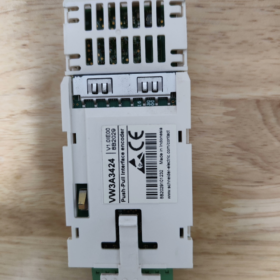
Il VW3A3424 è un HTL (Logica a soglia alta) scheda opzionale di interfaccia encoder incrementale sviluppata da Schneider Electric esclusivamente per i variatori di velocità della serie Altivar, funge da accessorio di espansione per il controllo dell'azionamento ad anello chiuso. Questo modulo invia segnali di feedback di velocità/posizione da un encoder esterno all'azionamento per implementare il controllo vettoriale di flusso (FVC) con feedback del sensore e controllo vettoriale del motore sincrono (FSY). Migliora notevolmente la coppia erogata a bassa velocità, precisione della regolazione della velocità, prestazioni di risposta dinamica e precisione del controllo della coppia, rendendolo adatto per applicazioni di azionamento industriale che richiedono una regolazione stabile della velocità e un'elevata precisione di posizionamento.
- Ripartizione della codifica del modello
| Segmento di codice | Descrizione |
| VW3A | Prefisso accessorio generale per variatori serie Schneider Altivar, che rappresentano i componenti delle opzioni di azionamento |
| 34 | Codice della famiglia di prodotti per i moduli di interfaccia encoder, identificare la gamma di opzioni di feedback dell'encoder |
| 24 | Identificatore del modello specifico, che denota la variante di livello HTL che supporta l'alimentazione ad ampio raggio da 12–24 V per encoder incrementali |
III. Specifiche tecniche principali
| Elemento parametro | Specifica |
| Tipo di prodotto | Modulo interfaccia encoder incrementale HTL |
| Serie di unità compatibili | Macchina Altivar ATV340, Processo Altivar ATV900 (compreso ATV930/ATV950), azionamenti modulari Altivar Process |
| Tensione di alimentazione dell'encoder | 12 A DC / 15 A DC / 24 A DC (uscita adattiva, non è richiesta alcuna configurazione del DIP switch hardware) |
| Corrente di alimentazione massima | 0.2 UN @ 12 V; 0.175 UN @ 15 V; 0.1 UN @ 24 V |
| Tipi di segnale supportati | Differenziale push-pull (UN / /UN, B / /B), push-pull single-ended (UN, B), differenziale a collettore aperto (UN / /UN, B / /B), collettore aperto PNP/NPN single-ended (UN, B) |
| Frequenza operativa massima | 12 kHz |
| Distanza massima di trasmissione | 500 M (soggetto alla corrispondenza della sezione del filo e del tipo di segnale) |
| Metodo di connessione | 1 morsettiera a molla staccabile del canale |
| Funzioni di protezione | Protezione da cortocircuito, protezione da sovraccarico |
| Peso netto | 0.15 kg |
| Slot di installazione | Slot unità B (slot opzionale dedicato a sinistra per le interfacce dell'encoder / Relè IO) |
- Assegnazione dei pin del terminale
Il modulo adotta una morsettiera a molla a 8 pin più un terminale schermato dedicato. Le definizioni dei pin sono elencate di seguito:
| Perno n. | Etichetta del segnale | Descrizione della funzione |
| 1 | A+ | Encoder Canale A ingresso segnale positivo |
| 2 | UN- | Encoder Canale A ingresso segnale negativo (/UN) |
| 3 | B+ | Ingresso segnale positivo del canale B dell'encoder |
| 4 | B- | Ingresso segnale negativo del canale B dell'encoder (/B) |
| 5 | V+ | Terminale positivo di alimentazione dell'encoder (adattivo 12/15/24 Uscita V) |
| 6 | V+ | Terminale positivo di alimentazione dell'encoder (terminale parallelo ridondante) |
| 7 | 0V | Massa di riferimento dell'alimentazione dell'encoder |
| 8 | 0V | Massa di riferimento dell'alimentazione dell'encoder (terminale parallelo ridondante) |
| SCUDO | Schermatura del cavo | Terminazione schermatura complessiva per il cavo di segnale; collegarsi alla vicina piastra di terra dell'armadio del convertitore |
- Installazione, Messa in servizio e configurazione
- Specifiche di installazione dell'hardware
Installare il modulo nello slot opzionale Slot B di sinistra (dedicato per le interfacce encoder / Relè IO) solo quando l'unità è completamente spenta, e verificare che i fermi siano completamente bloccati.
Utilizzare un cavo schermato a doppino intrecciato per il cablaggio dell'encoder; dirigere i cavi lontano dai cavi di potenza e mettere a terra in modo affidabile lo schermo solo ad un'estremità per evitare interferenze elettromagnetiche.
Quando vengono utilizzati solo segnali single-ended, terminare i pin negativi differenziali non utilizzati in base al tipo di encoder: collegare i pin negativi non utilizzati a 0 V per push-pull / Encoder PNP; collegare i pin negativi non utilizzati a V+ per gli encoder NPN.
- Passaggi di configurazione dei parametri (ATV900 / Serie ATV340)
- Passare al menu dell'unità [Impostazioni complete] → [Configurazione dell'encoder], selezionare l'interfaccia dell'encoder corrispondente, e impostare il conteggio PPR dell'encoder, tipo di segnale e parametri della tensione di alimentazione.
- Immettere tutti i parametri nominali della targa del motore ed eseguire l'autotuning del motore.
- Primo set [Utilizzo dell'encoder (EnU)] A “NO”, far avanzare il motore a bassa velocità per diversi secondi, e abilitare il feedback dell'encoder solo dopo lo stato di [Rilevamento dell'encoder (EnC)] modifiche a “Completato”.
- Impostare il parametro del tipo di controllo del motore [Ctt] al controllo vettoriale del flusso (FVC) per motori asincroni o controllo vettoriale del motore sincrono (FSY) per i motori sincroni per attivare il funzionamento ad anello chiuso.
- Matrice per la risoluzione dei problemi comuni
| Sintomo di guasto | Analisi delle cause profonde | Azioni correttive dettagliate |
| Il rilevamento dell'encoder non riesce (stato EnC anomalo) | 1. Cablaggio fase A/B invertito o messa a terra dello schermo inadeguata | 1. Verificare la sequenza di cablaggio dei terminali e l'integrità della messa a terra dello schermo |
| 2. Discordanza tra la tensione di alimentazione dell'encoder e la corrente di carico | 2. Confermare il consumo energetico dell'encoder e far corrispondere l'intervallo di tensione di uscita del modulo | |
| 3. Impostazione errata del parametro PPR dell'encoder | 3. Correggere l'impostazione PPR ed eseguire nuovamente la routine di rilevamento | |
| Severe speed fluctuation and unstable torque output | 1. Signal attenuation and distortion caused by overlong cables | 1. Shorten cable length or increase wire gauge; ensure cable length does not exceed the 500 m limit |
| 2. Encoder signals subject to heavy electromagnetic interference | 2. Adjust cable routing and reliably earth the shield at one end only | |
| 3. Eccentricity or misalignment from improper mechanical encoder mounting | 3. Recalibrate encoder coaxial alignment and fasten mounting screws | |
| Nessuna uscita del modulo, encoder unpowered | 1. Poor slot contact or incompletely inserted module | 1. Spegnimento, re-seat the module and confirm slot latches are fully locked |
| 2. Short-circuit on encoder side triggering overload protection | 2. Troubleshoot short-circuit faults on encoder wiring and power cycle the drive for reset |
VII. Cross-Series Encoder Module Comparison
| Modello | Tipo di codificatore | Differenze fondamentali |
| VW3A3424 | HTL incremental | Wide 12–24 V supply, massimo 500 m di distanza di trasmissione, massimo 12 frequenza kHz, compatibile con gli encoder HTL industriali generali |
| VW3A3420 | TTL / EnDat 2.2 / SSI | Supporta encoder assoluti digitali, massimo 1000 frequenza kHz, lunghezza massima del cavo 100 M, adatto per applicazioni di posizionamento ad alta precisione |
Elenco completo di navigazione dei parametri per azionamenti con VW3A3424
Precondizioni:
- Impostare innanzitutto il livello di accesso dell'unità su Accesso completo; Altrimenti, alcuni parametri avanzati verranno nascosti.
- La modalità di controllo principale e i parametri dell'encoder devono essere modificati con il convertitore fermo; le modifiche non hanno effetto durante il funzionamento.
- La serie ATV340 richiede la versione firmware ≥ V1.5IE10 per la compatibilità VW3A3424.
- Navigazione dei parametri per la serie ATV900 (ATV930/ATV950/ATV960/ATV980)
- Parametri motori di base (Obbligatorio prima dell'autotuning)
Percorso del menu: Menu principale → Impostazioni complete → Controllo motore → Parametri motore
| Codice parametro | Nome del parametro | Istruzioni di configurazione |
| bFr | Frequenza motore standard | Selezionare per targa motore; impostazione di fabbrica 50 Hz CEI |
| National Public Radio, Radio Pubblica | Potenza nominale del motore | Impostare rigorosamente sul valore indicato sulla targhetta del motore |
| nCr | Corrente nominale del motore | Impostare rigorosamente sul valore indicato sulla targhetta del motore |
| nSP | Velocità nominale del motore | Impostare rigorosamente sul valore indicato sulla targhetta del motore |
| Ufr | Tensione nominale del motore | Impostare rigorosamente sul valore indicato sulla targhetta del motore |
- Parametri dell'encoder principale per VW3A3424
Percorso del menu: Menu principale → Impostazioni complete → Configurazione encoder → Encoder 1 (Interfaccia slot B)
| Codice parametro | Nome del parametro | Istruzioni di configurazione |
| EnT | Tipo di codificatore | Selezionare “HTL incrementale” |
| PPr | Impulsi dell'encoder per giro | Immettere il valore effettivo stampato sulla targhetta dell'encoder |
| EnS | Tensione di alimentazione dell'encoder | VW3A3424 supporta l'uscita adattiva; 12 V / 15 V / 24 V può anche essere assegnato manualmente |
| EnF | Tipo di ingresso segnale | Selezionare per uscita encoder: Differenziale push-pull / PNP a collettore aperto / NPN a collettore aperto |
| ren | Inverti la direzione dell'encoder | Predefinito “NO”; passare a “SÌ” se il senso di rotazione rilevato è invertito |
| EnU | Utilizzo dell'encoder | Imposta su “NO” durante l'autotuning; passare a “SÌ” per consentire il controllo finale a circuito chiuso |
- Procedura passo passo per abilitare il controllo a circuito chiuso
- Eseguire l'autotuning del motore
Sentiero: Impostazioni complete → Controllo motore → Autotuning
Selezionare “Sintonizzazione automatica statica” O “Autotuning rotazionale” tramite il parametro "tUn" e seguire le istruzioni visualizzate sullo schermo per completare la sequenza di autotuning.
- Eseguire il rilevamento dell'encoder
Sentiero: Impostazioni complete → Configurazione encoder → Encoder 1
Impostare il parametro "EnC". (Rilevamento dell'encoder) A “SÌ”, far avanzare il motore a bassa velocità per 3–5 secondi; il rilevamento viene superato una volta che lo stato viene aggiornato automaticamente a “Completato”.
- Passa alla modalità di controllo a circuito chiuso
Sentiero: Impostazioni complete → Controllo motore → Modalità di controllo
Riassegnare il parametro "Ctt". (Tipo di controllo motore) come segue:
Motori asincroni: Controllo vettoriale del flusso (FVC)
Motori sincroni: Controllo vettoriale del motore sincrono (FSY)
- Attiva completamente il feedback dell'encoder
Ritornare al menu di configurazione dell'encoder e impostare "EnU". (Utilizzo dell'encoder) A “SÌ”. La configurazione a circuito chiuso è ora completa.
- Navigazione per la diagnostica & Monitoraggio dello stato
Stato dell'encoder in tempo reale: Menù Principale → Diagnostica → Stato Encoder
Cronologia dei guasti dell'encoder: Menu principale → Diagnostica → Cronologia guasti → Guasti encoder
Monitoraggio del conteggio degli impulsi: Menu principale → Monitoraggio → Conteggio impulsi encoder
- Navigazione dei parametri per la serie ATV340
- Parametri motori di base (Obbligatorio prima dell'autotuning)
Percorso del menu: Menu principale → Impostazioni complete → Controllo motore (Repubblica Democratica del Congo) → Parametri motore
| Codice parametro | Nome del parametro | Istruzioni di configurazione |
| bFr | Frequenza motore standard | Selezionare per targa motore; impostazione di fabbrica 50 Hz CEI |
| National Public Radio, Radio Pubblica | Potenza nominale del motore | Impostare rigorosamente sul valore indicato sulla targhetta del motore |
| nCr | Corrente nominale del motore | Impostare rigorosamente sul valore indicato sulla targhetta del motore |
| nSP | Velocità nominale del motore | Impostare rigorosamente sul valore indicato sulla targhetta del motore |
| Ufr | Tensione nominale del motore | Impostare rigorosamente sul valore indicato sulla targhetta del motore |
- Parametri dell'encoder principale per VW3A3424
Percorso del menu: Menu principale → Impostazioni complete → Configurazione encoder (Menù PG)
| Codice parametro | Nome del parametro | Istruzioni di configurazione |
| PG.T | Tipo di codificatore | Selezionare “HTL incrementale” |
| PG.PPR | Impulsi dell'encoder per giro | Immettere il valore effettivo stampato sulla targhetta dell'encoder |
| PG.V | Tensione di alimentazione dell'encoder | Selezionare 12 V / 15 V / 24 V per corrispondere alla potenza nominale dell'encoder |
| PG.MOD | Modalità di ingresso del segnale | Scegliere differenziale/single-ended e push-pull/open collector in base all'uscita dell'encoder |
| PG.REV | Inverti la direzione dell'encoder | Predefinito “NO”; passare a “SÌ” se il senso di rotazione è invertito |
| PG.U | Utilizzo dell'encoder | Imposta su “Inutilizzato” durante l'autotuning; passare a “Feedback sulla velocità” dopo l'attivazione a circuito chiuso |
- Procedura passo passo per abilitare il controllo a circuito chiuso
- Eseguire l'autotuning del motore
Sentiero: Impostazioni complete → Controllo motore (Repubblica Democratica del Congo) → Sintonizzazione automatica
Selezionare la modalità di autotuning corrispondente tramite il parametro "tUn" per completare l'identificazione dei parametri del motore.
- Eseguire il rilevamento dell'encoder
Sentiero: Impostazioni complete → Configurazione encoder → Rilevamento encoder
Avviare il rilevamento e far funzionare il motore a bassa velocità; il rilevamento viene eseguito quando viene visualizzato lo stato “Completato”.
- Passa alla modalità di controllo a circuito chiuso
Sentiero: Impostazioni complete → Controllo motore (Repubblica Democratica del Congo) → Tipo di controllo
Riassegnare il parametro "Ctt" come segue:
Motori asincroni: Controllo vettoriale del flusso (FVC)
Motori sincroni: Controllo vettoriale del motore sincrono (FSY)
- Attiva il feedback dell'encoder
Ritornare al menu di configurazione dell'encoder e impostare `PG.U` (Utilizzo dell'encoder) A “Feedback sulla velocità”. Il controllo a circuito chiuso è ora attivo.
III. Restrizioni di configurazione critiche & Divieti
- NON passare a FVC / Modalità FSY prima di terminare l'autotuning del motore; ciò causerà guasti al motore e sovracorrente.
- NON abilitare il feedback ad anello chiuso se il rilevamento dell'encoder fallisce; si verificheranno una deriva della velocità e un'oscillazione della coppia.
- La tensione di alimentazione dell'encoder non deve mai superare la tensione nominale dell'encoder, in caso contrario l'encoder verrà danneggiato permanentemente.
- Quando si cablano segnali single-ended, I pin negativi differenziali non utilizzati non devono essere lasciati flottanti; terminarli al livello di tensione corrispondente per tipo di segnale.
Note di traduzione
- Abbreviazioni degli standard industriali (FVC, FSY, HTL, PPR, Repubblica Democratica del Congo, TTL, SSI, EnDat) mantenere la terminologia originale del settore;
- Codici dei parametri dell'azionamento (bFr, EnU, Ctt, PG.T ecc.) rimangono invariati secondo la documentazione ufficiale Schneider;
- Termini elettrici, gli standard di cablaggio e le descrizioni dei guasti sono conformi alle convenzioni inglesi dell'ingegneria dell'automazione internazionale;
- I percorsi di navigazione dei menu seguono il testo originale del menu HMI della serie Schneider ATV.
NH42-63-318x560.png "Commutatori automatici di tipo PC CHINT (ATS)NH42-63/4SZ")