 Contator,disjuntor,sensor,Codificador,CLP,Conversor
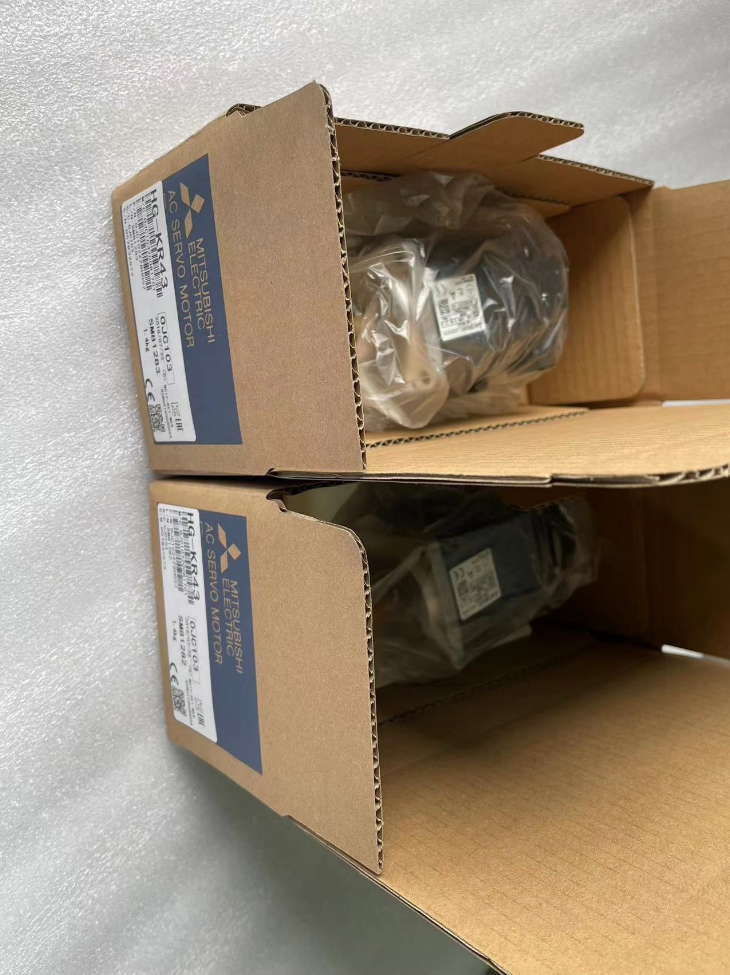
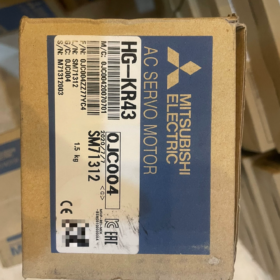
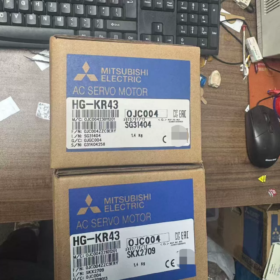
Explicação do código do modelo
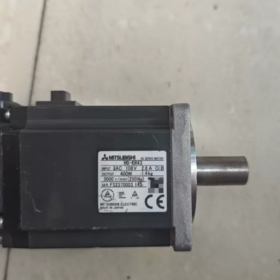
– HG-KR: Rotativo de baixa inércia servo motor da série MELSERVO-J4
– 43: Potência nominal 400W
-Descrições de sufixos:
HG-KR43: Sem vedação do eixo, sem freio
HG-KR43J: Com vedação do eixo, sem freio (mais utilizado na China)
HG-KR43B: Sem vedação do eixo, com freio eletromagnético
HG-KR43BJ: Com vedação do eixo + freio eletromagnético (para aplicações de eixo vertical)
Especificações elétricas principais
| Item | Especificação |
| Potência nominal | 0.4 kW (400C) |
| Torque nominal | 1.3 N·m |
| Torque Máximo | 4.5 N·m |
| Velocidade nominal | 3000 rpm |
| Velocidade máxima | 6000 rpm |
| Inércia do Rotor | 0.371 kg·cm² |
| Corrente nominal | 2.6 UM |
| Corrente Máxima | 9.1 UM |
| Codificador | 22Híbrido absoluto/incremental de ‑bit, 4194304 p/rev |
| Classe de Proteção | IP65 (excluindo seção de penetração do eixo) |
| Classe de fonte de alimentação | Classe AC200V |
| Peso | 1.4 kg |
| Dimensão de montagem | Flange 60mm, comprimento total 98,3 mm |
Unidades compatíveis
-Eixo único: MR-J4-40A / MR-J4-40B (Em geral / Fibra óptica SSCNETⅢ)
-Multieixo: MR-J4W2-44B (2-eixo integrado)
⚠️ Os motores da série HG-KR funcionam apenas com inversores da série J4. Eles não são diretamente compatíveis com J3 / Unidades J2S; a substituição direta por unidades legadas é inválida.
Cenários de aplicação
Baixa inércia e resposta rápida, ideal para movimento ponto a ponto de alta velocidade: Pórticos XY, equipamento semicondutor, pequenos manipuladores, montadores de chips, máquinas de processamento em pequena escala.
Opções de substituição
- Substituição intra-série:
Eixo vertical que requer freio → HG-KR43BJ
Ambiente muito poluído com poeira/óleo → selecione o sufixo -J com vedação do eixo
- Atualização entre séries: Homólogo MR-J5 HG-KS43J (J5 de nova geração, dimensões de montagem mecânica idênticas)
- Retrofit de projeto legado: Motor HF-KP43 de 400 W da era J3, desempenho elétrico semelhante, mas as unidades não são intercambiáveis.
Lista de verificação de inspeção de unidades usadas
- Girar o eixo do motor: Rotação suave sem emperramento ou ruído anormal.
- Teste de isolamento: Medir a resistência de isolamento do enrolamento à terra.
- Teste de comunicação do codificador: Conecte ao MR-J4-40A, ler a posição do codificador; confirme não AL25 / Alarmes do codificador AL16.
- Modelos equipados com freio: Verifique o acionamento e a liberação do freio quando ligado / condições de desligamento.
- Modelos de vedação de eixo: Inspect shaft end for oil leakage.
Alarmes Comuns
-AL16 / AL25: Falha do codificador; usually caused by rear-end impact or cable damage.
-AL30: Sobrecarga. Check load-to-motor inertia ratio; maximum allowable ratio: 25× motor inertia.
-AL50: Sobrecorrente. Check power-cable insulation and grounding.
MR-J4W2-44B (J4 2-axis Integrated Servo Drive, SSCNETⅢ/H, Máx.. 400W per axis)
This 2-axis drive supports arbitrary mixing of motor types on Axis A / Axis B (rotary / linear / DD direct-drive). Maximum power rating per axis: 400C, Classe AC200V.
- Rotary Servo Motors (Mais Comum)
HG-KR Low-inertia Series (includes HG-KR43 mentioned above)
HG-KR053(B), HG-KR13(B), HG-KR23(B), HG-KR43(B)
Suffix B = brake; J = shaft seal; combined suffix-BJ available; faixa de potência: 50W-400W
HG-MR Ultra-low-inertia Series
HG-MR053(B), HG-MR13(B), HG-MR23(B), HG-MR43(B)
Ultra-low rotor inertia for high-frequency reciprocating motion, 50-400C
❗Critical Limitations:
- J3 legacy motors HF-KP, HF-MP are NOT supported and cannot be driven directly.
- HG-SR, Os motores HG-JR de média-alta potência excedem a potência nominal de MR-J4W2-44B; usar MR-J4W2-77B / MR-J4W2-1010B em vez disso.
- Servomotores Lineares (Série LM)
Suporta bobinas primárias de LM-H3, LM-K2, Série LM-U2:
-LM-H3P2A-07P-BSS0
-LM-H3P3A-12P-CSS0
-LM-K2P1A-01M-2SS1
-LM-U2PAB-05M-0SS0, LM-U2PAD-10M-0SS0, LM-U2PAF-15M-0SS0, LM-U2PBB-07M-1SS0
- Motores DD de acionamento direto (TM-R / Série TM-RF)
TM-RG2M002C30, TM-RU2M002C30, TM-RG2M004E30, TM-RU2M004E30, TM-RG2M009G30, TM-RU2M009G30, TM-RFM002C20, TM-RFM004C20
Principais notas de aplicação
- Potência nominal máxima por eixo: 400C. Configurações como Eixo A:400C + Axis B:400W ou Eixo A:400C + Axis B:50Somos permitidos; eixos de potência incompatíveis são permitidos.
- Comunicação: Somente barramento de fibra óptica SSCNETⅢ/H; sem interface de trem de pulso.
- Suporta controle de circuito fechado completo (2-codificador serial de fio).
- Os motores HG-KS da série J5 são incompatíveis; Os motores HG-KS requerem exclusivamente drives MR-J5.
- Configurações mistas (rotary + motor linear, rotary + Motor DD) são permitidos em uma unidade MR-J4W2-44B.
Exemplos típicos de configuração
-Eixo A: HG-KR43 (400C) + Axis B: HG-KR23 (200C)
-Eixo A: HG-MR43 + Axis B: Motor linear LM-U2
MR-J4W2-44B (Unidade J4 SSCNETⅢ/H de 2 eixos, Máx.400W por eixo, CA200V)
Atribuição mista de motor suportada: rotary, motores lineares e de acionamento direto DD podem ser combinados livremente. Limite de potência por eixo:400C; Eixo A / O eixo B pode funcionar em diferentes níveis de potência. Compatível apenas com motores da série J4; Os motores das séries J3 e J5 não são suportados.
- Rotary Servo Motors (Mais Comum)
HG-KR Baixa inércia (incluindo HG-KR43 acima)
HG-KR053(B), HG-KR13(B), HG-KR23(B), HG-KR43(B)
B = freio; J = shaft seal; sufixo BJ combinado disponível; faixa de potência: 50-400C
HG-MR Inércia ultrabaixa
HG-MR053(B), HG-MR13(B), HG-MR23(B), HG-MR43(B)
50-400C, para movimento alternativo de alta frequência
❗Aplicativos Proibidos:
- Não é possível acionar motores J3 legados HF-KP / HF-MP.
- HG-SR, Os motores HG-JR ≥500W excedem a potência nominal de 44B; MR-J4W2-77B é necessário.
- Não é possível acionar motores HG-KS da série J5.
- Servomotores Lineares (Bobinas Primárias)
Cobertura de motor linear de pequena potência idêntica ao MR-J4-40B de eixo único:
-LM-H3P2A-07P-BSS0
-LM-H3P3A-12P-CSS0
-LM-K2P1A-01M-2SS1
-LM-U2PAB-05M-0SS0, LM-U2PAD-10M-0SS0, LM-U2PAF-15M-0SS0, LM-U2PBB-07M-1SS0
III. Motores DD de acionamento direto
-TM-RFM002C20
-TM-RFM004C20
- Restrições Críticas de Hardware
- Potência máxima de saída por eixo: 400C. Exemplos válidos: Eixo A-HG-KR43(400C) + Eixo B-HG-KR13(100C); Motor linear Eixo-A + Motor rotativo eixo-B.
- Interface de comunicação: Somente barramento de fibra óptica SSCNETⅢ/H; sem pulso ou porta de entrada analógica.
- Controle de circuito fechado completo suportado (codificador serial externo).
- Código de falha 1A.1: Erro de combinação do motor. Geralmente causado por hardware de motor incompatível ou configuração incorreta de parâmetros do modelo do motor.
Configurações típicas práticas
- Eixo A: HG-KR43 (400C) + Axis B: HG-KR23 (200C)
- Eixo A: HG-MR43 + Axis B: Motor linear LM-U2
- Eixo A: Motor TM-RFM004C20 DD + Axis B: HG-KR13


NH42-63-318x560.png "Chaves de transferência automática tipo PC CHINT (ATS)NH42-63/4SZ")