 Contator,disjuntor,sensor,Codificador,CLP,Conversor
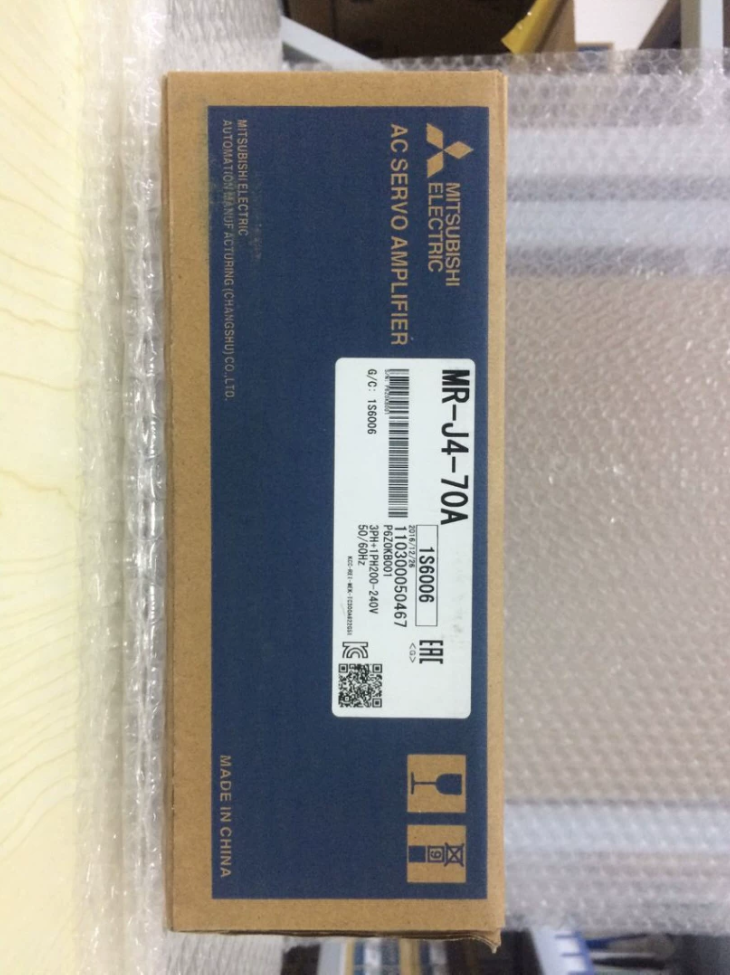
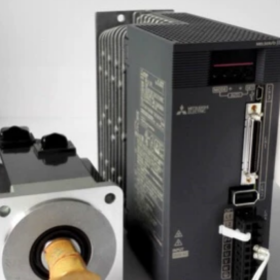
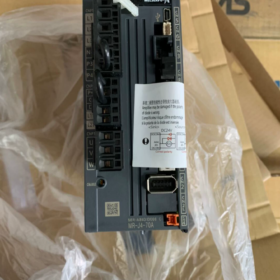
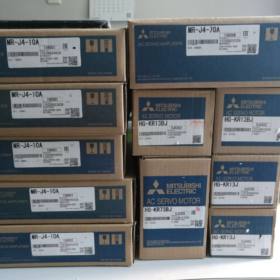
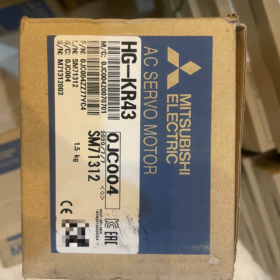
(Série MELSERVO-J4, 3.5 kW)
MR-J4: 4geração de alto desempenho servo amplificador da série J4
350: Potência nominal 3,5 kW
UM: Pulso + interface analógica de uso geral (comando com fio, sem barramento de fibra óptica SSCNET). Versão ônibus: MR-J4-350B. Sufixo -RJ: Suporta codificador linear externo para controle total de circuito fechado.
⚠️ Modelos de 3,5 kW e superiores aceitam apenas fonte de alimentação principal AC200-240V trifásica. Alimentação monofásica NÃO é permitida.
Especificações elétricas principais
| Item | Parâmetro |
| Entrada do circuito principal | 3‑fase AC200‑240V, 50/60Hz; faixa permitida:170-264 V |
| Corrente de entrada nominal | 21.7UM |
| Corrente de saída nominal | 20UM |
| Corrente de saída de pico | 60UM (3-dobrar, máx.10s curto período) |
| Fonte de alimentação de controle | DC24V±10%, 0.5UM (incluindo circuito de segurança STO) |
| Largura de banda do loop de velocidade | 2.5 kHz |
| Resistor regenerativo integrado | 850C; resistor regenerativo externo necessário para cargas verticais ou ciclos freqüentes de partida/parada |
| Função de segurança | STO (Torque seguro desativado), compatível com IEC61800‑5‑2 |
| Comando de pulso | Diferencial:4MPs; Coletor aberto:200kpps |
| Comando analógico | ±10V (velocidade / referência de torque) |
| Resolução do codificador | Motor combinado: 22-pedaço (4194304 p/r) |
| Dimensões gerais | 140×180×195mm |
| Peso | 2.8 kg |
| Classe de proteção | IP20, apenas para instalação em gabinete |
Servomotores Compatíveis (200Classe V)
Inércia média: HG-SR352, HG-SR353; Com freio: HG-SR352B, HG-SR353B
Baixa inércia: HG-KR353, HG-KR353B (com freio)
J2S / Os motores da série JE não podem ser usados diretamente devido à incompatibilidade do protocolo do encoder.
Visão geral da interface
- CN1: Bloco terminal de sinal de E/S, pulso/direção, Entrada analógica ±10V, DI/C digitais, Circuito de segurança STO
- CN2: Conector do codificador do motor
- CN3: Porta de serviço USB, para conexão de PC com MR-Configurator2 para comissionamento, monitoramento e backup de parâmetros
- CN4: Interface de codificador linear de circuito fechado completo (ativado apenas para variante -RJ)
- Terminais do circuito principal: Alimentação principal L1/L2/L3; U/V/W para motor; B1-B2 para resistor regenerativo externo.
Principais recursos
Três modos de controle comutáveis: Posição, Velocidade, Torque. Compatível com PLC de saída de pulso (Série FX/Q/L/R) e controladores de movimento de pulso de terceiros.
Supressão de vibração avançada Ⅱ, filtro adaptativo, autoajuste, Proteção instantânea contra falha de energia ToughDrive, compensação de protrusão quadrante, função de diagnóstico da máquina.
Saída de pulso do codificador de fase A/B/Z, 2-saída de monitor analógico de canal.
Substituição imediata para MR-J3-350A (montagem mecânica compatível; parâmetros requerem reajuste).
Referência de seleção alternativa
- Versão do barramento da mesma série: MR-J4-350B (Barramento de fibra óptica SSCNET Ⅲ/H, para sistemas síncronos multieixos)
- Atualização de nova geração: MR-J5-350A (maior largura de banda; montagem de hardware não totalmente compatível, fiação e compatibilidade do motor a serem verificadas).
- Retrofit para equipamentos legados: Atualize MR-J3-350A para esta unidade; preste atenção ao resistor regenerativo e à migração de parâmetros.
Lista de verificação de inspeção de unidades usadas
- Verificação visual: Marcas de queimado, terminais queimados, capacitores salientes.
- Teste de isolamento: Teste megômetro entre o circuito principal U/V/W e o aterramento de proteção.
- Ligar sem motor: Verifique se há alarmes; verificar o status do circuito STO.
- Teste de jog do motor sem carga: Verifique o ruído anormal, vibração e feedback do codificador.
- Use o MR-Configurator2 para ler o histórico de alarmes internos.
Alarmes Comuns
AL.30: Erro regenerativo. Verifique o dimensionamento do resistor regenerativo. O resistor externo é obrigatório para aplicações frequentes de partida-parada ou eixo vertical.
AL.16: Erro de comunicação do codificador. Inspecione o cabo e os conectores CN2.
AL.E6: Circuito STO aberto. Terminais CN1 STO não em curto-circuito ou sinal de segurança externo acionado.
Notas complementares para MR-J4-350A (Seção 2)
- Fiação típica de direção de pulso para controle de posição
Terminais CN1, sinalização diferencial (recomendado para alta imunidade a ruídos, para saída diferencial PLC)
- Comando de pulso: PP ← Saída de pulso PLC; NP ← pulso negativo
- Comando de direção: PD ← Saída de direção do PLC; ND ← direção negativa
- Circuito de segurança STO: Curto-circuito STO1-STO2 e STO3-STO4 em CN1, caso contrário AL.E6 ocorre e o servo não pode funcionar.
- Fonte de controle DC24V: DICOM para 24V+; DOCOM para 24V-.
Configurações de parâmetros para modo de direção de pulso
| Parâmetro Não. | Contexto | Descrição |
| Pr..000 | 0 | Modo de controle de posição |
| Pr..001 | 1 | Pulso + modo de entrada de direção |
| Pr..042 | 10000 | Numerador eletrônico de engrenagens, ajuste conforme necessário |
Modo de coletor aberto (CLP legado, não recomendado para cabos longos)
Máx.. frequência de pulso limitada a 200kpps; comprimento do cabo ≤3m, suscetível a interferência eletromagnética.
Precauções com fiação
- L1/L2/L3 devem ser alimentados com 200-240V AC trifásico. Nunca aplique 220 V monofásico ao MR-J4-350A, alarme de falha na fonte de alimentação será acionado.
- Sequência de fase U/V-W incorreta causa agitação e alarme AL.37.
- Usar Mitsubishi cabo servo blindado para fiação do encoder CN2; blindagem de aterramento em ambas as extremidades.
Software de comissionamento
MR-Configurador2. Conecte o PC USB ao CN3 para operação jog, autoajuste, leitura do histórico de alarmes e backup de parâmetros.
Diferenças completas & Guia de substituição: MR-J4-350A substituindo MR-J3-350A
Unidade original: MR-J3-350A; Unidade de substituição: MR-J4-350A; Ambos 3,5 kW, 200Classe V.
- Instalação Mecânica & Hardware
- Recorte de montagem totalmente compatível: As posições dos furos dos parafusos correspondem, retrofit direto sem modificação do gabinete.
- Dimensões gerais quase idênticas; o layout do dissipador de calor difere sem impacto no encaixe.
- Terminais do circuito principal L1/L2/L3, U/V/W, B1-B2 para resistor regenerativo: pino a pino idêntico. Os cabos de alimentação existentes e o resistor regenerativo externo podem ser reutilizados.
- ✅Grande diferença: Conector de E/S de controle CN1
MR-J3-350A: Bloco terminal com braçadeira de mola
MR-J4-350A: Conector removível
Nota de retrofit de campo: O chicote MR-J3 CN1 existente não pode ser conectado diretamente ao MR-J4. Duas opções:
① Adquira um plugue CN1 dedicado para MR-J4 e religue os fios existentes.
② Mantenha o bloco terminal J3 antigo e implemente o adaptador externo de fio voador.
- Conector do codificador CN2: Mesmo plugue físico, protocolo diferente
MR-J4-350A pode acionar o motor legado MR-J3 HF-SP352 (versão de firmware A8 ou superior).
MR-J3 não pode acionar motores HG-SR da série J4.
O plugue do cabo do codificador físico se encaixa, verifique novamente os eixos verticais; use cabos blindados genuínos.
- Nova porta de serviço USB CN3 (ausente em MR-J3). Use MR-Configurator2 para configuração.
- Circuito de segurança STO (Causa raiz para AL.E6)
MR-J3 não possui função de segurança STO integrada.
Os terminais MR-J4 STO estão abertos por padrão de fábrica. Curto-circuito STO1-STO2 e STO3-STO4 em CN1, caso contrário, AL.E6 aparece imediatamente após ligar. Esta é a armadilha de campo mais frequente durante a substituição.
- Comparação de resistores regenerativos
| Item | MR‑J3‑350A | MR‑J4‑350A |
| Potência permitida do resistor regenerativo integrado | 300C | 850C |
| Definição do terminal B1‑B2 | Idêntico | Idêntico |
O resistor regenerativo externo existente pode permanecer em serviço. Para cargas freqüentes de start-stop ou de eixo vertical, não confie apenas no resistor interno; mantenha o resistor externo conectado.
- Compatibilidade de motores
- ✅MR-J4-350A suporta HF-SP352 legado / Motores HF-SP352B da plataforma J3, firmware ≥A8 necessário.
- ❌MR-J3-350A não pode acionar motores HG-SR352 da série J4.
- Cabos de alimentação do motor: mecanicamente intercambiável para reutilização. Os cabos do codificador compartilham plugues idênticos, mas diferem no protocolo; cabos de motor HF legados são aceitáveis.
- Migração de parâmetros (NÃO importe arquivos de parâmetros MR-J3 diretamente)
Arquivos de parâmetros MR-J3 não podem ser carregados no MR-J4. Os números dos parâmetros parciais foram alterados; insira valores manualmente, não copie todos os parâmetros no atacado.
Mapeamento de parâmetros principais (Modo de posição de direção de pulso)
| Função | Parâmetro MR-J3 Não. | Parâmetro MR-J4 Não. | Observações |
| Seleção do modo de controle | Pr..0 | Pr..000 | Modo de posição =0 |
| Modo de entrada de pulso (Pulso+Direção) | Pr.1 | Pr..001 | Pulso+Direção =1 |
| Numerador eletrônico de engrenagens | Pr.42 | Pr..042 | A relação de transmissão eletrônica deve ser verificada novamente |
| Denominador de engrenagem eletrônica | Pr.43 | Pr..043 | |
| Máx.. frequência de pulso de comando | Pr.21 | Pr..021 | Entrada diferencial MR-J4 de até 4Mpps vs.. MR-J3 máx.1Mpps |
MR-J4 aceita frequência de pulso mais alta (4Diferencial de mpps, MR-J3 apenas 1Mpps). Taxas de pulso mais altas do PLC são alcançáveis após a substituição.
Observações de ajuste
MR-J4 implementa supressão avançada de vibração Ⅱ e ganhos de filtro adaptativos. Não copie valores de ganho diretamente do MR-J3. Execute o ajuste automático após a substituição e ajuste os ganhos.
- Procedimento passo a passo de retrofit de inicialização
- Desligue o equipamento; remova MR-J3-350A e monte MR-J4-350A in-situ.
- Mantenha a fiação existente para o circuito principal L1/L2/L3, Resistor regenerativo U/V/W e B1-B2.
- Processo CN1: Encaixe o plugue MR-J4 dedicado; curto-circuitar STO1-STO2 e STO3-STO4 para evitar AL.E6.
- Conecte o cabo do codificador CN2. Para motores HF-SP legados, confirme o firmware da unidade ≥A8.
- Ligado; execute a redefinição de fábrica primeiro, em seguida, insira manualmente os parâmetros críticos (modo, formato de entrada de pulso, relação de transmissão eletrônica).
- Teste de jog sem carga para verificar a direção de rotação. Inverta a direção modificando a configuração do bit dentro de Pr.000 (reversão de software), não troque as fases de alimentação U/V/W.
- Execute o ajuste automático. Operar a máquina sob carga; monitorar vibração ou ruído. Observe o fator de carga regenerativo para evitar erro regenerativo AL.30.
- Falhas típicas relacionadas à substituição
- AL.E6: Circuito STO não em curto-circuito. MR-J3 não possui STO, esta falha é altamente comum em retrofits.
- AL.16 Erro do codificador: Motor J3 legado usado com firmware de unidade desatualizado → atualizar firmware.
- Má precisão de posicionamento / vibração: Não reutilize as configurações de ganho J3; realizar um novo autoajuste.
- AL.30 Erro regenerativo: Parada frequente / eixo vertical → inspecionar o resistor regenerativo externo.
- Nenhuma resposta ao comando de pulso: Verifique novamente o Pr.001 configuração do modo de entrada de pulso.
- Considerações sobre o programa PLC
A duração da inicialização difere entre MR-J3 e MR-J4. Para máquinas de eixo vertical, adicione um pequeno atraso na lógica do CLP após o sinal de servo pronto para evitar a queda do eixo.


NH42-63-318x560.png "Chaves de transferência automática tipo PC CHINT (ATS)NH42-63/4SZ")