 Contactor,întrerupător de circuit,senzor,Codificator,PLC,Convertor
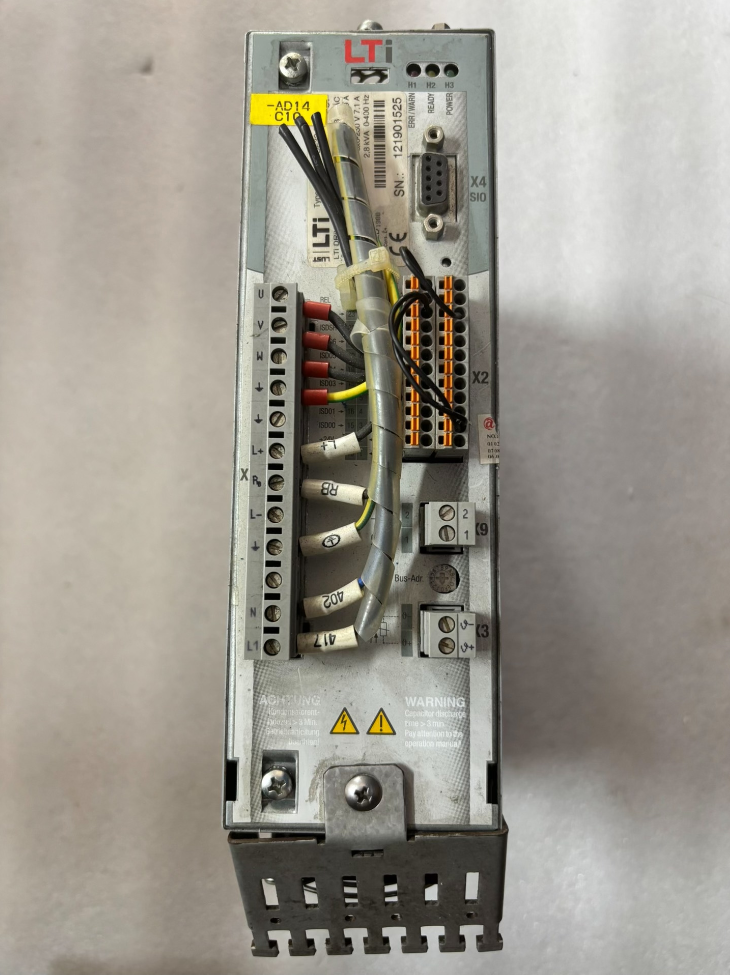
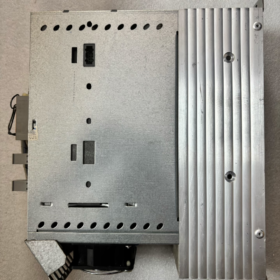
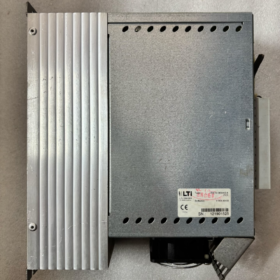
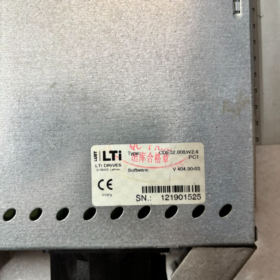
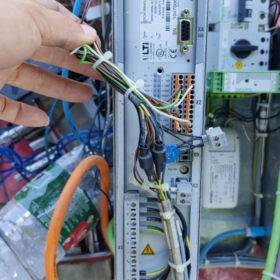
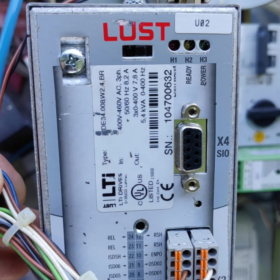
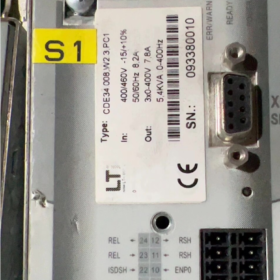
LUPTA (Germania), achizitionat ulterior de KEBA. Seria CDE3000 este complet întreruptă, cu stocuri excedentare noi sau unități renovate disponibile pe piață.
- Defalcarea codului de model
CDE32.008.W2.4
- CDE: Seria de produse → CDE3000 compact servomotor (servo universal, suportă motoare sincrone/asincrone, tranzistor de frânare încorporat)
- 32: Codul clasei de tensiune
32 = 1/3-fazat AC230V (200…240V)
34 = Clasa AC400V
- 008: Curent nominal → Curent nominal de ieșire continuu 7,1 A, compatibil cu servomotoare de ~1,5 kW
- W: Ramura de firmware (Platforma W, se distinge de platforma C-firmware timpurie)
- 2.4: Versiunea de firmware V2.4
Sufix comun de ordine completă: CDE32.008.W2.4.PC1
PC1 = Standard CANopen (DSP402) interfata de comunicare; Profibus și alte plăci de expansiune opționale
- Specificații electrice de bază
| Articol | Caietul de sarcini |
| Alimentare de intrare | 1~3 faze AC200–240V 50/60Hz |
| Curent nominal de ieșire | 7.1 O (continuu) |
| Curent de ieșire de vârf | 14.2 O (2× capacitate de suprasarcină) |
| Motoare compatibile | Servomotoare sincrone cu magnet permanent / Motoare asincrone cu invertor |
| Moduri de control | Bucla de poziție, buclă de viteză, bucla de cuplu; comanda pulsului & controlul fieldbus suportat |
| Interfata codificatorului | Encoder incremental (TTL/RS422); modul de rezoluție opțional |
| Frânare încorporată | Tranzistor de frânare integrat, este necesară rezistența de frânare externă |
| I/O digitală | 8DIN / 2DO, Intrare analogică ±10V, ieșire releu |
| Standard de comunicare | Standard CANopen DSP402; Profibus-DP extensibil |
| Metoda de răcire | Răcire de montare a plăcii de bază |
| Temperatura ambiantă de funcționare | 0℃~+40℃ (instalarea dulapului), condens interzis |
| Clasa de protectie | IP20 (pentru uz intern al cabinetului) |
- Prezentare generală a interfețelor hardware
X1: Alimentare principală L/N/PE; ieșire motor U/V/W
X2: Bloc terminal de control (DI/DO, semnale analogice, permite, oprire de urgență)
X4: Port tastatură pentru KP200; port de comunicație pentru punerea în funcțiune a software-ului
X5: Interfață de feedback al codificatorului
X9: Acționare frână motor (24Bobina de frana V)
Accesorii externe: Rezistenta de franare, Panou operator KP200, cablu de punere în funcțiune, Cardul de memorie cu parametrii SmartCard
- Software de punere în funcțiune
Nume software: DriveManager (fost LUST ServoManager)
Suportă citire/scriere firmware, descărcarea parametrilor, osciloscop, configurație electronică a angrenajului
Compatibil cu toate versiunile de firmware W2.0~W2.4; comunicare prin RS232 / Cablu USB la RS232
- Întreruperea & Soluții de înlocuire
⚠️ Producătorul original a încetat producția seriei CDE3000; nu este disponibil un model de înlocuire direct OEM
Opţiune 1: Piese de schimb din aceeași serie (prioritate pentru întreținere)
Echivalent interschimbabil: CDE32.008 cu orice firmware W2.x (W2.2/W2.3/W2.4 compatibile reciproc; parametrii necesită re-descărcare)
Nota: CDE32.008 ≠ CDA32.008; pinout-urile hardware sunt incompatibile, înlocuirea directă nu este permisă!
Opţiune 2: Înlocuitor de nouă generație KEBA (modernizarea completă a mașinii)
După ce KEBA a dobândit LUST, platforma corespunzătoare: Seria KeDrive D3
Model echivalent recomandat: KeDrive D3-230/A008 (AC230V, 7.5O clasă)
Riscuri: Cablajul terminalului, software-ul și structurile parametrilor sunt complet diferite. Este necesară reconstrucția programului de cablare și PLC; înlocuire plug-and-play imposibilă
- Coduri de eroare comune (Universal pentru CDE3000)
| Cod de eroare | Sens | Cauze tipice |
| E-OC | Supracurent | Scurtcircuit motor, deteriorarea izolației la pământ, blocarea motorului, defecțiune a modulului de alimentare |
| E-OV | Supratensiune DC Bus | Fără rezistență de frânare în timpul decelerației, sarcină de inerție mare |
| E-UV | Subtensiune DC Bus | Faza de intrare lipsește, căderea tensiunii de alimentare |
| E-ENC | Eroare codificator | Cablu codificator rupt, cablare incorectă, codificator defect |
| E-CPU | Eroare de firmware de sistem | Parametri corupti, defect placa de baza; încercați resetarea parametrilor din fabrică |
| E-TMP | Supraîncălzirea conducerii | Disiparea slabă a căldurii, temperatura ambientală excesivă |
- Ghid pentru capcana de selecție
- Nu confundați CDE / CDB / CDA: Hardware-ul celor trei serii este reciproc incompatibil;
- Fișierele de parametri ale unităților W-firmware și C-firmware nu pot fi schimbate;
- Dacă unitatea originală este CDE32.008.W2.4.PC1, înlocuitorul trebuie să fie echipat cu PC1 (CANopen);
- Tranzistorul de frânare încorporat nu poate funcționa fără sarcină; rezistența de frânare potrivită este obligatorie;
- Pentru vehicule second-hand, confirmați mai întâi versiunea firmware-ului. Firmware-ul învechit poate fi incompatibil cu parametrii echipamentului original.
Lista completă de software pentru PC gazdă pentru servomotor LUST CDE32.008.W2.4
Trebuie să se distingă două categorii:
1) Software de punere în funcțiune OEM: Reglarea parametrilor, upgrade de firmware, osciloscop, diagnosticarea defecțiunii (cu scop special; nu poate controla echipamentul în timpul producției normale)
2) Software de control al gazdei de producție: PLC / software de control industrial / Software de configurare HMI pentru controlul automatizat al producției în timp real (prin comenzi fieldbus sau impuls)
Firmware-ul conducerii: W2.4 (W platformă de firmware), incompatibil cu software-ul pentru platformele C-firmware mai vechi.
- Software-ul oficial dedicat pentru punere în funcțiune (Doar instrument OEM)
- DriveManager (Fost ServoManager) [Obligatoriu]
✅ Cerințe pentru versiunea compatibilă
Varianta minima: V3.40 și mai sus; V3.50 / V3.60 Recomandat
⚠️ DriveManager V3.80 este dezvoltat pentru platformele ulterioare ServoC și KeDrive. Utilizați V3.50 pentru compatibilitate optimă cu CDE3000 (W2.4).
❌ WinConfig nu este acceptat! WinConfig funcționează numai pentru seria C-firmware CDA și nu se poate conecta la seria CDE-W
Metode de conectare de comunicare
Terminalul X4: Port serial RS232 (Cablu de punere în funcțiune DB9) conectat direct la portul COM al computerului; Adaptor USB la RS232 utilizabil, se recomandă un convertor izolat
Fără port USB nativ; conexiunea USB directă la unitate nu este acceptată
Funcții de bază
Identificarea motorului, reglaj PID cu trei bucle, încărcarea/descărcarea/salvarea fișierelor parametrilor
Upgrade de citire/scriere firmware (tot firmware-ul W2.x, inclusiv W2.4 acceptat)
Osciloscop Trace încorporat, monitorizarea în timp real a curentului/poziției/vitezei, citirea istoricului defecțiunilor
Angrenaj electronic, modul homing, întrerupător de limită, Configurarea parametrilor CANopen
Sistem de operare acceptat: Windows XP / Win7 / Win10 (32/64-pic); Win11 necesită modul de compatibilitate pentru versiunile parțiale
- Panoul de operator local (HMI de bază, nu software bazat pe PC)
KP200 / Panou operator portabil KP300, conectat la X4. Doar pentru punerea în funcțiune manuală locală; Telecomandă PC indisponibilă.
- Software de control al gazdei de producție (Pentru funcționarea normală a echipamentului)
CDE32.008.W2.4 (Versiunea PC1 = standard CANopen DS402) suportă două canale de control:
① Control CANopen fieldbus; ② Direcția pulsului + control analogic
(1) Software de control gazdă bazat pe CANopen (Protocolul DS402)
Unitatea implementează standardul CiA301/CiA402 CANopen, independent de protocol de marca controlerului
- CODESYS V3
Cu add-on-ul CANopen Manager; importați fișierul LUST CDE3000 EDS pentru controlul poziției/vitezei/cuplului
Aplicabil: Beckhoff, Inovaţie, Phoenix Contact, Advantech și alte PC-uri industriale soft PLC
- TIA Portal (PLC Siemens)
S7-1200/1500 asociat cu modulul de comunicare CANopen, configurat prin fișierul EDS
- GX Funcționează / GX Works3 (Mitsubishi)
Seria Q/L/R cu modul master CANopen
- MotionWorks, OpenPCS (Controlere de mișcare în timp real)
- KEBA KEMRO Studio (Controler KEBA, compatibil nativ cu unitățile LUST)
- Instrumente generale de monitorizare CANopen (Doar punerea în funcțiune, nu pentru controlul producției pe termen lung)
CANalyzer, Canapea, CANExplorer, Monitor IXXAT CanOpen
Scop: Monitorizarea mesajelor autobuzului, SDO citire/scriere pentru depanare. Nu este potrivit ca software de control al gazdei de producție
Notă importantă: CDE3000 nu are suport nativ EtherCAT; Încercările de comunicare EtherCAT vor eșua!
(2) Versiune extinsă Profibus-DP (Cu card de interfață opțional CM-DPV1)
Dacă unitatea este echipată cu modul Profibus, compatibil cu:
TIA Portal, GX Funcționează, RSLogix și alte programe care acceptă stațiile master Profibus
- Configurare HMI & Software de monitorizare (Servo control indirect)
Nu se poate comanda direct servo; instrucțiuni transmise prin PLC
Weintek EBPro, MCGS, Siemens WinCC Flexible/WinCC, Intouch, Aprindere
Calea de comunicare: HMI → PLC → CANopen → CDE32.008 Servo
- Limitări critice & Capcane pentru firmware-ul W2.4
- ❌ Nu există software dedicat de control pentru PC pentru a opera servo prin RS232
X4 RS232 rezervat exclusiv pentru punerea în funcțiune DriveManager. Performanța în timp real a portului serial este slabă; nu utilizați niciodată RS232 pentru controlul mișcării în timpul producției. Utilizați magistrala CANopen / semnale de impuls pentru controlul operațional.
- ❌ DriveManager este exclusiv pentru punere în funcțiune. Nu poate servi ca software gazdă de producție. Acceptă doar modul de testare jog, nepotrivit pentru funcționarea automată continuă.
- ❌ Incompatibilitate cu firmware-ul: CDE W-firmware (W2.2/W2.3/W2.4) ≠ C-firmware; fișierele de parametri nu pot fi importate reciproc.
- Cablu de punere în funcțiune: Cablul X4 RS232 necesită un cablu serial încrucișat null-modem dedicat; cablul direct nu reușește comunicarea.
- Memento de înlocuire: CDE3000 întrerupt. Noul software KEBA KeDrive nu poate detecta seria CDE3000 și nu poate pune în funcțiune această unitate.
- Rezumat simplificat de selecție
Punerea în funcțiune la fața locului, backup pentru parametri, upgrade de firmware: DriveManager V3.50 (Numai Opțiune)
Control automat al producției: Software PLC (CODESYS/TIA/GXWorks etc.) + CANopen DS402
Depanare fieldbus: CANExplorer / Instrumente IXXAT
Instalare completă & Ghid de operare pentru LUST DriveManager (Pentru CDE32.008.W2.4)
Precondiții importante
- Versiunea software recomandată: DriveManager V3.50; V3.60 utilizabil. V3.80 și superioare interzise (noul software KeDrive nu poate recunoaște firmware-ul CDE3000 W)
- Unitate acceptată: CDE32.008.W2.4 (W platformă de firmware)
- Port de comunicație: Drive X4 (Port de punere în funcțiune RS232). Fără interfață USB nativă; doar RS232 / USB la RS232 disponibil
- ❌ WinConfig acceptă numai seria C-firmware CDA mai veche; nu se poate conecta seria CDE-W
- Pregătirea hardware (Specificații critice ale cablului de comunicație)
1.1 Definiția pinului portului de punere în funcțiune X4 (Mini-DIN cu 5 pini pe partea acționării)
| Pin | Semnal | Descriere |
| 1 | +15V | Alimentare pentru panoul operator KP200; nefolosit pentru punerea în funcțiune a PC-ului |
| 2 | TxD (Transmiterea conducerii) | → PC Serial RxD |
| 3 | RxD (Drive Primire) | → PC Serial TxD |
| 4 | NC | Nicio conexiune |
| 5 | GND | Pământ de semnal |
1.2 Cablaj pentru cablul personalizat de punere în funcțiune (Cablu încrucișat Null-Modem)
PC DB9 Femeie ↔ Drive X4
DB9 Pin2 (PC TX) → X4 Pin3 (Drive RX)
DB9 Pin3 (PC RX) → X4 Pin2 (Drive TX)
DB9 Pin5 (GND) → X4 Pin5 (GND)
⚠️ Cablul serial drept standard nu poate stabili comunicarea! Este necesar un cablu încrucișat null-modem
Preferați adaptoarele USB la RS232 cu chipset FTDI. Modulele CH340 cu costuri reduse suferă adesea o comunicare instabilă.
- Pașii de instalare a software-ului (Win7/Win10/Win11)
2.1 Pre-configurare pentru Windows
1) Activați .NET Framework 3.5 (Panou de control → Programe → Activați sau dezactivați funcțiile Windows)
2) Utilizați numai căi în limba engleză pentru pachetul de instalare; evita folderele cu caractere chinezești
3) Faceți clic dreapta pe „Setup.exe” și setați proprietățile de compatibilitate:
Modul de compatibilitate: Windows 7
✅ Rulați acest program ca administrator
2.2 Procedura de instalare
- Extrageți pachetul de instalare și lansați „Setup.exe”.
- Selectați limba engleză (Versiunile chineze localizate predispuse la blocare; Engleză recomandată pentru punerea în funcțiune industrială)
- Instalați pe calea implicită, nu modificați directorul de instalare
- După instalare, faceți clic dreapta pe scurtătura de pe desktop din nou pentru a confirma: Rulați ca administrator + Compatibilitate Win7
- Opțional: Instalați baza de date suplimentară a motorului MotorData pentru identificarea motorului
Problemă comună Win11: Dezactivați integritatea memoriei și aplicarea semnăturii driverului pentru a rezolva anomaliile de comunicare în serie.
- Procedura de conectare la comunicare (Cea mai mare prioritate)
Pasul 1 Pornirea hardware-ului
- Alimentarea principală a unității este pornită, activarea servo nu este necesară
- Conectați cablul de punere în funcțiune între adaptorul USB la serial pentru computer și unitatea X4
- Deschideți Windows Device Manager, înregistrați numărul portului COM alocat (de ex. COM3)
Pasul 2 Configurați comunicarea în DriveManager
- Lansați DriveManager
- Meniul de sus: `Comunicare → Configurare conexiune`
- Parametri fix (neschimbabil pentru CDE W-firmware)
Interfață: RS232
Baudrate: 57600
Port COM: Selectați portul COM identificat în Device Manager
8 biți de date, 1 oprește puțin, nici o paritate, Controlul fluxului hardware este dezactivat
- Faceți clic pe【Conectare】pentru a stabili conexiunea
✅ Conexiune reușită: Modelul de unitate „CDE32.008 W2.4” afișat în panoul din stânga cu versiunea de firmware
❌ Eroare de conectare: Consultați mai jos lista de verificare pentru depanare
- Ghid pas cu pas pentru funcțiile de bază la fața locului
Funcţie 1: Încărcați parametrii unității (Backup, Esențial pentru întreținere)
- Comunicare activă stabilită
- Meniu: `Dispozitiv activ → Încărcați parametri`
- Selectați locația de salvare, utilizați engleză/numerele numai pentru numele și calea fișierului
- Extensie de fișier: Fișierul cu parametri `.par` (Fișier W-firmware, incompatibil cu unitățile C-firmware)
Se recomandă crearea a două copii de rezervă separate înainte de revizuirea echipamentului.
Funcţie 2: Descărcați parametrii pentru a conduce (Restabili / Înlocuire servo)
- Comunicare online
- `Dispozitiv activ → Descărcare parametri`
- Selectați fișierul de rezervă salvat `.par`
- Bifați categoriile de parametri solicitați în fereastra pop-up, faceți clic pe Continuare
- După finalizarea descărcării, software-ul solicită repornirea unității; pornire ciclu pentru ca modificările să intre în vigoare
⚠️ Fișierele de parametri care se pot descărca reciproc între W2.2/W2.3/W2.4, dar verificați parametrii cheie ai motorului după descărcare.
Funcţie 3: Identificarea motorului (Prima punere în funcțiune pentru un motor nou)
Condiție prealabilă: Motor decuplat de sarcină și liber să se rotească; asigura o zonă de lucru sigură!
- Comunicare activă, unitate alimentată
- Meniu: `Configurare → Configurare motor`
- Introduceți manual datele plăcuței de identificare: curent nominal, viteza nominală, perechi de poli, numărul de linii de codificator
- Selectați tipul de codificator (Encoder incremental TTL)
- Faceți clic pe Identificare
Identificare statică: Motorul staționar, măsoară parametrii de înfăşurare (recomandat mai întâi)
Identificare dinamică: Motorul se rotește la viteză mică pentru reglarea completă a parametrilor în trei bucle
- Parametrii PID generați automat după identificare; salvați parametrii pentru a conduce RAM
Funcţie 4: Configurarea modului de operare (Puls / Analogic / CANopen)
`Configurare → Soluții presetate`
Șabloane standard încorporate:
TCT_1: Mod cuplu analogic ±10V
SCT_1: Mod viteză analogică
POT_1: Mod de poziție în direcția pulsului
CAN_1: Control bus CANopen DS402 (standard pentru versiunea PC1)
Selectați șablonul și încărcați pentru inițializarea modului de control cu un singur clic.
Funcţie 5: Urmă osciloscop (Captura erori & Monitorizarea formei de undă)
- `Diagnosticare → Osciloscop`
- Adăugați variabile de monitorizare: Poziția reală, pozitia de comanda, viteză, Tensiunea magistralei DC, curent de ieșire
- Configurați ciclul de eșantionare și condițiile de declanșare (declanșator de eroare / eșantionare continuă)
- Începe achiziția; Exportul formei de undă acceptat pentru analiza defecțiunilor
Funcţie 6: Citirea erorilor & Resetați
- `Diagnosticare → Buffer de eroare` pentru a vizualiza codurile de eroare istorice și date în timp real la apariția defecțiunii
- Confirmare defecțiune: `Dispozitiv activ → Confirmați erori`
Funcţie 7: Actualizare firmware (Actualizare Flash W2.4【Risc ridicat】)
⚠️ Nu este permisă întreruperile de alimentare în timpul upgrade-ului! Pierderea de putere are ca rezultat unitatea de nepornire!
- Faceți backup pentru toți parametrii înainte de operare
- Meniul `Extras → Load new firmware`
- Selectați fișierul firmware CDE32 W-platform `.fw`
- Așteptați să scrieți; LED-ul drive-ului clipește alternativ
- Repornire automată; verificați versiunea firmware-ului după reconectare
Este permis doar firmware-ul din seria W; nu flash niciodată C-firmware!
- Erori comune & Lista de verificare pentru depanarea erorilor de comunicare
Cea mai frecventă eroare: `Niciun răspuns din partea conducerii`
- Tip de cablu greșit (cablu drept folosit) → Înlocuiți cu un cablu serial încrucișat null-modem
- Port COM incorect / driver defect USB-to-serial → Schimbați portul USB și re-detectați dispozitivul COM
- Rată de transmisie greșită: Trebuie să fie 57600; 9600/115200 invalid
- Unitatea nu este alimentată corespunzător; sursa de control lipsă
- Tastatura KP200 conectată la X4! X4 nu poate conecta tastatura și cablul de punere în funcțiune simultan; alege doar unul
- Software-ul nu a fost lansat cu privilegii de administrator → Acces la portul serial refuzat
- Instrumente de depanare în serie care ocupă portul COM pe PC; închideți toate celelalte software-uri seriale
- Restricții obligatorii specifice CDE32.008 W2.4
- DriveManager este doar pentru punere în funcțiune; nu poate servi ca software gazdă de producție în timp real. Utilizați CANopen / comanda puls pentru funcționare normală
- Fișierele cu parametri W-firmware `.par` nu pot fi importate în unitățile CDA C-firmware, si invers
- X4 RS232 oferă performanțe slabe în timp real; strict interzis pentru controlul mișcării
- Întreruperea curentului în timpul actualizării firmware-ului corupă Bootloader-ul; necesita reparatii profesionale
- Nu deschideți fișiere de parametri identice alternativ cu versiunile software V3.50 și V3.80
- Evitați caracterele chinezești, spații și simboluri speciale în căile de salvare a parametrilor
- Flux de lucru standard de punere în funcțiune la fața locului
Pornirea convertizorului → Conectați cablul de punere în funcțiune → Stabiliți comunicarea prin DriveManager → Încărcați backupul original al parametrilor → Verificați tamponul de erori și ștergeți alarmele → Verificați parametrii motorului / efectuați identificarea → Configurați modul de control (CANopen) → Reglați viteza/buclă de poziție PID → Testare de probă prin osciloscop → Salvați din nou parametrii → Ciclu de pornire pentru validare
NH42-63-318x560.png "Comutatoare de transfer automat de tip PC CHINT (ATS)NH42-63/4SZ")