 contactor,cortacircuitos,sensor,Codificador,SOCIEDAD ANÓNIMA,Convertidor
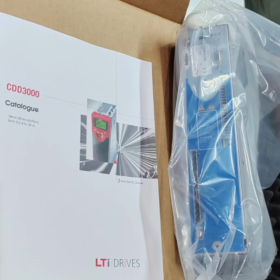
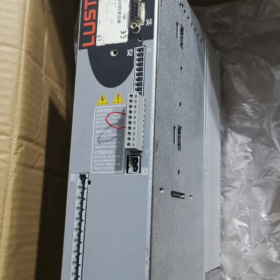
CDE3000 series is discontinued (LUJURIA acquired by KEBA). Only new-old-stock, used dismantled units and repaired spare parts are available on market.
Serie: CDE3000 programmable servoaccionamiento. Supports synchronous servo motors & asynchronous servo motors, transistor de frenado integrado, built-in motion PLC, electronic CAM and dual-encoder interfaces.
Model Decoding CDE32.004.C2.3
| Campo | Definición |
| CDE | Serie CDE3000, programmable servo drive |
| 32 | Clase de voltaje: Monofásico / Three‑phase AC230V (200‑240V) |
| 4 | Continuous output current 4A |
| C2 | Hardware revision C2; CANopen onboard; supports optional Profibus‑DP expansion board |
| 0.3 | Firmware version V.3 |
Especificaciones eléctricas básicas (CDE32.004)
| Artículo | Especificación |
| Entrada del circuito principal | 1‑phase /3‑phase AC 230V, 50‑60Hz |
| Continuous Output Current | 4.0A rms |
| Corriente de salida máxima | 7.2A (1.8×En, 30s duration) |
| poder aparente | 1.7kVA; Matched motor power approx. 0.75kilovatios |
| Frecuencia de salida | 0‑400Hz |
| PWM Switching Frequency | 4/8/16kilociclos, predeterminado de fábrica:8kilociclos |
| Transistor de frenado integrado; mín.. resistencia de frenado externa | 100Oh |
| Controlar la fuente de alimentación | External DC24V |
Interfaces de hardware
- X2: E/S digitales: Entradas digitales, salida de relé, ±10V analog speed/torque reference
- X4: SIO Debug Port (RS232): Connect to DriveManager V3.x configuration software and KP200-XL keypad panel
- X5: CANabierto (DS402): Standard onboard; Profibus-DP available via optional expansion board
- Dual-encoder feedback: TTL, HTL, solucionador, Codificador absoluto SSI. Secondary external encoder input for full-closed-loop control
- X9: Motor Holding Brake Output (24V)
- Program memory card slot: Parámetro & motion program backup, batch duplication
Software & Características funcionales
Modos de control: Posición, velocidad, esfuerzo de torsión; Pulso+Dirección; Analog reference; CANopen DS402; Built-in IEC motion PLC
Electronic CAM, multi-step position sequence, full-closed-loop control (motor encoder + external encoder)
Real-time cycle:250μs
Software de puesta en marcha: DriveManager V3; RS232 only, USB-RS232 converter required; No native EtherCAT support
Fault codes: E-OLM Motor overload, E-OLI Drive overload, E-OTI Drive over-temperature, E-PAR Parameter error etc.
Enfriamiento & Condiciones ambientales
Montaje: Wall-mount or cold-plate cooling; Metal housing IP20
Temperatura de funcionamiento:0-45℃; derating required above 45℃
Disipación de calor: Housing natural convection, no internal cooling fan
Lista de verificación de inspección para usados / Second-hand Units
- Apply external DC24V control power only, motor desconectado; verify power-on self-test without hardware faults
- Connect via RS232 with DriveManager, read firmware revision and confirm V.3. Back-up full parameter set
- Static measurement of IGBT impedance and braking transistor on power stage
- Test both primary encoder channel and secondary external encoder channel
- No-load motor run-up, execute motor auto-identification; ensure current-loop & speed-loop stable without oscillation or acoustic noise
- Check ageing status of internal electrolytic capacitors (critical for pre-owned drives)
Reemplazo & Selección alternativa
- Reemplazo directo: Same-series CDE32.004.C2.x. Hardware compatible for all C2.x revisions, firmware V.3 preferred. Interrumpido, solo NOS / used spare parts available.
- Domestic Chinese alternatives
Keep CANopen bus: Inovance SV660PS2R8I (220V,4.4A CANopen). Complete re-wiring and full reprogramming required.
Upgrade to EtherCAT allowed: Inovance SV680, HCFA X3EA. Motion logic must be migrated; LUST project files cannot be imported directly.
⚠️ Importante: DriveManager project files are incompatible with third-party servo drives. Motion PLC and CAM profiles need full redevelopment.
LTi-LUST CDE32.004.C2.3 (Serie CDE3000, 230V-4A, ~0,75kW) Campos de aplicación
Capacidades principales: Embedded motion PLC, Electronic CAM, dual-encoder full-closed-loop, CANopen DS402, support for positioning / velocidad / esfuerzo de torsión, flying shear & tracking cut. 230V low-power variant widely deployed on vintage European imported automation machinery.
- Embalaje & Industria de la impresión (Major Application)
Maquinaria de impresión: Flexographic printer, impresora de etiquetas, rotary press. Drive feeding axis, web guiding axis, cutting axis, rodillo de presión. Flying shear & tracking cut for synchronous cutting, electronic CAM following master-axis phase.
Maquinaria de embalaje: Vertical / horizontal form-fill-seal machine, etiquetadora, maquina para hacer bolsas. Label feeding, film transport, cutting servo, turret positioning.
Rewinder & slitter: Auxiliary tension servo, slitter knife positioning.
Machine characteristic: CAM function inside drive reduces PLC load; multi-axis synchronization over CANopen.
- Maquinaria Textil
Máquina de bordar de alta velocidad, máquina de tejer plana, máquina de tejer por urdimbre, máquina de impresión textil. Transporte de telas, cuchillo de elevación, servo de cambio de cuadro, posicionamiento de varios pasos & seguimiento sincrónico.
Tintura & equipo de acabado: Alimentación de tela, mecanismo transversal, Rendimiento estable a baja velocidad frente a carga variable..
- Caucho-Plástico & Equipo auxiliar de extrusión
Auxiliares de extrusora pequeña: Arrancador, peletizadora, cutting servo.
Ejes auxiliares de la máquina de moldeo por inyección (preplastificante, eje de desplazamiento; excluir la bomba hidráulica principal de alta potencia).
Bobinadora de película soplada, mecanismo transversal; modo de control de tensión compatible.
- Máquinas herramienta para fines especiales & Equipos para trabajar metales
Máquinas herramienta CNC no pesadas, principalmente maquinaria especial dedicada
enrollador de resorte, máquina de bobinado de alambre, máquina de grabado, máquina de estampación en caliente; posicionamiento y movimiento de interpolación simple.
Rectificadoras especiales, ejes de alimentación de máquina personalizados no CNC; El circuito completamente cerrado elimina el tornillo de avance. / reacción del cinturón.
Mesa giratoria de fijación, plato giratorio indexable; multi-position table for indexing positioning.
- Manejo de materiales, Robotic & Custom Automation Machines
Small gantry robot, pick-and-place mechanism; X/Y/Z point-to-point handling. On-board position table stores target positions without heavy PLC motion computation.
Sorting conveyor auxiliaries: Stopper, pusher servo.
Lab test rigs, assembly special-purpose machines.
- Alimento & Maquinaria Farmacéutica
Capsule filling, tablet packaging, capping & equipo de llenado.
Bottle labelling & transport positioning; demanding low-speed smoothness and repeat positioning accuracy.
- Miscellaneous Niche Industries
- Electrónica: PCB auxiliary axis, insertion machine, equipo de inspección
- Cerámica & materiales de construcción: Small-scale printing, indexing mechanism
- Laboratory equipment: Precision test stages
✅ Typical machine scenarios selecting CDE32.004.C2.3
- Power demand: 0.37-0.75kilovatios, AC220V single-/three-phase supply
- Requirement for electronic CAM, flying-shear / tracking-cut, multi-position table, secondary encoder full-closed-loop
- Descargue las tareas de movimiento en el servoaccionamiento para reducir la carga de trabajo del PLC maestro
- Equipos antiguos de importación europea fabricados. 2000-2012, Gran base instalada de LTi-LUST CDE3000
- Comunicación: CANopen primario, Profibus-DP mediante tarjeta opcional.
❌ Aplicaciones no adecuadas
Ejes de husillo de alta potencia, Principales bombas hidráulicas para moldeo por inyección. (seleccione la serie CDE34 de mayor corriente)
Requiere bus nativo EtherCAT en tiempo real (El hardware CDE3000 no es compatible con EtherCAT)
Entorno con riesgo de explosión
Nuevos proyectos totalmente nuevos (serie descontinuada, Sólo repuestos de reparación-reemplazo disponibles.)
LTi-LUST CDE32.004.C2.3 Especificaciones técnicas completas
Serie: CDE3000 programmable servo drive; Revisión de hardware C2, Firmware V.3; Hecho en Alemania; Interrumpido. motor emparejado: 0.37-0.75kW AC230V síncrono / servomotor asíncrono
- Clasificaciones de la fuente de alimentación principal
| Artículo | Especificación |
| Voltaje de suministro | Monofásico / CA trifásica 200‑240 V (230clase V),50/60Hz |
| Corriente de entrada nominal (monofásico) | 9.5A |
| Voltaje de salida | 3‑fase 0‑230 VCA |
| Continuous Output Current | 4.0A rms |
| Corriente de salida máxima | 7.2A (1.8×En,30s) |
| Rango de frecuencia de salida | 0‑400Hz |
| Frecuencia portadora PWM | 4 /8 /16 kHz configurable, valor predeterminado de fábrica 8kHz |
| poder aparente | 1.7kVA |
| Chopper de freno integrado | ✅ Incorporado; mín.. external brake resistor 100Ω |
| Recommended brake resistor power | ≥100W |
| Controlar el poder | External isolated DC24V ±20%, power consumption approx.30W. Must be separate, do not derive from main power rectifier |
- Control I/O Terminals (X2)
Entradas digitales (7-canal, ISD)
Tipo: PNP / NPN compatible,24V logic; Alto>18V, Bajo<5V
Max input frequency:150kilociclos (high-speed channel for pulse command)
Funciones: Drive enable, reinicio de falla, start-stop, positioning trigger, Pulse+Direction reference
Salidas digitales (2-channel transistor OSD)
CC 24 V, max.1A per channel, protegido contra cortocircuitos
Salida de relé (1-canal)
Calificación de contacto: AC-1:25V/1A; DC-1:30V/1A; Drive ready / fault signal output, ~10ms actuation delay
Analog Channels
2×Analog Input ±10V,10-resolución de bits; velocidad / referencia de par
1×Analog Output ±10V; velocidad / current monitoring output
Holding-Brake Output X9
On-board motor brake driver, DC24V max.2.1A; detección de rotura de hilo & protección contra cortocircuitos
- Encoder Feedback Interfaces (Dual-Encoder for Full-Closed-Loop)
X7 Primary motor encoder, X8 Secondary external encoder (full-closed-loop)
- TTL-RS422 incremental encoder:5V, max.150kHz; 32-8192ppr; differential A/B/Z signals
- Codificador absoluto SSI: Gray-code, max.25-bit multi-turn
- solucionador: Direct resolver input, no external RDC converter needed
- HTL incremental encoder (15-30V)
- Encoder power supply:+5V, total max.150mA for both encoder ports; sense lines for voltage drop monitoring
✅ Full-closed-loop capability: Motor encoder for velocity loop; external encoder for position-loop to eliminate mechanical backlash of lead-screw / belt transmission.
- Interfaces de comunicación
- X4 SIO RS232 debug port: For DriveManager V3 software and KP200-XL operator panel. USB-RS232 adapter required; no native USB port.
- X5 CANopen DS402 onboard: NMT, PDO, SDO supported; sincronización multieje.
- Expansion slot: Optional PROFIBUS-DP board; No EtherCAT hardware support.
- Memory-card slot: Parámetro & user motion-program backup, batch copy.
- Motion Performance & Funciones
ciclo de control: 250μs real-time cycle
Modos de control: Posición, velocidad, esfuerzo de torsión; Pulso+Dirección; Analog reference; CANopen DS402
Embedded IEC motion-PLC: Motion logic executed inside drive to reduce PLC overhead
Electronic CAM: Flying-shear, tracking-cut, master-phase synchronization
Multi-step position table: Positions stored locally in drive, activado a través de E/S digitales
Motores soportados: Servo síncrono de imán permanente, motor de inducción asíncrono; PTC / Entrada del sensor de temperatura del motor KTY compatible
Identificación automática de motores: Estático & puesta en marcha dinámica
memoria de fallos: Las tiendas duran 10 eventos de falla
- Mecánico, Enfriamiento & Ambiental
| Artículo | Especificación |
| Construcción | Carcasa metálica, IP20; Tamaño del marco BG1 |
| Enfriamiento | Convección natural para montaje en pared / Refrigeración con placa fría. Sin ventilador incorporado |
| Montaje | No compatible con carril DIN; Montaje en pared con tornillos o montaje posterior con placa fría |
| Dimensión(Ancho×Alto×Profundidad) | 45 mm × 215 mm × 180 mm |
| Peso | Aproximadamente 2,2 kg |
| Temperatura ambiente de funcionamiento | 0℃ … +45 ℃; reducción obligatoria >45℃ |
| Temperatura de almacenamiento | -25℃ … +70℃ |
| Humedad relativa | 5-95%, sin condensación |
| Protección de ingreso | IP20 (para instalación solo en gabinete) |
| Cumplimiento de EMC | EN 61800‑3, segundo entorno industrial |
| Estándar de seguridad | EN61800‑5‑1; Marcado CE |
- Tamaño del cable & Par de apriete
Terminales de potencia (red eléctrica / motor):0.5-2.5mm²; par de torsión 0,5-0,6 Nm
Terminales de control de señal:0.25-1.5mm²
- Limitaciones críticas (para reparación-reemplazo)
- Firmware V.3; Los proyectos de C2.0 anterior son compatibles.; Los proyectos de revisión C1 no se pueden cargar.
- Sólo funciona DriveManager V3; DriveManager V4 es incompatible.
- Isolated external DC24V control supply is mandatory. Drive will not boot without 24V even if main power is present.
- Max motor-cable length:TTL encoder shielded cable ≤50m. Output reactor required for longer runs; all signal cables shielded with single-end grounding.
- Series end-of-life, no OEM new units available; only NOS stock, used dismantled or repaired spare-parts.
- Common Fault Code Summary
E-OTI: Drive over-temperature
E-OLI: Drive power-stage overload
E-OLM: Sobrecarga del motor
E-ENC: Fallo del codificador
E-PAR: Parameter error
E-BR: Braking circuit fault
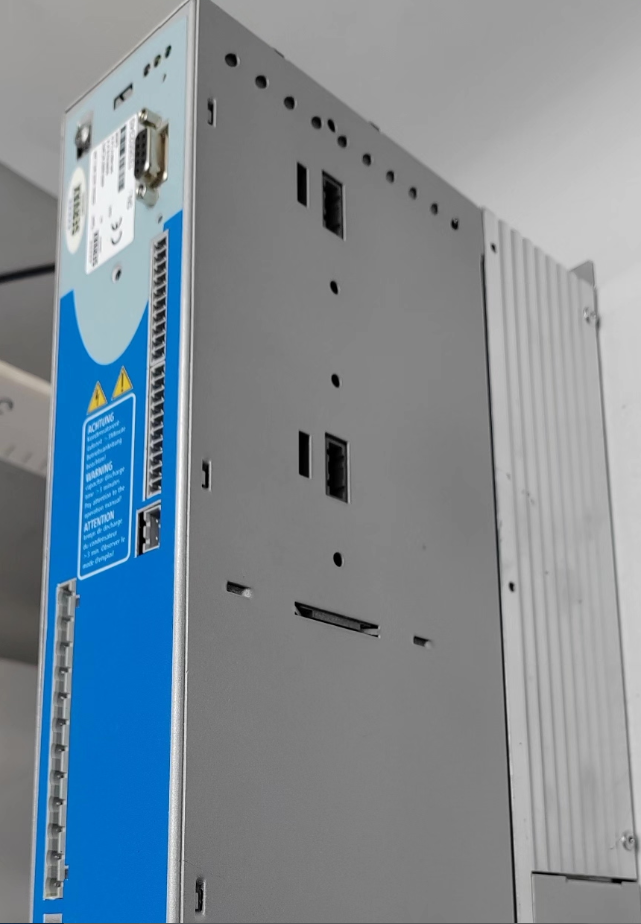
LTi-LUST CDE32.004.C2.3 Physical Hardware & Interface Description (corresponding to reference diagram)
Diagram shows CDE3000 series layout; mechanical layout fully matches CDE32.004.C2.3 (BG1 size)
Physical Layout Top-to-Bottom
- Heatsink for optional internal brake resistor: Brake chopper integrated on drive. High-energy applications need external brake resistor connected to BR+ / BRpower terminals.
- DIP switch S1: CANopen termination resistor. Set ON = activate 120Ω termination resistor. Terminate only at physical bus end-nodes.
- Expansion Slot X8: For optional Profibus-DP board. No EtherCAT option. Blank slot = CANopen-only configuration.
- X4 SIO-RS232 Debug (9-pin D-Sub): KP200-XL panel or USB-RS232 converter to PC. Only DriveManager V3 supported; V4 software cannot communicate with this hardware.
- X5 CANopen DS402 (9-pin D-Sub): CAN_HIGH, CAN_LOW, CAN_GND; PDO / SDO multi-axis networking. Bus termination controlled via S1 DIP switch.
- X7 Primary Motor Encoder (15-pin D-Sub): TTL/HTL incremental, SSI absolute motor encoder. +5V output max total 150mA, watch for cable voltage drop; supports PTC / KTY motor temperature input.
- X6 Resolver Interface (9-pin D-Sub): Direct resolver connection without external converter; multiplexado para detección de temperatura del motor.
- Bloque de terminales de E/S estilo europeo grande X2: Todas las E/S digitales, referencias analogicas, Entradas de comando Pulso+Dirección. Incluye 7 entrada digital,2 salida de transistor,1 retransmisión de fallos, 2×±10V entrada analógica, 1×salida analógica.
- Bloque de terminales de freno de retención del motor X9: 24Salida del controlador de freno V máx. 2,1 A con cortocircuito / diagnóstico de rotura de hilo, Freno electromagnético del motor de accionamiento directo..
- Terminales de alimentación principal X1: Red L1/L2/L3; motor U/V/W; Tierra protectora de PE; BR+ BRpara resistencia de freno externa.
- Alimentación de control externa aislada DC24V: ±20% de tolerancia. Suministro externo obligatorio. La lógica del variador permanece muerta incluso con la alimentación principal si faltan 24 V.
Indicadores LED del panel frontal
RDY: Verde, Listo para conducir
ERRAR: Rojo, Fallo presente; leer el historial de fallas con DriveManager
COM: Parpadeo, Actividad de comunicación del bus CANopen
Notas críticas sobre cableado (Errores comunes en el campo durante la reparación-reemplazo)
- El control de 24 V debe estar aislado del suministro externo. (≥30W rating). Never derive from main-circuit rectified bus.
- Set DIP-switch S1=ON only for first and last physical node of CANopen bus; intermediate nodes set S1=OFF.
- Total +5V encoder supply limit 150mA at X7; avoid over-loading with dual high-current encoders.
- Brake resistor minimum resistance:100Oh, power rating ≥100W. Never use resistor below 100Ω, risk of destroying on-board brake chopper.
- Max motor-cable length for TTL encoder:50metro. Install output reactor for longer cables; all signal shielding single-end grounded inside control cabinet.
Terminal Summary Table
| Terminal ID | Tipo de conector | Main Purpose |
| X1 | Bloque de terminales de alimentación | Mains input, motor U/V/W, brake resistor BR+ BR‑, PE tierra |
| X2 | Euro‑style terminal block | All digital & E/S analógicas, pulse‑direction reference input |
| X4 | 9‑pin D‑Sub RS232 | DriveManager configuration, KP200‑XL operator panel |
| X5 | 9‑pin D‑Sub CANopen | CANopen DS402 fieldbus communication |
| X6 | 9‑pin D‑Sub | Comentarios del solucionador + motor PTC/KTY temperature |
| X7 | 15‑pin D‑Sub | Primary TTL / SSI motor encoder feedback |
| X8 | Expansion slot | Optional Profibus‑DP interface board |
| X9 | bloque de terminales | 24V motor holding‑brake driver output |
| S1 DIP switch | interruptor DIP | 120Ω CANopen bus termination resistor |


NH42-63-318x560.png "Interruptores de transferencia automática tipo PC CHINT (ATS)NH42-63/4SZ")