 contactor,cortacircuitos,sensor,Codificador,SOCIEDAD ANÓNIMA,Convertidor
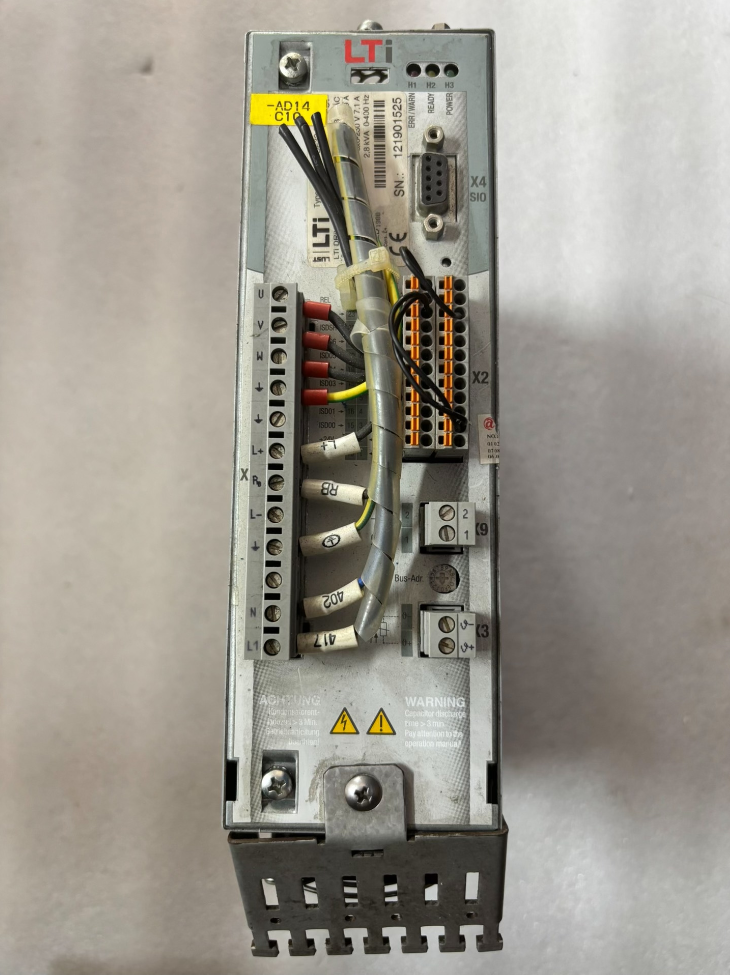
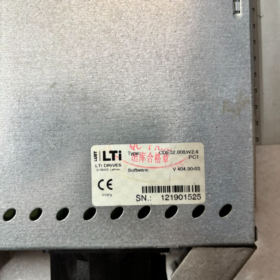
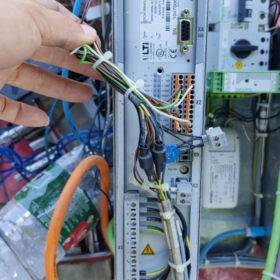
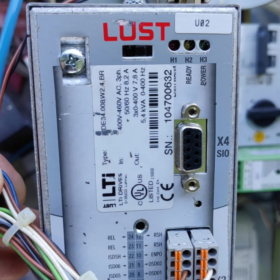
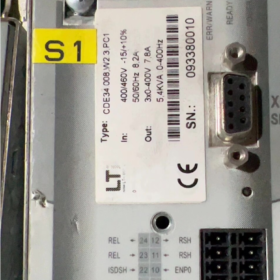
LUJURIA (Alemania), posteriormente adquirido por KEBA. La serie CDE3000 está completamente descatalogada, con sólo stock excedente nuevo o unidades reacondicionadas disponibles en el mercado.
- Desglose del código del modelo
CDE32.008.W2.4
- CDE: Serie de productos → CDE3000 compacto servoaccionamiento (servo universal, Soporta motores síncronos/asincrónicos., transistor de frenado incorporado)
- 32: Código de clase de voltaje
32 = 1/3 fase CA 230 V (200…240V)
34 = clase AC400V
- 008: Clasificación actual → Corriente de salida nominal continua 7.1A, compatible con servomotores de ~1,5 kW
- W.: rama de firmware (plataforma W, distinguido de las primeras plataformas de firmware C)
- 2.4: Versión de firmware V2.4
Sufijo de orden completo común: CDE32.008.W2.4.PC1
PC1 = CANopen estándar (DSP402) interfaz de comunicación; Profibus y otras tarjetas de expansión opcionales
- Especificaciones eléctricas básicas
| Artículo | Especificación |
| Fuente de alimentación de entrada | 1~Trifásico CA 200–240 V 50/60 Hz |
| Corriente de salida nominal | 7.1 A (continuo) |
| Corriente de salida máxima | 14.2 A (2× capacidad de sobrecarga) |
| Motores compatibles | Servomotores síncronos de imanes permanentes / Motores asíncronos de servicio inversor. |
| Modos de control | Bucle de posición, bucle de velocidad, bucle de torsión; comando de pulso & compatible con control de bus de campo |
| Interfaz del codificador | Codificador incremental (TTL/RS422); módulo de resolución opcional |
| Frenado incorporado | Transistor de frenado integrado, Se requiere resistencia de frenado externa |
| E/S digitales | 8DE / 2HACER, Entrada analógica de ±10 V, salida de relé |
| Estándar de comunicación | Estándar CANopen DSP402; Profibus-DP ampliable |
| Método de enfriamiento | Refrigeración del montaje de la placa base |
| Temperatura ambiente de funcionamiento | 0℃~+40℃ (instalación del gabinete), Prohibida la condensación. |
| Clase de protección | IP20 (para uso interno del gabinete) |
- Descripción general de las interfaces de hardware
X1: Entrada de alimentación principal L/N/PE; salida del motor U/V/W
X2: Bloque de terminales de control (TRAVESURA, señales analógicas, permitir, parada de emergencia)
X4: Puerto de teclado para KP200; Puerto de comunicación para software de puesta en marcha.
X5: Interfaz de retroalimentación del codificador
X9: Accionamiento del freno del motor (24Bobina de freno en V)
Accesorios externos: Resistencia de frenado, Panel operador KP200, cable de puesta en servicio, Tarjeta de memoria de parámetros SmartCard
- Software de puesta en marcha
Nombre del programa: Administrador de unidades (anteriormente LUST ServoManager)
Admite lectura/escritura de firmware, descarga de parámetros, osciloscopio, configuración de engranajes electrónicos
Compatible con todas las versiones de firmware W2.0~W2.4; comunicación vía RS232 / Cable USB a RS232
- Discontinuación & Soluciones de reemplazo
⚠️ El fabricante original dejó de producir la serie CDE3000; no hay modelo de reemplazo OEM directo disponible
Opción 1: Repuestos de la misma serie (prioridad para el mantenimiento)
Equivalente intercambiable: CDE32.008 con cualquier firmware W2.x (W2.2/W2.3/W2.4 mutuamente compatibles; los parámetros requieren una nueva descarga)
Nota: CDE32.008 ≠ CDA32.008; los pines de hardware son incompatibles, reemplazo directo no permitido!
Opción 2: Recambio KEBA de nueva generación (modernización completa de la máquina)
Después de que KEBA adquiriera LUST, plataforma correspondiente: KeDrive Serie D3
Modelo equivalente recomendado: KeDriveD3-230/A008 (CA 230 V., 7.5una clase)
Riesgos: Cableado de terminales, El software y las estructuras de parámetros son completamente diferentes.. Se requiere reconstrucción del cableado y del programa PLC; Reemplazo plug-and-play imposible
- Códigos de falla comunes (Universal para CDE3000)
| Código de falla | Significado | Causas típicas |
| E-OC | sobrecorriente | Cortocircuito del motor, daño del aislamiento a tierra, parada del motor, falla del módulo de potencia |
| E-OV | Sobretensión del bus de CC | Sin resistencia de frenado durante la desaceleración, carga de alta inercia |
| E-UV | Subtensión del bus de CC | Falta fase de entrada, caída de tensión de alimentación |
| E-ENC | Fallo del codificador | Cable codificador roto, cableado incorrecto, codificador defectuoso |
| CPU electrónica | Error de firmware del sistema | Parámetros corruptos, falla de la placa base; intentar restablecer los parámetros de fábrica |
| E-TMP | Sobrecalentamiento de la unidad | Mala disipación del calor, temperatura ambiente excesiva |
- Pautas para los errores de selección
- No confundas CDE / CDB / CDA: El hardware de las tres series es mutuamente incompatible;
- Los archivos de parámetros de las unidades de firmware W y C no se pueden intercambiar;
- Si la unidad original es CDE32.008.W2.4.PC1, el reemplazo debe estar equipado con PC1 (CANabierto);
- El transistor de frenado incorporado no puede funcionar sin carga; Es obligatoria una resistencia de frenado adaptada;
- Para vehículos de segunda mano, primero confirme la versión del firmware. El firmware desactualizado puede ser incompatible con los parámetros del equipo original.
Lista completa de software de PC host para el servoaccionamiento LUST CDE32.008.W2.4
Hay que distinguir dos categorías:
1) Software de puesta en servicio OEM: Ajuste de parámetros, actualización de firmware, osciloscopio, diagnóstico de fallas (propósito especial; No se puede controlar el equipo durante la producción normal.)
2) Software de control del host de producción: SOCIEDAD ANÓNIMA / software de control industrial / Software de configuración HMI para control de producción automatizado en tiempo real (mediante bus de campo o comandos de impulsos)
Firmware de la unidad: W2.4 (Plataforma de firmware W), incompatible con software para plataformas de firmware C más antiguas.
- Software oficial de puesta en servicio dedicado (Sólo herramienta OEM)
- Administrador de unidades (Anteriormente ServoManager) [Obligatorio]
✅ Requisitos de versión compatible
Versión mínima: V3.40 y superior; V3.50 / V3.60 recomendado
⚠️ DriveManager V3.80 está desarrollado para plataformas ServoC y KeDrive posteriores. Utilice V3.50 para una compatibilidad óptima con CDE3000 (W2.4).
❌ WinConfig no compatible! WinConfig solo funciona para la serie CDA de firmware C y no se puede conectar a la serie CDE-W
Métodos de conexión de comunicación
Terminal X4: Puerto serie RS232 (Cable de puesta en servicio DB9) conectado directamente al puerto COM de la PC; Adaptador USB a RS232 utilizable, Se recomienda convertidor aislado.
Sin puerto USB nativo; La conexión USB directa a la unidad no es compatible
Funciones principales
Identificación de motores, sintonización PID de tres bucles, cargar/descargar/guardar archivos de parámetros
Actualización de lectura/escritura de firmware (todo el firmware W2.x, incluido W2.4, es compatible)
Osciloscopio de seguimiento integrado, Monitoreo en tiempo real de corriente/posición/velocidad, lectura del historial de fallas
engranaje electrónico, modo de referencia, interruptor de límite, Configuración de parámetros CANopen
SO compatible: WindowsXP / Win7 / Win10 (32/64-poco); Win11 requiere modo de compatibilidad para compilaciones parciales
- Panel de operador local (IHM básica, software no basado en PC)
KP200 / Panel de operador portátil KP300, enchufado a x4. Sólo para puesta en marcha manual local; control remoto de PC no disponible.
- Software de control del host de producción (Para el funcionamiento normal del equipo)
CDE32.008.W2.4 (Versión PC1 = CANopen DS402 estándar) admite dos canales de control:
① Control por bus de campo CANopen; ② Dirección del pulso + control analógico
(1) Software de control de host basado en CANopen (Protocolo DS402)
El variador implementa el estándar CiA301/CiA402 CANopen., protocolo independiente de la marca del controlador
- CODESYSV3
Con complemento CANopen Manager; importar el archivo EDS LUST CDE3000 para control de posición/velocidad/par
Aplicable: Beckhoff, Innovación, Contacto Fénix, Advantech y otras PC industriales con PLC blando
- Portal TIA (PLC Siemens)
S7-1200/1500 emparejado con módulo de comunicación CANopen, configurado a través del archivo EDS
- Obras GX / GX Obras3 (mitsubishi)
Serie Q/L/R con módulo maestro CANopen
- Trabajos de movimiento, OpenPCS (Controladores de movimiento en tiempo real)
- Estudio KEBA KEMRO (Controlador KEBA, compatible de forma nativa con unidades LUST)
- Herramientas generales de monitoreo CANopen (Sólo puesta en marcha, no para control de producción a largo plazo)
analizador CAN, Sofá, Explorador CAN, Monitor IXXAT CanOpen
Objetivo: Monitoreo de mensajes de bus, Lectura/escritura de SDO para resolución de problemas. No apto como software de control de host de producción
Nota importante: CDE3000 no tiene soporte nativo para EtherCAT; Los intentos de comunicación EtherCAT fallarán!
(2) Versión ampliada de Profibus-DP (Con tarjeta de interfaz CM-DPV1 opcional)
Si el variador está equipado con módulo Profibus, compatible con:
Portal TIA, Obras GX, RSLogix y otro software compatible con estaciones maestras Profibus
- Configuración HMI & Software de monitoreo (Servocontrol indirecto)
No se puede comandar directamente el servo; instrucciones enviadas a través del PLC
Weintek EBPro, MCGS, Siemens WinCC Flexible/WinCC, en contacto, Encendido
Ruta de comunicación: HMI → PLC → CANopen → CDE32.008 Servo
- Limitaciones críticas & Errores del firmware W2.4
- ❌ No hay software de control de PC dedicado para operar el servo a través de RS232
X4 RS232 reservado exclusivamente para la puesta en marcha del DriveManager. El rendimiento en tiempo real del puerto serie es deficiente; never use RS232 for motion control during production. Use CANopen bus / pulse signals for operational control.
- ❌ DriveManager is purely for commissioning. It cannot serve as production host software. Only supports jog test mode, unsuitable for continuous automated operation.
- ❌ Firmware incompatibility: CDE W-firmware (W2.2/W2.3/W2.4) ≠ C-firmware; parameter files cannot be imported mutually.
- Commissioning Cable: X4 RS232 cable requires dedicated null-modem cross serial cable; straight-through cable fails communication.
- Recordatorio de reemplazo: CDE3000 discontinued. New KEBA KeDrive software cannot detect CDE3000 series and cannot commission this drive.
- Simplified Selection Summary
On-site commissioning, parameter backup, actualización de firmware: DriveManager V3.50 (Only Option)
Automated production control: PLC software (CODESYS/TIA/GXWorks etc.) + CANopen DS402
Fieldbus troubleshooting: Explorador CAN / Herramientas IXXAT
Instalación completa & Guía de funcionamiento de LUST DriveManager (Para CDE32.008.W2.4)
Condiciones previas importantes
- Versión de software recomendada: DriveManager V3.50; V3.60 utilizable. V3.80 y superiores prohibidos (El nuevo software KeDrive no puede reconocer el firmware CDE3000 W)
- Unidad compatible: CDE32.008.W2.4 (Plataforma de firmware W)
- Puerto de comunicación: Conducir X4 (Puerto de puesta en marcha RS232). Sin interfaz USB nativa; solo RS232 / USB a RS232 disponible
- ❌ WinConfig solo admite series CDA de firmware C más antiguas; no se puede conectar la serie CDE-W
- Preparación de hardware (Especificación del cable de comunicación crítica)
1.1 Definición del pin del puerto de puesta en servicio X4 (Lado de transmisión Mini-DIN de 5 pines)
| Alfiler | Señal | Descripción |
| 1 | +15V | Fuente de alimentación para panel operador KP200; sin usar para la puesta en marcha del PC |
| 2 | TxD (Transmisión de unidad) | → RxD serie de PC |
| 3 | RxD (Recibir unidad) | → Transmisión en serie de PC |
| 4 | CAROLINA DEL NORTE | Sin conexión |
| 5 | Tierra | Tierra de señal |
1.2 Cableado para cable de puesta en servicio personalizado (Cable cruzado de módem nulo)
PC DB9 hembra ↔ Unidad X4
DB9 Pin2 (Transmisión de PC) → X4 Pin3 (RX de unidad)
DB9 Pin3 (RX de PC) → X4 Pin2 (Conducir TX)
DB9 Pin5 (Tierra) → X4 Pin5 (Tierra)
⚠️ El cable serial recto estándar no puede establecer comunicación! Se requiere cable cruzado de módem nulo
Prefiere adaptadores USB a RS232 con chipset FTDI. Los módulos CH340 de bajo costo a menudo sufren una comunicación inestable.
- Pasos de instalación del software (Win7/Win10/Win11)
2.1 Preconfiguración para Windows
1) Habilitar .NET Framework 3.5 (Panel de control → Programas → Activar o desactivar las funciones de Windows)
2) Utilice sólo rutas en inglés para el paquete de instalación; Evite carpetas con caracteres chinos.
3) Haga clic derecho en `Setup.exe` y configure las propiedades de compatibilidad:
Modo de compatibilidad: ventanas 7
✅ Ejecute este programa como administrador
2.2 Procedimiento de instalación
- Extraiga el paquete de instalación y ejecute `Setup.exe`
- Seleccione idioma inglés (Las versiones localizadas en chino son propensas a fallar; Inglés recomendado para puesta en marcha industrial.)
- Instalar en la ruta predeterminada, no modificar el directorio de instalación
- Después de la instalación, haga clic derecho en el acceso directo del escritorio nuevamente para confirmar: Ejecutar como administrador + compatibilidad con win7
- Opcional: Instale la base de datos de motores MotorData complementaria para la identificación del motor
Problema común de Win11: Deshabilite la integridad de la memoria y la aplicación de la firma del controlador para resolver anomalías de comunicación en serie.
- Procedimiento de conexión de comunicación (Prioridad más alta)
Paso 1 Encendido del hardware
- Alimentación principal del variador encendida, No se requiere habilitación de servo
- Conecte el cable de puesta en marcha entre el adaptador USB a serie de la PC y la unidad X4
- Abra el Administrador de dispositivos de Windows, registrar el número de puerto COM asignado (p.ej. COM3)
Paso 2 Configurar la comunicación dentro de DriveManager
- Inicie DriveManager
- Menú superior: `Comunicación → Configuración de conexión`
- Parámetros fijos (inalterable para el firmware CDE W)
Interfaz: RS232
velocidad en baudios: 57600
Puerto COM: Seleccione el puerto COM identificado en el Administrador de dispositivos
8 bits de datos, 1 bit de parada, sin paridad, control de flujo de hardware deshabilitado
- Haga clic en 【Conectar】 para establecer la conexión
✅ Conexión exitosa: El modelo de unidad `CDE32.008 W2.4` se muestra en el panel izquierdo con la versión de firmware
❌ Fallo de conexión: Consulte la lista de verificación de solución de problemas a continuación
- Guía paso a paso para las funciones básicas in situ
Función 1: Cargar parámetros de unidad (Respaldo, Esencial para el mantenimiento)
- Comunicación activa establecida
- Menú: `Dispositivo activo → Cargar parámetros`
- Seleccione la ubicación para guardar, use inglés/números solo para el nombre del archivo y la ruta
- Extensión de archivo: Archivo de parámetros `.par` (Archivo de firmware W, incompatible con unidades de firmware C)
Se recomienda crear dos copias de seguridad separadas antes de revisar el equipo..
Función 2: Descargar parámetros para conducir (Restaurar / Reemplazo de servos)
- comunicación en línea
- `Dispositivo activo → Descargar parámetros`
- Seleccione el archivo de copia de seguridad `.par` guardado
- Marque las categorías de parámetros requeridas en la ventana emergente, haga clic en Continuar
- Una vez completada la descarga, el software solicita reiniciar la unidad; Apague y encienda la unidad para que los cambios surtan efecto
⚠️ Archivos de parámetros descargables mutuamente entre W2.2/W2.3/W2.4, pero verifique los parámetros clave del motor después de la descarga.
Función 3: Identificación de motores (Primera puesta en servicio de un motor nuevo)
Requisito previo: Motor desacoplado de la carga y libre para girar.; garantizar un área de trabajo segura!
- Comunicación activa, impulsado por unidad
- Menú: `Configuración → Configuración del motor`
- Introducir manualmente los datos de la placa de identificación: corriente nominal, velocidad nominal, pares de polos, recuento de líneas del codificador
- Seleccione el tipo de codificador (Codificador incremental TTL)
- Haga clic en Identificación
Identificación estática: Motor estacionario, mide los parámetros del devanado (recomendado primero)
Identificación dinámica: El motor gira a baja velocidad para un ajuste completo de parámetros de tres bucles
- Parámetros PID generados automáticamente después de la identificación.; guardar parámetros para conducir la RAM
Función 4: Configuración del modo de funcionamiento (Legumbres / Cosa análoga / CANabierto)
`Configuración → Soluciones preestablecidas`
Plantillas estándar integradas:
TCT_1: Modo de par analógico ±10 V
SCT_1: Modo de velocidad analógica
BOTE_1: Modo de posición de dirección de pulso
CAN_1: Control de bus CANopen DS402 (estándar para la versión PC1)
Seleccione la plantilla y cárguela para la inicialización del modo de control con un solo clic.
Función 5: Traza del osciloscopio (Captura de fallas & Monitoreo de forma de onda)
- `Diagnóstico → Osciloscopio`
- Agregar variables de monitoreo: Posición real, posición de mando, velocidad, voltaje del bus de CC, corriente de salida
- Configurar el ciclo de muestreo y las condiciones de activación. (disparador de falla / muestreo continuo)
- Iniciar adquisición; Exportación de formas de onda compatible para análisis de fallas.
Función 6: Lectura de fallas & Reiniciar
- `Diagnóstico → Búfer de fallas` para ver códigos de falla históricos y datos en tiempo real cuando ocurre una falla
- reconocimiento de falla: `Dispositivo activo → Reconocer fallas`
Función 7: Actualización de firmware (Actualización de Flash W2.4 【Alto riesgo】)
⚠️ No se permiten interrupciones de energía durante la actualización! La pérdida de energía provoca que la unidad no arranque!
- Haga una copia de seguridad de todos los parámetros antes de la operación
- Menú `Extras → Cargar nuevo firmware`
- Seleccione el archivo de firmware `.fw` de la plataforma W CDE32
- Espera a escribir; El LED de la unidad parpadea alternativamente
- Reinicio automático; verificar la versión del firmware después de la reconexión
Solo se permite el firmware de la serie W; nunca flashear el firmware C!
- Errores comunes & Lista de verificación para solucionar problemas de fallas de comunicación
error mas frecuente: `No hay respuesta del disco`
- Tipo de cable incorrecto (cable recto usado) → Reemplace con un cable serial cruzado de módem nulo
- Puerto COM incorrecto / Controlador USB a serie defectuoso → Cambie el puerto USB y vuelva a detectar el dispositivo COM
- Velocidad de transmisión incorrecta: debe ser 57600; 9600/115200 inválido
- La unidad no está alimentada correctamente; falta suministro de control
- Teclado KP200 conectado a X4! X4 no puede conectar el teclado y el cable de puesta en servicio simultáneamente; elige uno solo
- Software no iniciado con privilegios de administrador → Acceso al puerto serie denegado
- Herramientas de depuración en serie que ocupan el puerto COM en la PC; cerrar todos los demás programas seriales
- Restricciones obligatorias específicas de CDE32.008 W2.4
- DriveManager es sólo para la puesta en servicio; no puede servir como software anfitrión de producción en tiempo real. Utilice CANopen / comando de pulso para funcionamiento normal
- Los archivos de parámetros `.par` de W-firmware no se pueden importar a unidades CDA de C-firmware, y viceversa
- X4 RS232 proporciona un rendimiento deficiente en tiempo real; estrictamente prohibido para el control de movimiento
- El corte de energía durante la actualización del firmware daña el cargador de arranque; Se requiere reparación profesional
- No abra archivos de parámetros idénticos alternativamente con las versiones de software V3.50 y V3.80.
- Evite los caracteres chinos, espacios y símbolos especiales en las rutas de guardado de parámetros
- Flujo de trabajo estándar de puesta en marcha in situ
Encendido del variador → Conecte el cable de puesta en servicio → Establezca comunicación a través de DriveManager → Cargue la copia de seguridad de los parámetros originales → Verifique el búfer de fallas y borre las alarmas → Verifique los parámetros del motor / realizar identificación → Configurar modo de control (CANabierto) → Sintonizar PID del bucle de velocidad/posición → Prueba de ejecución mediante osciloscopio → Guardar parámetros nuevamente → Apagar y encender para validación
NH42-63-318x560.png "Interruptores de transferencia automática tipo PC CHINT (ATS)NH42-63/4SZ")