 contactor,cortacircuitos,sensor,Codificador,SOCIEDAD ANÓNIMA,Convertidor
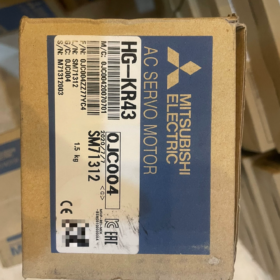
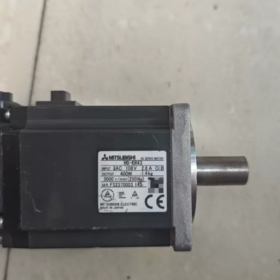
Explicación del código del modelo
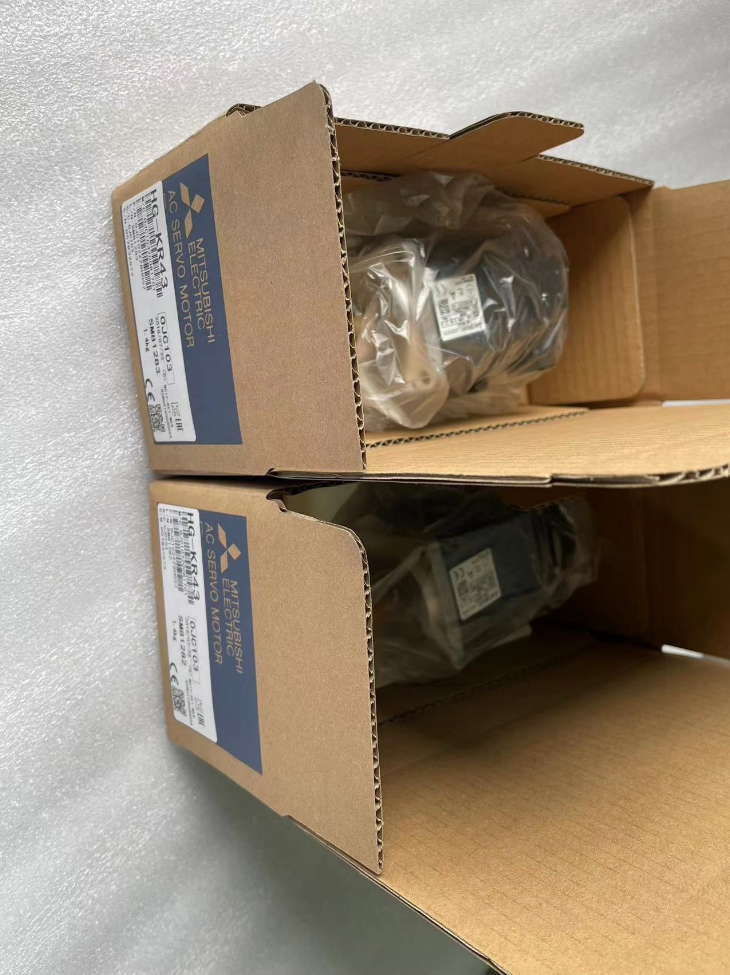
– HG-KR: Rotativo de baja inercia servomotor de la serie MELSERVO-J4
– 43: Potencia nominal 400W
-Descripciones de sufijos:
HG-KR43: Sin sello de eje, sin freno
HG-KR43J: Con sello de eje, sin freno (más utilizado en China)
HG-KR43B: Sin sello de eje, con freno electromagnético
HG-KR43BJ: Con sello de eje + freno electromagnético (para aplicaciones de eje vertical)
Especificaciones eléctricas básicas
| Artículo | Especificación |
| Potencia nominal | 0.4 kilovatios (400W.) |
| Par nominal | 1.3 Nuevo Méjico |
| Par máximo | 4.5 Nuevo Méjico |
| Velocidad nominal | 3000 rpm |
| Velocidad máxima | 6000 rpm |
| Inercia del rotor | 0.371 kg·cm² |
| Corriente nominal | 2.6 A |
| Corriente máxima | 9.1 A |
| Codificador | 22-bit híbrido absoluto/incremental, 4194304 p/rev. |
| Clase de protección | IP65 (excluyendo la sección de penetración del eje) |
| Clase de fuente de alimentación | Clase AC200V |
| Peso | 1.4 kilos |
| Dimensión de montaje | Brida 60mm, longitud total 98,3 mm |
Unidades compatibles
-Un solo eje: Señor-J4-40A / Señor-J4-40B (General / SSCNETⅢ fibra óptica)
-Multieje: Señor-J4W2-44B (2-eje integrado)
⚠️ Los motores de la serie HG-KR solo funcionan con variadores de la serie J4. No son directamente compatibles con J3 / unidades J2S; el reemplazo directo con unidades heredadas no es válido.
Escenarios de aplicación
Low inertia and fast response, ideal for high-speed point-to-point motion: XY gantries, equipo semiconductor, small manipulators, chip mounters, small-scale processing machines.
Opciones de reemplazo
- Reemplazo intraserie:
Vertical axis requiring brake → HG-KR43BJ
Heavy dust/oil-polluted environment → select -J suffix with shaft seal
- Cross-series upgrade: MR-J5 counterpart HG-KS43J (new-generation J5, identical mechanical mounting dimensions)
- Legacy project retrofit: J3-era 400W motor HF-KP43, similar electrical performance, but drives are not interchangeable.
Lista de verificación de inspección de unidades de segunda mano
- Rotate motor shaft: Smooth rotation without jamming or abnormal noise.
- Prueba de aislamiento: Measure winding-to-ground insulation resistance.
- Encoder communication test: Connect to MR-J4-40A, read encoder position; confirm no AL25 / AL16 encoder alarms.
- Brake-equipped models: Verify brake pull-in and release under power-on / power-off conditions.
- Shaft-seal models: Inspect shaft end for oil leakage.
Alarmas comunes
-AL16 / AL25: Encoder failure; usually caused by rear-end impact or cable damage.
-AL30: Sobrecarga. Check load-to-motor inertia ratio; maximum allowable ratio: 25× motor inertia.
-AL50: sobrecorriente. Check power-cable insulation and grounding.
Señor-J4W2-44B (J4 2-axis Integrated Servo Drive, SSCNETⅢ/H, máx.. 400W per axis)
This 2-axis drive supports arbitrary mixing of motor types on Axis A / Axis B (rotary / lineal / DD direct-drive). Maximum power rating per axis: 400W., Clase AC200V.
- Rotary Servo Motors (Más común)
HG-KR Low-inertia Series (includes HG-KR43 mentioned above)
HG-KR053(B), HG-KR13(B), HG-KR23(B), HG-KR43(B)
Suffix B = brake; J = shaft seal; combined suffix-BJ available; rango de potencia: 50W-400W
HG-MR Ultra-low-inertia Series
HG-MR053(B), HG-MR13(B), HG-MR23(B), HG-MR43(B)
Ultra-low rotor inertia for high-frequency reciprocating motion, 50-400W.
❗Critical Limitations:
- J3 legacy motors HF-KP, HF-MP are NOT supported and cannot be driven directly.
- HG-SR, HG-JR medium-high-power motors exceed power rating of MR-J4W2-44B; use MR-J4W2-77B / MR-J4W2-1010B instead.
- Linear Servo Motors (LM Series)
Supports primary coils of LM-H3, LM-K2, LM-U2 series:
-LM-H3P2A-07P-BSS0
-LM-H3P3A-12P-CSS0
-LM-K2P1A-01M-2SS1
-LM-U2PAB-05METRO-0SS0, LM-U2PAD-10M-0SS0, LM-U2PAF-15M-0SS0, LM-U2PBB-07M-1SS0
- DD Direct-Drive Motors (TM-R / TM-RF Series)
TM-RG2M002C30, TM-RU2M002C30, TM-RG2M004E30, TM-RU2M004E30, TM-RG2M009G30, TM-RU2M009G30, TM-RFM002C20, TM-RFM004C20
Notas clave de aplicación
- Maximum rated power per axis: 400W.. Configurations like Axis A:400W. + Axis B:400W or Axis A:400W. + Axis B:50W are allowed; mismatched-power axes are permitted.
- Comunicación: SSCNETⅢ/H optical-fiber bus only; no pulse-train interface.
- Supports full-closed-loop control (2-wire serial encoder).
- J5-series HG-KS motors are incompatible; HG-KS motors require MR-J5 drives exclusively.
- Mixed configurations (rotary + linear motor, rotary + DD motor) are allowed on one MR-J4W2-44B unit.
Typical Configuration Examples
-Axis A: HG-KR43 (400W.) + Axis B: HG-KR23 (200W.)
-Axis A: HG-MR43 + Axis B: LM-U2 linear motor
Señor-J4W2-44B (J4 2-axis SSCNETⅢ/H Drive, Máx.400W por eje, CA 200 V.)
Admite asignación de motor mixto: rotary, Los motores de accionamiento directo lineal y DD se pueden combinar libremente. Límite de potencia por eje:400W.; Axis A / El eje B puede funcionar a diferentes niveles de potencia. Sólo compatible con motores de la serie J4; Los motores de las series J3 y J5 no son compatibles.
- Rotary Servo Motors (Más común)
HG-KR Baja inercia (incluyendo HG-KR43 arriba)
HG-KR053(B), HG-KR13(B), HG-KR23(B), HG-KR43(B)
B = freno; J = shaft seal; Sufijo combinado-BJ disponible; rango de potencia: 50-400W.
HG-MR Inercia ultrabaja
HG-MR053(B), HG-MR13(B), HG-MR23(B), HG-MR43(B)
50-400W., para movimiento alternativo de alta frecuencia
❗Aplicaciones prohibidas:
- No se pueden accionar motores J3 heredados HF-KP / HF-MP.
- HG-SR, Los motores HG-JR ≥500W superan la potencia nominal de 44B; Se requiere MR-J4W2-77B.
- No se pueden accionar motores HG-KS de la serie J5.
- Linear Servo Motors (Bobinas primarias)
Cobertura de motor lineal de pequeña potencia idéntica a la del MR-J4-40B de un solo eje:
-LM-H3P2A-07P-BSS0
-LM-H3P3A-12P-CSS0
-LM-K2P1A-01M-2SS1
-LM-U2PAB-05METRO-0SS0, LM-U2PAD-10M-0SS0, LM-U2PAF-15M-0SS0, LM-U2PBB-07M-1SS0
III. DD Direct-Drive Motors
-TM-RFM002C20
-TM-RFM004C20
- Restricciones críticas de hardware
- Potencia de salida máxima por eje: 400W.. Ejemplos válidos: Eje A-HG-KR43(400W.) + Eje B-HG-KR13(100W.); Motor lineal del eje A + Motor rotativo del eje B.
- Interfaz de comunicación: SSCNETⅢ/H optical-fiber bus only; sin pulso o puerto de entrada analógica.
- Full-closed-loop control supported (external serial encoder).
- Fault code 1A.1: Motor combination error. Usually caused by incompatible motor hardware or incorrect motor-model parameter setting.
Practical Typical Configurations
- Axis A: HG-KR43 (400W.) + Axis B: HG-KR23 (200W.)
- Axis A: HG-MR43 + Axis B: LM-U2 linear motor
- Axis A: TM-RFM004C20 DD motor + Axis B: HG-KR13


NH42-63-318x560.png "Interruptores de transferencia automática tipo PC CHINT (ATS)NH42-63/4SZ")