 Contator,disjuntor,sensor,Codificador,CLP,Conversor
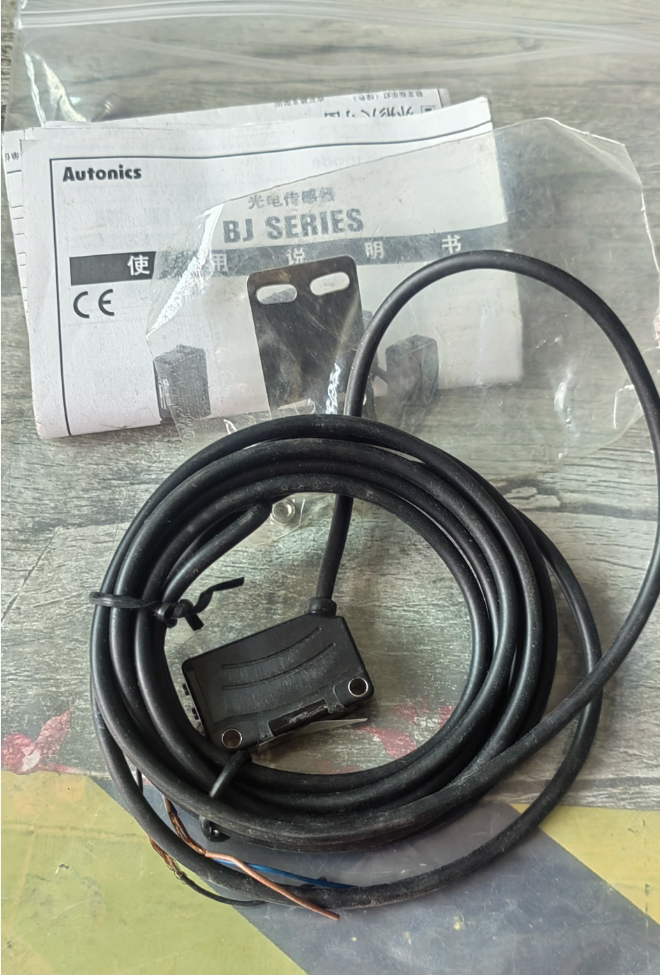
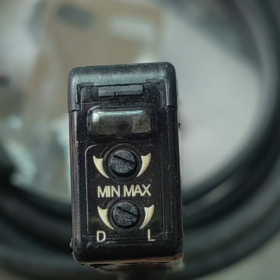
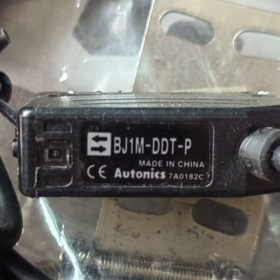
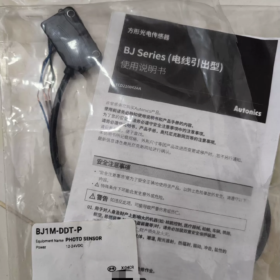
Reflexão difusa da série BJ sensor fotoelétrico, Saída PNP, tipo de saída de cabo
Explicação do código do modelo
| Código | Descrição |
| BJ | Sensor fotoelétrico compacto série BJ |
| 1M | Distância de detecção nominal: 1 eu |
| DDT | Tipo de reflexão difusa; Luz acesa / Dark-ON comutável |
| P | Saída de coletor aberto PNP |
| Sem sufixo -C | Saída de cabo; -C indica a versão do conector M8 (BJ1M‑DDT‑C‑P) |
Especificações principais
| Item | Parâmetro |
| Método de detecção | Reflexão difusa (não é necessário refletor) |
| Distância de detecção | 0-1m (papel branco padrão 300×300mm) |
| Fonte de luz | LED infravermelho, 850 nm |
| Tempo de resposta | ≤1ms |
| Fonte de energia | 12-24 VCC ±10%, ondulação ≤10% |
| Saída | Coletor aberto PNP, máx.. carregar 100mA |
| Modo de operação | Luz acesa / Dark-ON através do interruptor deslizante integrado |
| Sensibilidade | Ajustável via potenciômetro |
| Cabo | 3-essencial, Φ3,5mm, comprimento padrão 2m |
| Proteção de entrada | IP65 |
| Temperatura operacional | -25℃~+55℃ |
| Histerese | 20 % da distância máxima de detecção |
| Proteção | Polaridade reversa, curto-circuito & proteção contra sobrecorrente; resistência à interferência mútua |
| Dimensões | L20 × A32 × D10,6mm |
| Peso | Aprox.. 45 g |
| Acessórios | Suporte de montagem, Parafusos M3 & nozes |
Fiação (3-sistema de fio)
Marrom: DC12-24V Positivo
Azul: 0V Negativo
Preto: Saída de sinal PNP
Observação: Sem supressão de fundo (BGS). Objetos de fundo próximos podem causar disparos falsos. Adequado para alvos opacos e semitransparentes. A distância de detecção real diminui para objetos de cor escura.
Modelos intercambiáveis na mesma série
- BJ1M-DDT: Saída NPN, todos os outros parâmetros idênticos
- BJ1M-DDT-C-P: Saída PNP, Conector M8 de 4 pinos, sem cabo voador
- BJ300-DDT-P: Reflexão difusa PNP, 300 mm distância de detecção
Aplicações Típicas
Detecção de objetos na linha transportadora, detecção de estação no local, detecção de presença de material, contagem de peças de automação geral.
Referência alternativa de fabricação nacional
Alternativas compatíveis: E3Z-D61 (Versão PNP), Série EE-SX, Modelos PNP de 1 metro de reflexão difusa da série FS-N. Verifique o tempo de resposta, dimensões da fiação e do furo de montagem.
Princípio de funcionamento de sensores fotoelétricos de reflexão difusa (Tirando Autonica BJ1M-DDT-P como exemplo)
Reflexão difusa (difusão-reflexão) os interruptores fotoelétricos pertencem ao tipo de reflexão direta. Nenhum refletor separado é necessário; o transmissor e o receptor estão integrados dentro de uma caixa.
Princípio Básico
- Emissão: O LED infravermelho interno emite um feixe infravermelho em direção à superfície alvo.
- Reflexão difusa: Quando a luz atinge a superfície alvo, ele se espalha em todas as direções. Parte da luz espalhada retorna para a janela de recepção do sensor.
- Julgamento de sinal: O elemento fotossensível interno recebe a luz de retorno. Quando a intensidade da luz atinge o limite, o sensor emite um sinal de comutação.
- Condição sem alvo: Nenhuma luz é refletida de volta para o receptor, e o estado de saída inverte.
⚠️ Ponto chave: Isto não é reflexão especular. Baseia-se na dispersão difusa da superfície alvo. A cor do alvo e a rugosidade da superfície afetam diretamente a distância de detecção efetiva.
Dois modos de operação (Selecionado através do interruptor deslizante integrado na série BJ)
Luz acesa (Operação leve)
A saída é LIGADA quando a luz refletida é recebida; nenhuma saída sem destino presente.
A saída é ativada quando um alvo chega e reflete a luz de volta.
Escuro ligado (Operação no escuro)
A saída é LIGADA quando nenhuma luz refletida é recebida; a saída é desativada quando a luz refletida chega.
A saída é ativada quando o alvo se afasta e remove a luz refletida.
Fatores que afetam o desempenho
- Cor alvo: De cor clara / superfícies brancas refletem fortemente, alcançando distância de detecção quase nominal. De cor escura / superfícies pretas absorvem luz e reduzem bastante o alcance prático de detecção.
- Interferência de fundo: Modelos sem BGS, como BJ1M-DDT-P, podem disparar falsamente a partir da luz refletida nas paredes traseiras ou superfícies metálicas. Este é um modo de falha comum.
- Ângulo de inclinação alvo: Um alvo inclinado desvia a luz refletida para longe do receptor e pode causar perda de detecção.
- Ponto de feixe: O ponto do feixe aumenta com a distância. Alvos pequenos são propensos a serem perdidos na detecção a longo alcance.
Comparação rápida com outros tipos fotoelétricos
Reflexão difusa: Transmissor & receptor integrado; detecta via reflexão direta do alvo, não é necessário refletor. Vulnerável à interferência de fundo.
Retro-reflexão: Requer um refletor; a saída é acionada quando um objeto bloqueia o feixe.
Feixe passante (oposição): Unidades transmissoras e receptoras separadas; a detecção ocorre quando um objeto interrompe o feixe de luz. Oferece o maior alcance de detecção.
Dicas práticas de operação para BJ1M-DDT-P
Use o potenciômetro do painel frontal para ajustar a sensibilidade: ele define o limite de recepção de luz para se adaptar a alvos de cores diferentes e mitigar falsos gatilhos de fundo.
Evite montar o sensor voltado para paredes de cores claras ou fundos metálicos.
Cenários de aplicação para sensores fotoelétricos de reflexão difusa
Sensores de reflexão difusa, como Autonics BJ1M-DDT-P, são fáceis de instalar porque não são necessários refletores. Eles detectam objetos medindo a luz refletida nas superfícies alvo. As limitações incluem suscetibilidade à cor alvo e reflexão de fundo. Mais adequado para detecção de presença de médio a curto alcance em sistemas de automação e transportadores.
- Transportador & Linhas de manuseio de materiais (Caso de uso mais comum)
- Detecção de alvo no local: Detecte a chegada da peça em transportadores de correia ou rolos para acionar ações do cilindro ou do braço robótico.
- Contagem de peças: Conte produtos capturando sinais de saída em forma de pulso enviados ao PLC.
- Ausência material / detecção de congestionamento: Detecte canais de alimentação vazios para alarmes de falta de material; parar o equipamento em congestionamentos de empilhamento de materiais.
Observação: Peças de trabalho de cor escura produzem distância de detecção efetiva mais curta; reduza a sensibilidade de acordo.
- Máquinas de embalagem
Detecte a presença de sacolas e caixas para evitar falhas em embalagens vazias.
Detecte a presença da etiqueta e o posicionamento da bolsa; verifique o carregamento correto da peça.
Acione operações de selagem e etiquetagem assim que as peças chegarem à estação.
- Classificação Logística & Equipamento de armazém
Detecte caixas e passagens de contêineres.
Detecção de material em correia transportadora para acionar empurradores de classificação.
As caixas dão uma boa reflexão; bolsas de plástico pretas mostram notável redução de alcance.
- Máquina-ferramenta & Equipamento de processamento
Confirme a presença de metal / peças de plástico antes de iniciar os ciclos de usinagem.
Monitoramento simples em nível de compartimento para verificar o status da peça restante.
⚠️ Fundos metálicos refletivos causam falso disparo para sensores de reflexão difusa padrão. Prefira modelos de supressão de fundo BGS quando os fundos não puderem ser evitados.
- Impressão & Máquinas Têxteis
Detectar presença de papel e tecido; alarme de falta de papel para condições de falha de alimentação.
Monitore o status de alimentação de material da web.
O papel fino e semitransparente pode passar luz infravermelha. Use variantes de alta sensibilidade e curto alcance.
- Ferramentas de automação assistidas por robô
Detecção da presença da peça no dispositivo de trabalho para verificar a fixação bem-sucedida.
Monitoramento simples de áreas de curto alcance para intrusão de objetos estranhos.
- Indústria leve & Equipamento de processamento de alimentos
Detecção de tampas e presença de garrafas em estações de processo.
Monitoramento da posição da bandeja e do recipiente.
Para ambientes de qualidade alimentar, selecione dispositivos com classificação IP65, como BJ1M-DDT-P.
- Controle de acesso & Equipamento automático
Sensor de porta automática pequena; detecção de status aberto-fechado de porta de gabinete.
❗ Seleção & Diretrizes de aplicação
- Reflexão difusa padrão (BJ1M-DDT-P)
Adequado para: Alvos bem separados do fundo; cores alvo estáveis; evite montar paredes voltadas ou placas de metal.
Não é adequado para: Alvos posicionados firmemente contra paredes ou superfícies metálicas (alto risco de gatilhos falsos).
- Reflexão difusa com supressão de fundo BGS
Adequado para: Alvos posicionados perto de metal / fundos de parede. Rejeita interferência de reflexão de fundo, custo unitário mais alto.
- Aplicações inadequadas:
① Objetos altamente transparentes (vidro, filmes claros; luz infravermelha passa, detecção confiável difícil).
② Distâncias de trabalho com grande variação além da faixa nominal.
③ Detecção de alvos minúsculos em longas distâncias de detecção.
Tabela de seleção rápida
| Cenário | Tipo de sensor recomendado |
| Transportador de uso geral, alvo espaçado do fundo | Reflexão difusa padrão BJ1M‑DDT‑P |
| Alvo próximo ao metal / fundo da parede, rejeição de plano de fundo necessária | Reflexão difusa com supressão de fundo BGS |
| Detecção de longo alcance, condições operacionais adversas | Sensor fotoelétrico de retrorreflexão ou feixe direto |
Relação entre distância de detecção de reflexão difusa e precisão de detecção
Baseado em Autonics BJ1M-DDT-P (reflexão difusa padrão nominal de 1m): A precisão diminui à medida que a distância de detecção aumenta. Distância de trabalho mais curta produz melhor precisão. Esses dois parâmetros estão fortemente correlacionados, mas não idênticos.
Definições de conceito
- Distância de detecção de reflexão difusa: Faixa de detecção máxima confiável para o sensor (0-1000 mm para BJ1M-DDT-P). Sujeito à refletividade e cor da superfície alvo.
- A precisão da detecção cobre três aspectos:
①Precisão de repetição: Flutuação de posição do ponto de disparo para ciclos repetidos de entrada e saída do alvo.
②Tamanho mínimo do objeto detectável: Smallest workpiece that can be reliably detected.
③Hysteresis: Position difference between the turn-ON point (alvo se aproximando) and turn-OFF point (alvo recuando).
Hysteresis is a critical performance index. For BJ series sensors, hysteresis = 20 % of maximum sensing distance.
How Distance Influences Accuracy
- Beam-spot enlargement at longer range
The infrared beam diverges as it travels.
Curta distância: Small spot size. Triggering is stable only when the beam hits the workpiece. Alta precisão de repetição; small-object detection feasible.
Near maximum range (~1 m): Large beam spot. Partial illumination of background surfaces creates false triggers. Minor position changes produce only small light-intensity variations. Large trigger-point drift, poor accuracy, high risk of missing small objects.
- Hysteresis increases with operating distance
For BJ1M-DDT-P, hysteresis = 20 % of max. distância. Near the 1 m limit, a histerese pode atingir 200 mm.
Exemplo prático: A saída é ativada a uma distância do alvo de 900 mm, ainda é desativado somente após o alvo recuar para 700 mm. Grande desvio de posição de comutação em longo alcance. Somente a detecção de presença é viável; medição de posição não é.
- Atenuação do sinal luminoso
A intensidade do sinal retornado enfraquece em distâncias maiores. Interferência da luz ambiente ou pequenas variações de superfície causam facilmente instabilidade na saída e reduzem a estabilidade.
✅ Conclusão: Sensores de reflexão difusa padrão são projetados para detecção de presença, não é medição de distância ou localização de posição precisa.
Comportamento dos sensores de reflexão difusa com supressão de fundo BGS
Os sensores do tipo BGS adotam um design de caminho óptico especial para restringir as características do ponto de feixe. Dentro da janela de trabalho nominal, a histerese permanece baixa, e a precisão é muito menos sensível à distância. A detecção confiável de alvos pequenos é alcançável mesmo com fundos próximos. O desempenho falha quando os alvos excedem o intervalo de detecção definido.
Conselhos práticos de comissionamento para BJ1M-DDT-P
- Evite operar perto do limite total de 1m. Janela de trabalho recomendada: 30-60 % da faixa nominal (300-600 milímetros) para distância equilibrada e desempenho repetido.
- Para detecção de objetos pequenos com alta precisão: reduza a distância de montagem e diminua a sensibilidade do potenciômetro para comprimir a faixa de detecção efetiva e melhorar a estabilidade.
- Se for necessária uma forte repetibilidade de posição: Evite reflexão difusa padrão. Escolha sensores de supressão de fundo BGS. Para precisão superior, selecione sensores fotoelétricos do tipo laser.
Tabela de comparação de desempenho
| Distância de trabalho | Tamanho do ponto do feixe | Histerese | Precisão de detecção | Adequação da aplicação |
| Curto (<300 milímetros) | Pequeno | Pequeno | Alto | Detecção de presença estável para peças de trabalho médias e pequenas |
| Médio (300-600mm) | Médio | Moderado | Justo | Detecção de linha transportadora de uso geral (zona operacional preferencial) |
| Quase gama completa (800-1000 mm) | Grande | Grande | Pobre | Somente para alvos grandes e de alta refletividade; não para tarefas de alta precisão |
Equívoco comum
❌ Equívoco: O valor nominal de 1m significa desempenho de boa precisão a 1 metro.
✅ Fato: 1 m é a distância máxima detectável, não é o ponto operacional ideal. A estabilidade e a precisão degradam significativamente perto da faixa completa.


NH42-63-318x560.png "Chaves de transferência automática tipo PC CHINT (ATS)NH42-63/4SZ")