 Contacteur,disjoncteur,capteur,Encodeur,API,Convertisseur
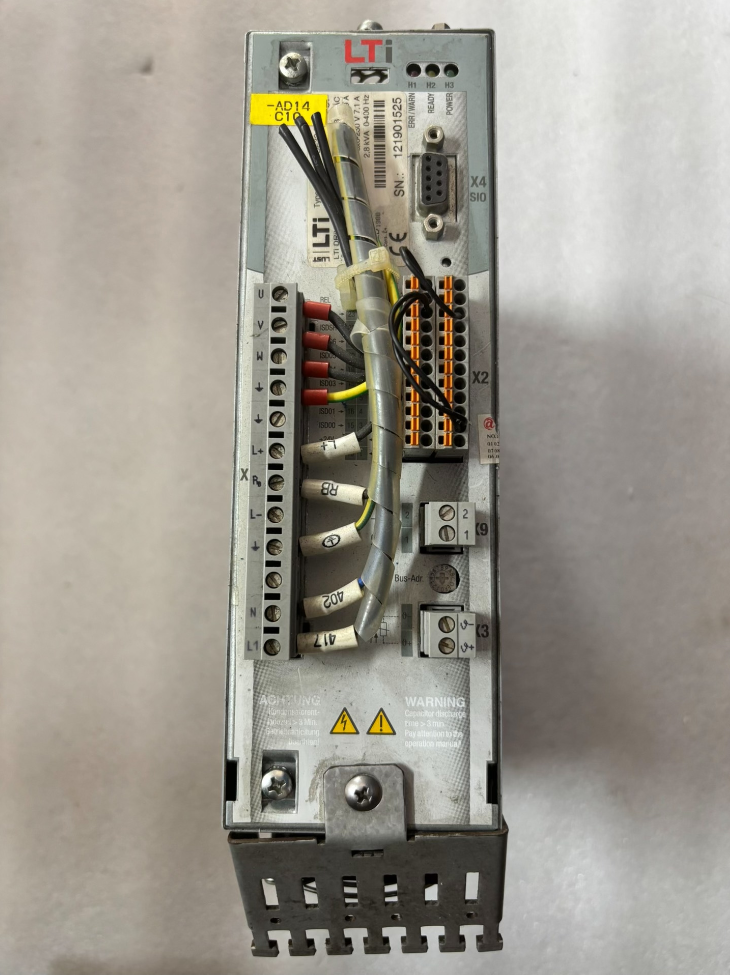
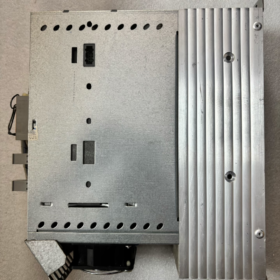
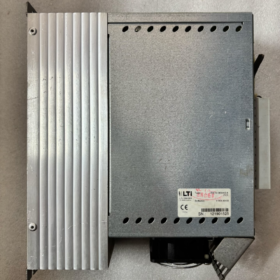
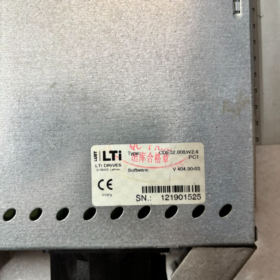
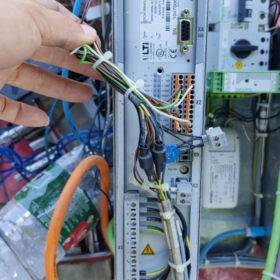
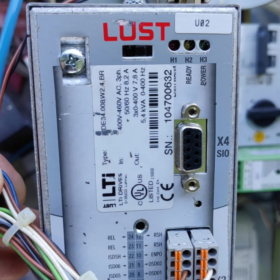
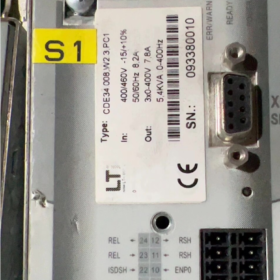
LUXURE (Allemagne), acquis plus tard par KEBA. La série CDE3000 est complètement abandonnée, avec uniquement des stocks neufs excédentaires ou des unités rénovées disponibles sur le marché.
- Répartition du code modèle
CDE32.008.W2.4
- CDE: Série de produits → CDE3000 compact servomoteur (servo universel, prend en charge les moteurs synchrones/asynchrones, transistor de freinage intégré)
- 32: Code de classe de tension
32 = 1/3 phases AC230V (200…240V)
34 = classe AC400V
- 008: Courant nominal → Courant de sortie nominal continu 7,1 A, compatible avec les servomoteurs ~1,5 kW
- W: Branche du micrologiciel (Plateforme W, distingué de la première plate-forme de micrologiciel C)
- 2.4: Version du micrologiciel V2.4
Suffixe de commande complet commun: CDE32.008.W2.4.PC1
PC1 = CANopen standard (DSP402) interface de communication; Profibus et autres cartes d'extension en option
- Spécifications électriques de base
| Article | Spécification |
| Alimentation d'entrée | 1~3 phases AC200-240 V 50/60 Hz |
| Courant de sortie nominal | 7.1 UN (continu) |
| Courant de sortie de crête | 14.2 UN (2× capacité de surcharge) |
| Moteurs compatibles | Servomoteurs synchrones à aimants permanents / Moteurs asynchrones à variateur |
| Modes de contrôle | Boucle de positionnement, boucle de vitesse, boucle de couple; commande d'impulsion & contrôle de bus de terrain pris en charge |
| Interface d'encodeur | Codeur incrémental (TTL/RS422); module résolveur en option |
| Freinage intégré | Transistor de freinage intégré, résistance de freinage externe requise |
| E/S numériques | 8DEPUIS / 2FAIRE, Entrée analogique ±10 V, sortie relais |
| Norme de communication | Norme CANopen DSP402; Profibus-DP extensible |
| Méthode de refroidissement | Refroidissement du montage sur plaque de base |
| Température ambiante de fonctionnement | 0℃ ~ + 40 ℃ (pose d'armoire), condensation interdite |
| Classe de protection | IP20 (pour usage intérieur en armoire) |
- Présentation des interfaces matérielles
X1: Entrée d'alimentation principale L/N/PE; sortie moteur U/V/W
X2: Bornier de commande (DI/DO, signaux analogiques, activer, arrêt d'urgence)
X4: Port clavier pour KP200; port de communication pour logiciel de mise en service
X5: Interface de retour d'information de l'encodeur
X9: Entraînement du frein moteur (24Bobine de frein V)
Accessoires externes: Résistance de freinage, Panneau de commande KP200, câble de mise en service, Carte mémoire des paramètres SmartCard
- Logiciel de mise en service
Nom du logiciel: DriveManager (anciennement LUST ServoManager)
Prend en charge la lecture/écriture du micrologiciel, téléchargement des paramètres, oscilloscope, configuration des engrenages électroniques
Compatible avec toutes les versions du firmware W2.0 ~ W2.4; communication via RS232 / Câble USB vers RS232
- Arrêt & Solutions de remplacement
⚠️ Le fabricant d'origine a arrêté la production de la série CDE3000; aucun modèle de remplacement OEM direct disponible
Option 1: Pièces de rechange de même série (priorité à l'entretien)
Equivalent interchangeable: CDE32.008 avec n'importe quel firmware W2.x (W2.2/W2.3/W2.4 mutuellement compatibles; les paramètres nécessitent un nouveau téléchargement)
Note: CDE32.008 ≠ CDA32.008; les brochages matériels sont incompatibles, remplacement direct non autorisé!
Option 2: Remplacement nouvelle génération KEBA (rénovation complète de la machine)
Après l'acquisition de LUST par KEBA, plateforme correspondante: Série KeDrive D3
Modèle équivalent recommandé: KeDrive D3-230/A008 (AC230V, 7.5Une classe)
Risques: Câblage des bornes, les structures du logiciel et des paramètres sont complètement différentes. Reconstruction du câblage et du programme API requise; remplacement plug-and-play impossible
- Codes d'erreur courants (Universel pour CDE3000)
| Code d'erreur | Signification | Causes typiques |
| E-OC | Surintensité | Court-circuit moteur, dommages à l'isolation à la terre, calage du moteur, panne du module d'alimentation |
| E-VO | Surtension du bus CC | Pas de résistance de freinage lors de la décélération, charge à forte inertie |
| E-UV | Sous-tension du bus CC | Phase d'entrée manquante, chute de tension d'alimentation |
| E-ENC | Défaut d'encodeur | Câble codeur cassé, câblage incorrect, encodeur défectueux |
| CPU électronique | Erreur du micrologiciel du système | Paramètres corrompus, panne de la carte mère; tentative de réinitialisation des paramètres d'usine |
| E-TMP | Surchauffe du disque | Mauvaise dissipation de la chaleur, température ambiante excessive |
- Directives sur les pièges de sélection
- Ne confondez pas CDE / BDC / ADC: Le matériel des trois séries est mutuellement incompatible;
- Les fichiers de paramètres des lecteurs W-firmware et C-firmware ne peuvent pas être échangés;
- Si l'unité d'origine est CDE32.008.W2.4.PC1, le remplacement doit être équipé de PC1 (CANopen);
- Le transistor de freinage intégré ne peut pas fonctionner sans charge; une résistance de freinage adaptée est obligatoire;
- Pour les trajets d'occasion, confirmer d'abord la version du firmware. Un firmware obsolète peut être incompatible avec les paramètres de l'équipement d'origine.
Liste complète des logiciels PC hôte pour le servomoteur LUST CDE32.008.W2.4
Deux catégories doivent être distinguées:
1) Logiciel de mise en service OEM: Réglage des paramètres, mise à niveau du micrologiciel, oscilloscope, diagnostic de panne (à usage spécial; ne peut pas contrôler l'équipement pendant la production normale)
2) Logiciel de contrôle de l'hôte de production: API / logiciel de contrôle industriel / Logiciel de configuration IHM pour un contrôle automatisé de la production en temps réel (via bus de terrain ou commandes par impulsions)
Micrologiciel du lecteur: W2.4 (Plateforme de micrologiciel W), incompatible avec les logiciels des anciennes plates-formes du firmware C.
- Logiciel de mise en service dédié officiel (Uniquement outil OEM)
- DriveManager (Anciennement ServoManager) [Obligatoire]
✅ Exigences de version compatible
Version minimale: V3.40 et supérieur; V3.50 / V3.60 recommandé
⚠️ DriveManager V3.80 est développé pour les plateformes ServoC et KeDrive ultérieures. Utilisez la version V3.50 pour une compatibilité optimale avec CDE3000 (W2.4).
❌ WinConfig non pris en charge! WinConfig ne fonctionne que pour la série CDA du micrologiciel C et ne peut pas se connecter à la série CDE-W
Méthodes de connexion de communication
Borne X4: Port série RS232 (Câble de mise en service DB9) connecté directement au port COM du PC; Adaptateur USB vers RS232 utilisable, convertisseur isolé recommandé
Pas de port USB natif; la connexion USB directe au lecteur n'est pas prise en charge
Fonctions principales
Identification du moteur, réglage PID à trois boucles, téléchargement/téléchargement/enregistrement des fichiers de paramètres
Mise à niveau du micrologiciel en lecture/écriture (tous les firmwares W2.x, y compris W2.4, sont pris en charge)
Oscilloscope Trace intégré, surveillance en temps réel du courant/position/vitesse, lecture de l'historique des défauts
Engrenage électronique, mode de référencement, interrupteur de fin de course, Configuration des paramètres CANopen
Système d'exploitation pris en charge: Windows XP / Win7 / Win10 (32/64-peu); Win11 nécessite un mode de compatibilité pour les versions partielles
- Panneau de commande local (IHM de base, pas de logiciel basé sur PC)
KP200 / Panneau de commande portable KP300, branché sur X4. Uniquement pour la mise en service manuelle locale; contrôle à distance du PC indisponible.
- Logiciel de contrôle de l'hôte de production (Pour le fonctionnement normal de l'équipement)
CDE32.008.W2.4 (Version PC1 = norme CANopen DS402) prend en charge deux canaux de contrôle:
① Contrôle du bus de terrain CANopen; ② Direction d'impulsion + contrôle analogique
(1) Logiciel de contrôle hôte basé sur CANopen (Protocole DS402)
Le variateur implémente la norme CiA301/CiA402 CANopen, indépendant du protocole de la marque du contrôleur
- CODESYS V3
Avec le module complémentaire CANopen Manager; importer le fichier EDS LUST CDE3000 pour le contrôle de position/vitesse/couple
En vigueur: Beckhoff, Innovation, Contact Phénix, Advantech et autres PC industriels à automates logiciels
- Portail TIA (Automate Siemens)
S7-1200/1500 associé au module de communication CANopen, configuré via le fichier EDS
- GX fonctionne / GX fonctionne3 (Mitsubishi)
Série Q/L/R avec module maître CANopen
- Travaux de mouvement, OpenPCS (Contrôleurs de mouvement en temps réel)
- KEBA KEMRO Studio (KEBA controller, compatible nativement avec les disques LUST)
- Outils généraux de surveillance CANopen (Mise en service uniquement, pas pour un contrôle de production à long terme)
CANanalyseur, CANape, CANExplorateur, Moniteur CanOpen IXXAT
But: Surveillance des messages de bus, Lecture/écriture SDO pour le dépannage. Ne convient pas comme logiciel de contrôle hôte de production
Remarque importante: Le CDE3000 n'a pas de support EtherCAT natif; Les tentatives de communication EtherCAT échoueront!
(2) Version étendue Profibus-DP (Avec carte d'interface CM-DPV1 en option)
Si variateur équipé d'un module Profibus, compatible avec:
Portail TIA, GX fonctionne, RSLogix et autres logiciels prenant en charge les stations maîtres Profibus
- Configuration de l'IHM & Logiciel de surveillance (Asservissement indirect)
Impossible de commander directement le servo; instructions transmises via PLC
Weintek EBPro, MCGS, Siemens WinCC Flexible/WinCC, En contact, Allumage
Voie de communication: IHM → API → CANopen → Servo CDE32.008
- Limites critiques & Pièges du micrologiciel W2.4
- ❌ Aucun logiciel de contrôle PC dédié pour faire fonctionner le servo via RS232
X4 RS232 réservé exclusivement à la mise en service DriveManager. Les performances en temps réel du port série sont médiocres; n'utilisez jamais RS232 pour le contrôle de mouvement pendant la production. Utiliser le bus CANopen / pulse signals for operational control.
- ❌ DriveManager is purely for commissioning. It cannot serve as production host software. Only supports jog test mode, unsuitable for continuous automated operation.
- ❌ Firmware incompatibility: CDE W-firmware (W2.2/W2.3/W2.4) ≠ C-firmware; parameter files cannot be imported mutually.
- Commissioning Cable: X4 RS232 cable requires dedicated null-modem cross serial cable; straight-through cable fails communication.
- Rappel de remplacement: CDE3000 discontinued. New KEBA KeDrive software cannot detect CDE3000 series and cannot commission this drive.
- Simplified Selection Summary
On-site commissioning, sauvegarde des paramètres, mise à niveau du micrologiciel: DriveManager V3.50 (Only Option)
Automated production control: PLC software (CODESYS/TIA/GXWorks etc.) + CANopen DS402
Fieldbus troubleshooting: CANExplorateur / IXXAT Tools
Installation complète & Operation Guide for LUST DriveManager (For CDE32.008.W2.4)
Important Preconditions
- Recommended Software Version: DriveManager V3.50; V3.60 utilisable. V3.80 et supérieures interdites (le nouveau logiciel KeDrive ne peut pas reconnaître le firmware CDE3000 W)
- Lecteur pris en charge: CDE32.008.W2.4 (Plateforme de micrologiciel W)
- Port de communication: Lecteur X4 (Port de mise en service RS232). Pas d'interface USB native; uniquement RS232 / USB vers RS232 disponible
- ❌ WinConfig ne prend en charge que les anciennes séries CDA du micrologiciel C; Impossible de connecter la série CDE-W
- Préparation du matériel (Spécification du câble de communication critique)
1.1 Définition des broches du port de mise en service X4 (Côté variateur Mini-DIN 5 broches)
| Épingle | Signal | Description |
| 1 | +15V | Alimentation pour panneau opérateur KP200; inutilisé pour la mise en service du PC |
| 2 | TxD (Conduire la transmission) | → PC série RxD |
| 3 | RxD (Conduire recevoir) | → Transmission série PC |
| 4 | Caroline du Nord | Aucune connexion |
| 5 | GND | Terre de signal |
1.2 Câblage pour câble de mise en service personnalisé (Câble croisé null-modem)
PC DB9 Femelle ↔ Lecteur X4
DB9 broche 2 (Émission PC) → X4 broche 3 (Conduire RX)
DB9 broche 3 (Réception PC) → X4 broche 2 (Conduire TX)
DB9 broche5 (GND) → X4 broche 5 (GND)
⚠️ Le câble série droit standard ne peut pas établir la communication! Câble croisé null-modem requis
Préférez les adaptateurs USB vers RS232 du chipset FTDI. Les modules CH340 à faible coût souffrent souvent d'une communication instable.
- Étapes d'installation du logiciel (Win7/Win10/Win11)
2.1 Pré-configuration pour Windows
1) Activer .NET Framework 3.5 (Panneau de configuration → Programmes → Activer ou désactiver des fonctionnalités Windows)
2) Utilisez uniquement les chemins d'accès en anglais pour le package d'installation; évitez les dossiers avec des caractères chinois
3) Cliquez avec le bouton droit sur « Setup.exe » et définissez les propriétés de compatibilité:
Mode de compatibilité: Fenêtres 7
✅ Exécutez ce programme en tant qu'administrateur
2.2 Procédure d'installation
- Extrayez le package d'installation et lancez `Setup.exe`
- Sélectionnez la langue anglaise (Les versions localisées en chinois sont susceptibles de planter; Anglais recommandé pour la mise en service industrielle)
- Installer sur le chemin par défaut, ne pas modifier le répertoire d'installation
- Après l'installation, cliquez à nouveau avec le bouton droit sur le raccourci du bureau pour confirmer: Exécuter en tant qu'administrateur + Compatibilité Win7
- Facultatif: Installer la base de données moteur MotorData supplémentaire pour l'identification du moteur
Problème courant Win11: Désactivez l'intégrité de la mémoire et l'application de la signature du pilote pour résoudre les anomalies de communication série..
- Procédure de connexion des communications (Priorité la plus élevée)
Étape 1 : mise sous tension du matériel
- Alimentation principale du variateur activée, activation du servo non nécessaire
- Connectez le câble de mise en service entre l'adaptateur USB vers série du PC et le lecteur X4.
- Ouvrez le Gestionnaire de périphériques Windows, enregistrer le numéro de port COM attribué (par exemple. COM3)
Étape 2 : Configurer la communication dans DriveManager
- Lancer DriveManager
- Menu supérieur: `Communication → Configuration de la connexion`
- Paramètres fixes (immuable pour le firmware CDE W)
Interface: RS232
Débit en bauds: 57600
Port COM: Sélectionnez le port COM identifié dans le Gestionnaire de périphériques
8 bits de données, 1 peu d'arrêt, pas de parité, contrôle de flux matériel désactivé
- Cliquez sur 【Connecter】 pour établir la connexion
✅ Connexion réussie: Modèle de lecteur « CDE32.008 W2.4 » affiché dans le volet de gauche avec la version du micrologiciel
❌ Échec de connexion: Voir la liste de contrôle de dépannage ci-dessous
- Guide étape par étape pour les fonctions principales sur site
Fonction 1: Télécharger les paramètres du lecteur (Sauvegarde, Indispensable pour l'entretien)
- Communication active établie
- Menu: `Périphérique actif → Paramètres de téléchargement`
- Sélectionnez l'emplacement de sauvegarde, utilisez l'anglais/les chiffres uniquement pour le nom et le chemin du fichier
- Extension de fichier: Fichier de paramètres `.par` (Fichier du firmware W, incompatible avec les lecteurs C-firmware)
Il est recommandé de créer deux copies de sauvegarde distinctes avant la révision de l'équipement.
Fonction 2: Télécharger les paramètres à piloter (Restaurer / Remplacement des servos)
- Communication en ligne
- `Périphérique actif → Télécharger les paramètres`
- Sélectionnez le fichier de sauvegarde `.par` enregistré
- Cochez les catégories de paramètres requis dans la fenêtre contextuelle, cliquez sur Continuer
- Une fois le téléchargement terminé, le logiciel demande le redémarrage du lecteur; redémarrez le lecteur pour que les modifications prennent effet
⚠️ Fichiers de paramètres mutuellement téléchargeables entre W2.2/W2.3/W2.4, mais vérifiez les paramètres clés du moteur après le téléchargement.
Fonction 3: Identification du moteur (Première mise en service d'un nouveau moteur)
Condition préalable: Moteur découplé de la charge et libre de tourner; assurer une zone de travail sûre!
- Communication active, lecteur alimenté
- Menu: `Configuration → Configuration du moteur`
- Saisir manuellement les données de la plaque signalétique: courant nominal, vitesse nominale, paires de pôles, nombre de lignes d'encodeur
- Sélectionnez le type d'encodeur (Codeur incrémental TTL)
- Cliquez sur Identification
Identification statique: Moteur à l'arrêt, mesure les paramètres d'enroulement (recommandé en premier)
Identification dynamique: Le moteur tourne à basse vitesse pour un réglage complet des paramètres à trois boucles
- Paramètres PID générés automatiquement après identification; enregistrer les paramètres pour piloter la RAM
Fonction 4: Configuration du mode de fonctionnement (Impulsion / Analogique / CANopen)
`Configuration → Solutions prédéfinies`
Modèles standards intégrés:
TCT_1: Mode couple analogique ± 10 V
SCT_1: Mode vitesse analogique
POT_1: Mode de position dans le sens de l'impulsion
CAN_1: Contrôle du bus CANopen DS402 (standard pour la version PC1)
Sélectionnez le modèle et chargez-le pour l'initialisation en un clic du mode de contrôle.
Fonction 5: Trace d'oscilloscope (Capture de défauts & Surveillance de la forme d'onde)
- `Diagnostics → Oscilloscope`
- Ajouter des variables de surveillance: Position actuelle, poste de commandement, vitesse, Tension du bus CC, courant de sortie
- Configurer le cycle d'échantillonnage et les conditions de déclenchement (déclencheur de défaut / échantillonnage continu)
- Commencer l'acquisition; Exportation de forme d'onde prise en charge pour l'analyse des pannes
Fonction 6: Lecture des défauts & Réinitialiser
- « Diagnostics → Tampon de défauts » pour afficher les codes d'erreur historiques et les données en temps réel en cas d'apparition d'un défaut
- Acquittement de défaut: `Périphérique actif → Acquitter les défauts`
Fonction 7: Mise à jour du micrologiciel (Mise à niveau Flash W2.4 【Risque élevé】)
⚠️ Aucune interruption de courant autorisée pendant la mise à niveau! Une perte de puissance entraîne un lecteur qui ne démarre plus!
- Sauvegarder tous les paramètres avant l'opération
- Menu `Extras → Charger le nouveau firmware`
- Sélectionnez le fichier du micrologiciel `.fw` de la plate-forme W CDE32
- Attends d'écrire; la LED du lecteur clignote alternativement
- Redémarrage automatique; vérifier la version du firmware après la reconnexion
Seul le micrologiciel de la série W est autorisé; ne jamais flasher le firmware C!
- Erreurs courantes & Liste de contrôle de dépannage en cas de panne de communication
Erreur la plus fréquente: "Aucune réponse du lecteur"
- Mauvais type de câble (câble droit utilisé) → Remplacer par un câble série croisé null-modem
- Port COM incorrect / Pilote USB vers série défectueux → Changer le port USB et détecter à nouveau le périphérique COM
- Mauvais débit en bauds: Doit être 57600; 9600/115200 invalide
- Disque mal alimenté; alimentation de contrôle manquante
- Clavier KP200 branché sur X4! X4 ne peut pas connecter simultanément le clavier et le câble de mise en service; choisissez-en un seulement
- Logiciel non lancé avec les privilèges d'administrateur → Accès au port série refusé
- Outils de débogage série occupant le port COM sur PC; fermez tous les autres logiciels série
- Restrictions obligatoires spécifiques au CDE32.008 W2.4
- DriveManager est destiné uniquement à la mise en service; ne peut pas servir de logiciel hôte de production en temps réel. Utiliser CANopen / commande d'impulsion pour un fonctionnement normal
- Les fichiers de paramètres `.par` du micrologiciel W ne peuvent pas être importés dans les lecteurs CDA du micrologiciel C, et vice versa
- X4 RS232 offre de mauvaises performances en temps réel; strictement interdit pour le contrôle de mouvement
- Une coupure de courant lors de la mise à niveau du micrologiciel corrompt le chargeur de démarrage; réparation professionnelle requise
- Ne pas ouvrir des fichiers de paramètres identiques en alternance avec les versions logicielles V3.50 et V3.80
- Évitez les caractères chinois, espaces et symboles spéciaux dans les chemins de sauvegarde des paramètres
- Flux de travail standard de mise en service sur site
Mise sous tension du variateur → Connecter le câble de mise en service → Établir la communication via DriveManager → Télécharger la sauvegarde des paramètres d'origine → Vérifier le tampon de défauts et effacer les alarmes → Vérifier les paramètres du moteur / effectuer l'identification → Configurer le mode de contrôle (CANopen) → Régler la boucle de vitesse/position PID → Test d'essai via l'oscilloscope → Enregistrer à nouveau les paramètres → Redémarrer pour validation
NH42-63-318x560.png "Commutateurs de transfert automatiques de type PC CHINT (ATS)NH42-63/4SZ")