 Schütz,Leistungsschalter,Sensor,Encoder,SPS,Konverter
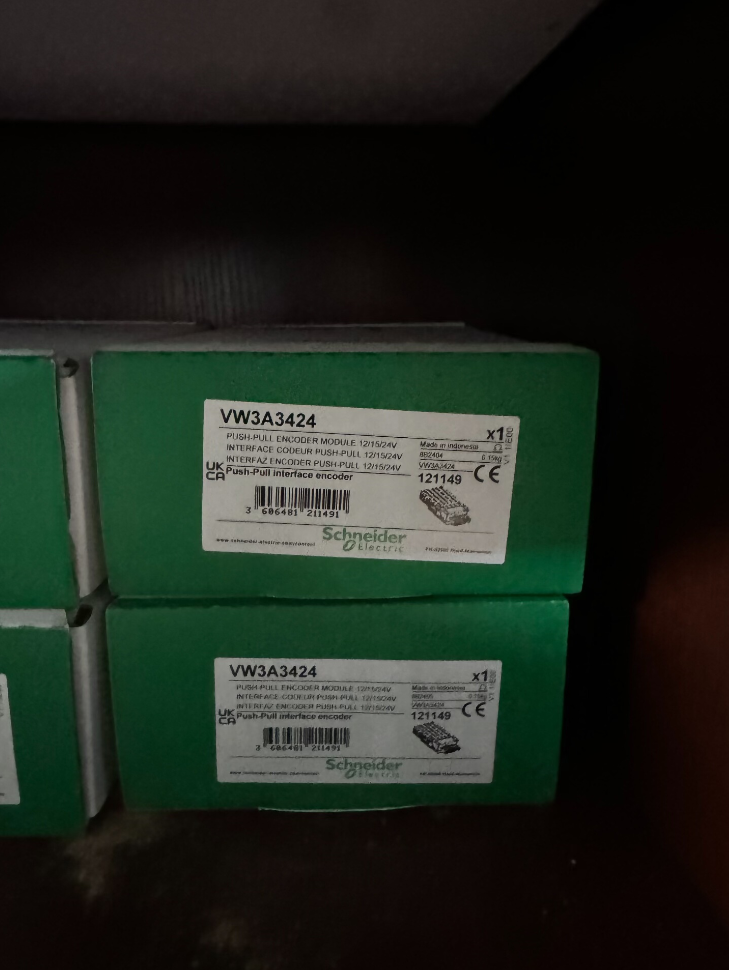
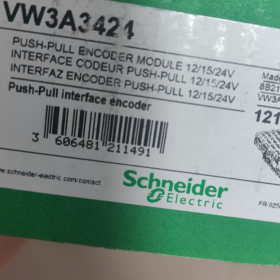
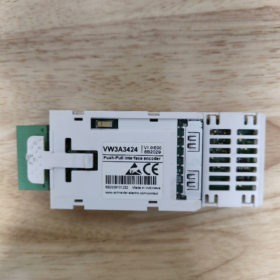
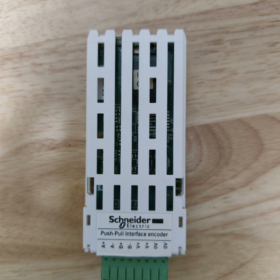
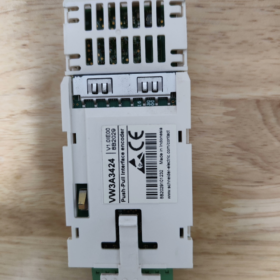
Der VW3A3424 ist ein HTL (Hochschwellenlogik) Inkremental-Encoder-Schnittstellen-Optionskarte, entwickelt von Schneider Electric exklusiv für Frequenzumrichter der Altivar-Serie, dient als Erweiterungszubehör zur Antriebsregelung. Dieses Modul speist Geschwindigkeits-/Positionsrückmeldungssignale von einem externen Encoder in den Antrieb ein, um eine Flussvektorsteuerung zu implementieren (FVC) mit Sensorrückmeldung und Synchronmotor-Vektorsteuerung (FSY). Es verbessert die Drehmomentabgabe bei niedrigen Drehzahlen erheblich, Genauigkeit der Geschwindigkeitsregelung, dynamisches Ansprechverhalten und präzise Drehmomentregelung, Dadurch eignet es sich für industrielle Antriebsanwendungen, die eine stabile Geschwindigkeitsregelung und eine hohe Positionierungsgenauigkeit erfordern.
- Aufschlüsselung der Modellcodierung
| Codesegment | Beschreibung |
| VW3A | Allgemeines Zubehörpräfix für Antriebe der Altivar-Serie von Schneider, Stellt Antriebsoptionskomponenten dar |
| 34 | Produktfamiliencode für Encoder-Schnittstellenmodule, Identifizieren des Bereichs der Encoder-Feedback-Optionen |
| 24 | Spezifische Modellkennung, Bezeichnet die HTL-Level-Variante, die eine 12–24-V-Weitbereichsstromversorgung für Inkrementalgeber unterstützt |
III. Grundlegende technische Spezifikationen
| Parameterelement | Spezifikation |
| Produkttyp | HTL-Inkrementalgeber-Schnittstellenmodul |
| Kompatible Antriebsserien | Altivar-Maschine ATV340, Altivar-Prozess ATV900 (einschließlich ATV930/ATV950), modulare Altivar Process-Antriebe |
| Encoder-Versorgungsspannung | 12 In DC / 15 In DC / 24 In DC (adaptive Ausgabe, Es ist keine Hardware-DIP-Schalterkonfiguration erforderlich) |
| Maximaler Versorgungsstrom | 0.2 A @ 12 V; 0.175 A @ 15 V; 0.1 A @ 24 V |
| Unterstützte Signaltypen | Gegentaktdifferential (A / /A, B / /B), Push-Pull-Single-Ended (A, B), Open-Collector-Differenzial (A / /A, B / /B), Open-Collector-PNP/NPN-Single-Ended (A, B) |
| Maximale Betriebsfrequenz | 12 kHz |
| Maximale Übertragungsentfernung | 500 M (Vorbehaltlich passender Drahtstärke und Signaltyp) |
| Verbindungsmethode | 1 Kanal abnehmbarer Federkäfigklemmenblock |
| Schutzfunktionen | Kurzschlussschutz, Überlastschutz |
| Nettogewicht | 0.15 kg |
| Installationssteckplatz | Laufwerkssteckplatz B (Spezieller linker Optionssteckplatz für Encoder-Schnittstellen / IO-Relais) |
- Anschlussbelegung
Das Modul verfügt über einen 8-poligen Federkäfig-Klemmenblock sowie eine spezielle Schirmklemme. Pin-Definitionen sind unten aufgeführt:
| Pin-Nr. | Signaletikett | Funktionsbeschreibung |
| 1 | A+ | Encoder-Kanal Ein positiver Signaleingang |
| 2 | A- | Encoder-Kanal Ein negativer Signaleingang (/A) |
| 3 | B+ | Encoder-Kanal B positiver Signaleingang |
| 4 | B- | Encoder-Kanal B negativer Signaleingang (/B) |
| 5 | V+ | Pluspol der Encoder-Stromversorgung (adaptiv 12/15/24 V-Ausgang) |
| 6 | V+ | Pluspol der Encoder-Stromversorgung (redundantes Parallelterminal) |
| 7 | 0V | Referenzmasse der Encoder-Stromversorgung |
| 8 | 0V | Referenzmasse der Encoder-Stromversorgung (redundantes Parallelterminal) |
| SCHILD | Kabelschirm | Gesamtschirmabschluss für Signalkabel; Schließen Sie es an die Erdungsplatte des Antriebsschranks in der Nähe an |
- Installation, Inbetriebnahme und Konfiguration
- Hardware-Installationsspezifikationen
Installieren Sie das Modul im linken Steckplatz B-Optionssteckplatz (speziell für Encoder-Schnittstellen / IO-Relais) nur, wenn das Laufwerk vollständig ausgeschaltet ist, und vergewissern Sie sich, dass die Riegel vollständig verriegelt sind.
Verwenden Sie für die Encoderverkabelung ein abgeschirmtes Twisted-Pair-Kabel; Verlegen Sie Kabel entfernt von Stromkabeln und erden Sie die Abschirmung nur an einem Ende zuverlässig, um elektromagnetische Störungen zu vermeiden.
Wenn nur Single-Ended-Signale verwendet werden, Beenden Sie nicht verwendete Differential-Minus-Pins entsprechend dem Encodertyp: Verbinden Sie nicht verwendete negative Pins mit 0 V für Push-Pull / PNP-Encoder; Verbinden Sie nicht verwendete negative Pins mit V+ für NPN-Encoder.
- Schritte zur Parameterkonfiguration (ATV900 / ATV340-Serie)
- Navigieren Sie zum Laufwerksmenü [Komplette Einstellungen] → [Encoder-Konfiguration], Wählen Sie die entsprechende Encoder-Schnittstelle aus, und stellen Sie den PPR-Zähler des Encoders ein, Signaltyp und Versorgungsspannungsparameter.
- Geben Sie alle auf dem Typenschild des Motors angegebenen Parameter ein und führen Sie ein Motor-Autotuning durch.
- Erster Satz [Encoder-Nutzung (EnU)] Zu “NEIN”, Lassen Sie den Motor einige Sekunden lang mit niedriger Geschwindigkeit laufen, und aktivieren Sie die Encoder-Rückmeldung erst nach dem Status von [Encoder-Erkennung (EnC)] Änderungen an “Vollendet”.
- Stellen Sie den Parameter Motorsteuerungstyp ein [Ctt] zur Flussvektorsteuerung (FVC) für Asynchronmotoren oder Synchronmotor-Vektorregelung (FSY) für Synchronmotoren zur Aktivierung des Regelbetriebs.
- Matrix zur Fehlerbehebung bei häufigen Fehlern
| Fehlersymptom | Ursachenanalyse | Schrittweise Abhilfemaßnahmen |
| Die Encodererkennung schlägt fehl (anormaler EnC-Status) | 1. Vertauschte A/B-Phasenverkabelung oder schlechte Schirmerdung | 1. Überprüfen Sie die Reihenfolge der Klemmenverdrahtung und prüfen Sie die Integrität der Schirmerdung |
| 2. Nichtübereinstimmung zwischen Encoder-Versorgungsspannung und Laststrom | 2. Bestätigen Sie den Stromverbrauch des Encoders und passen Sie ihn an den Ausgangsspannungsbereich des Moduls an | |
| 3. Falsche Einstellung des PPR-Parameters des Encoders | 3. Korrigieren Sie die PPR-Einstellung und führen Sie die Erkennungsroutine erneut aus | |
| Starke Drehzahlschwankungen und instabile Drehmomentabgabe | 1. Signaldämpfung und -verzerrung durch überlange Kabel | 1. Verkürzen Sie die Kabellänge oder erhöhen Sie den Drahtquerschnitt; Stellen Sie sicher, dass die Kabellänge die nicht überschreitet 500 m Grenze |
| 2. Encodersignale unterliegen starken elektromagnetischen Störungen | 2. Passen Sie die Kabelführung an und erden Sie den Schirm nur einseitig zuverlässig | |
| 3. Exzentrizität oder Fehlausrichtung aufgrund unsachgemäßer mechanischer Encodermontage | 3. Koaxialausrichtung des Encoders neu kalibrieren und Befestigungsschrauben festziehen | |
| Keine Modulausgabe, Encoder stromlos | 1. Schlechter Steckplatzkontakt oder unvollständig eingestecktes Modul | 1. Ausschalten, Setzen Sie das Modul erneut ein und vergewissern Sie sich, dass die Steckplatzverriegelungen vollständig verriegelt sind |
| 2. Geberseitiger Kurzschluss löst Überlastschutz aus | 2. Beheben Sie Kurzschlussfehler an der Encoderverkabelung und schalten Sie den Antrieb zum Zurücksetzen aus und wieder ein |
VII. Vergleich serienübergreifender Encodermodule
| Modell | Encodertyp | Kernunterschiede |
| VW3A3424 | HTL inkrementell | Breite 12–24 V-Versorgung, max 500 m Übertragungsreichweite, maximal 12 kHz-Frequenz, kompatibel mit allgemeinen industriellen HTL-Encodern |
| VW3A3420 | TTL / EnDat 2.2 / SSI | Unterstützt digitale Absolutwertgeber, maximal 1000 kHz-Frequenz, maximale Kabellänge 100 M, Geeignet für hochpräzise Positionierungsanwendungen |
Vollständige Parameternavigationsliste für Antriebe mit VW3A3424
Voraussetzungen:
- Stellen Sie zunächst die Zugriffsebene des Laufwerks auf „Vollzugriff“ ein; ansonsten, Einige erweiterte Parameter werden ausgeblendet.
- Der Kernsteuermodus und die Encoderparameter müssen bei gestopptem Antrieb geändert werden; Änderungen werden im laufenden Betrieb nicht wirksam.
- Für die VW3A3424-Kompatibilität erfordert die ATV340-Serie eine Firmware-Version ≥ V1.5IE10.
- Parameternavigation für die ATV900-Serie (ATV930/ATV950/ATV960/ATV980)
- Grundlegende Motorparameter (Obligatorisch vor Autotuning)
Menüpfad: Hauptmenü → Vollständige Einstellungen → Motorsteuerung → Motorparameter
| Parametercode | Parametername | Konfigurationsanleitung |
| bFr | Standardmotorfrequenz | Auswahl nach Motortypenschild; Werkseinstellung 50 Hz IEC |
| NPR | Nennleistung des Motors | Stellen Sie den Wert unbedingt auf den auf dem Typenschild des Motors angegebenen Wert ein |
| nCr | Motornennstrom | Stellen Sie den Wert unbedingt auf den auf dem Typenschild des Motors angegebenen Wert ein |
| nSP | Motornenngeschwindigkeit | Stellen Sie den Wert unbedingt auf den auf dem Typenschild des Motors angegebenen Wert ein |
| UFr | Motornennspannung | Stellen Sie den Wert unbedingt auf den auf dem Typenschild des Motors angegebenen Wert ein |
- Kern-Encoder-Parameter für VW3A3424
Menüpfad: Hauptmenü → Vollständige Einstellungen → Encoder-Konfiguration → Encoder 1 (Slot-B-Schnittstelle)
| Parametercode | Parametername | Konfigurationsanleitung |
| EnT | Encodertyp | Wählen “HTL-Inkremental” |
| PPr | Encoderimpulse pro Umdrehung | Geben Sie den tatsächlichen Wert ein, der auf dem Encoder-Typenschild aufgedruckt ist |
| EnS | Encoder-Versorgungsspannung | VW3A3424 unterstützt die adaptive Ausgabe; 12 V / 15 V / 24 V kann auch manuell zugewiesen werden |
| EnF | Signaleingangstyp | Wählen Sie pro Encoder-Ausgang: Gegentaktdifferential / Open-Collector-PNP / Open-Collector-NPN |
| rEn | Encoderrichtung umkehren | Standard “NEIN”; wechseln zu “Ja” wenn die erkannte Drehrichtung umgekehrt ist |
| EnU | Encoder-Nutzung | Stellen Sie auf ein “NEIN” während des Autotunings; wechseln zu “Ja” um eine endgültige Regelung zu ermöglichen |
- Schritt-für-Schritt-Anleitung zur Aktivierung der Regelung
- Führen Sie das Motor-Autotuning aus
Weg: Komplette Einstellungen → Motorsteuerung → Autotuning
Wählen “Statisches Autotune” oder “Rotations-Autotune” über den Parameter „tUn“ und befolgen Sie die Anweisungen auf dem Bildschirm, um die Autotuning-Sequenz abzuschließen.
- Encoder-Erkennung ausführen
Weg: Komplette Einstellungen → Encoder-Konfiguration → Encoder 1
Parameter „EnC“ einstellen (Encoder-Erkennung) Zu “Ja”, Lassen Sie den Motor 3–5 Sekunden lang mit niedriger Geschwindigkeit laufen; Die Erkennung ist bestanden, sobald der Status automatisch auf aktualisiert wird “Vollendet”.
- Wechseln Sie in den Regelungsmodus
Weg: Komplette Einstellungen → Motorsteuerung → Steuermodus
Parameter „Ctt“ neu zuweisen (Motorsteuerungstyp) wie folgt:
Asynchronmotoren: Flussvektorsteuerung (FVC)
Synchronmotoren: Synchronmotor-Vektorsteuerung (FSY)
- Encoder-Feedback vollständig aktivieren
Kehren Sie zum Encoder-Konfigurationsmenü zurück und stellen Sie „EnU“ ein (Encoder-Nutzung) Zu “Ja”. Die Closed-Loop-Konfiguration ist nun abgeschlossen.
- Navigation für Diagnose & Statusüberwachung
Echtzeit-Encoder-Status: Hauptmenü → Diagnose → Encoderstatus
Encoder-Fehlerhistorie: Hauptmenü → Diagnose → Fehlerhistorie → Encoderfehler
Überwachung der Impulszahl: Hauptmenü → Überwachung → Encoder-Impulszählung
- Parameternavigation für die ATV340-Serie
- Grundlegende Motorparameter (Obligatorisch vor Autotuning)
Menüpfad: Hauptmenü → Vollständige Einstellungen → Motorsteuerung (Demokratische Republik Kongo) → Motorparameter
| Parametercode | Parametername | Konfigurationsanleitung |
| bFr | Standardmotorfrequenz | Auswahl nach Motortypenschild; Werkseinstellung 50 Hz IEC |
| NPR | Nennleistung des Motors | Stellen Sie den Wert unbedingt auf den auf dem Typenschild des Motors angegebenen Wert ein |
| nCr | Motornennstrom | Stellen Sie den Wert unbedingt auf den auf dem Typenschild des Motors angegebenen Wert ein |
| nSP | Motornenngeschwindigkeit | Stellen Sie den Wert unbedingt auf den auf dem Typenschild des Motors angegebenen Wert ein |
| UFr | Motornennspannung | Stellen Sie den Wert unbedingt auf den auf dem Typenschild des Motors angegebenen Wert ein |
- Kern-Encoder-Parameter für VW3A3424
Menüpfad: Hauptmenü → Vollständige Einstellungen → Encoder-Konfiguration (PG-Menü)
| Parametercode | Parametername | Konfigurationsanleitung |
| PG.T | Encodertyp | Wählen “HTL-Inkremental” |
| PG.PPR | Encoderimpulse pro Umdrehung | Geben Sie den tatsächlichen Wert ein, der auf dem Encoder-Typenschild aufgedruckt ist |
| PG.V | Encoder-Versorgungsspannung | Wählen 12 V / 15 V / 24 V entsprechend der Nennleistung des Encoders |
| PG.MOD | Signaleingangsmodus | Wählen Sie je nach Encoder-Ausgang Differenzial/Single-Ended und Push-Pull/Open-Collector |
| PG.REV | Encoderrichtung umkehren | Standard “NEIN”; wechseln zu “Ja” wenn die Drehrichtung umgekehrt wird |
| PG.U | Encoder-Nutzung | Stellen Sie auf ein “Unbenutzt” während des Autotunings; wechseln zu “Geschwindigkeitsfeedback” nach Closed-Loop-Aktivierung |
- Schritt-für-Schritt-Anleitung zur Aktivierung der Regelung
- Führen Sie das Motor-Autotuning aus
Weg: Komplette Einstellungen → Motorsteuerung (Demokratische Republik Kongo) → Autotuning
Wählen Sie über den Parameter „tUn“ den entsprechenden Autotune-Modus aus, um die Identifizierung der Motorparameter abzuschließen.
- Encoder-Erkennung ausführen
Weg: Komplette Einstellungen → Encoder-Konfiguration → Encoder-Erkennung
Starten Sie die Erkennung und lassen Sie den Motor mit niedriger Drehzahl laufen; Die Erkennung ist erfolgreich, wenn der Status angezeigt wird “Vollendet”.
- Wechseln Sie in den Regelungsmodus
Weg: Komplette Einstellungen → Motorsteuerung (Demokratische Republik Kongo) → Steuerungstyp
Weisen Sie den Parameter „Ctt“ wie folgt neu zu:
Asynchronmotoren: Flussvektorsteuerung (FVC)
Synchronmotoren: Synchronmotor-Vektorsteuerung (FSY)
- Encoder-Feedback aktivieren
Kehren Sie zum Encoder-Konfigurationsmenü zurück und stellen Sie „PG.U“ ein (Encoder-Nutzung) Zu “Geschwindigkeitsfeedback”. Die Regelung ist jetzt aktiv.
III. Kritische Konfigurationseinschränkungen & Verbote
- Wechseln Sie NICHT zu FVC / FSY-Modi, bevor das Motor-Autotuning abgeschlossen ist; Dies führt zum Durchgehen des Motors und zu Überstromfehlern.
- Aktivieren Sie das Closed-Loop-Feedback NICHT, wenn die Encodererkennung fehlschlägt; Es kommt zu Drehzahldrift und Drehmomentschwankungen.
- Die Encoder-Versorgungsspannung darf niemals die Encoder-Nennspannung überschreiten, Andernfalls wird der Encoder dauerhaft beschädigt.
- Bei der Verdrahtung von Single-Ended-Signalen, Unbenutzte Differential-Minus-Pins dürfen nicht frei gelassen werden; Schließen Sie sie pro Signaltyp auf den entsprechenden Spannungspegel ab.
Übersetzungshinweise
- Abkürzungen nach Industriestandards (FVC, FSY, HTL, PPR, Demokratische Republik Kongo, TTL, SSI, EnDat) Behalten Sie die ursprüngliche Branchenterminologie bei;
- Antriebsparametercodes (bFr, EnU, Ctt, PG.T usw.) bleiben gemäß der offiziellen Schneider-Dokumentation unverändert;
- Elektrische Begriffe, Verdrahtungsnormen und Fehlerbeschreibungen entsprechen den internationalen englischen Konventionen der Automatisierungstechnik;
- Die Menünavigationspfade folgen dem ursprünglichen HMI-Menütext der Schneider ATV-Serie.
NH42-63-318x560.png "Automatische Transferschalter vom Typ CHINT PC (ATS)NH42-63/4SZ")